Akademik / MAK 612E
MAK 612E — İleri Sonlu Elemanlar Analizi
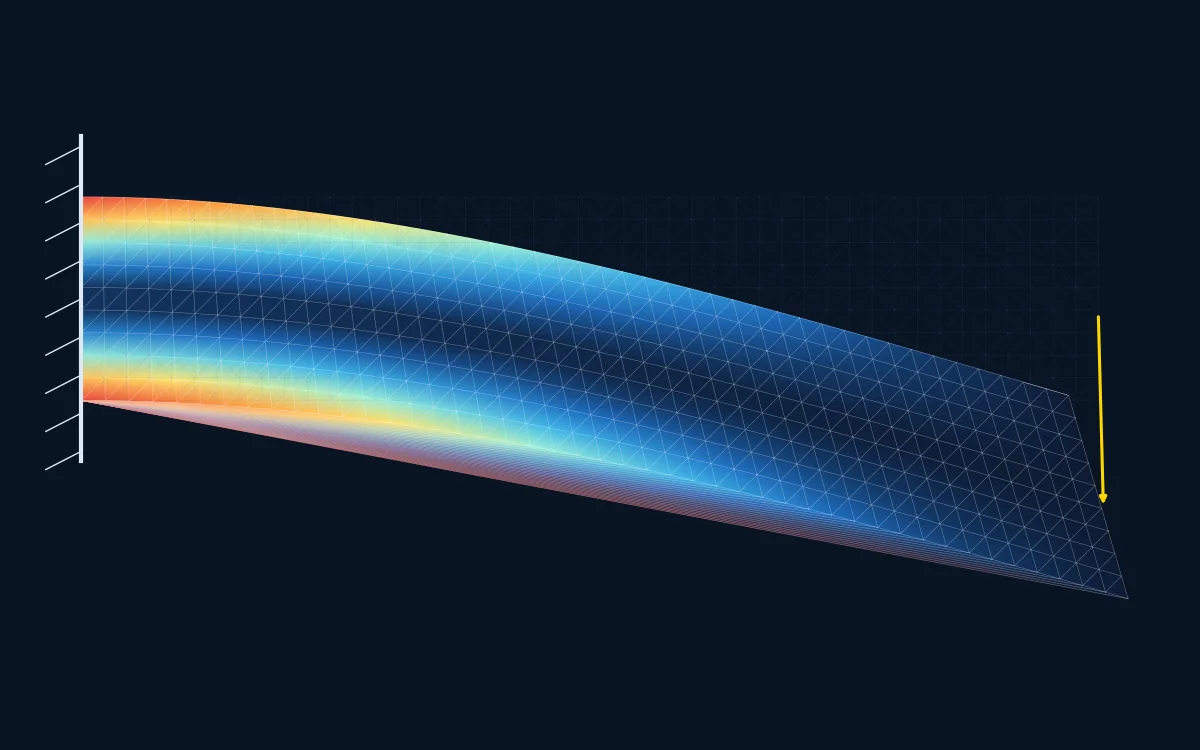
Ders hakkında
Ders, lisans düzeyi sonlu elemanlar bilgisini katı cisim mekaniğinde doğrusal olmayan ve zamana bağlı problemlere taşır: malzeme ve geometrik doğrusalsızlık, büyük yer değiştirme, iteratif çözücüler (Newton–Raphson, yük/yer değiştirme kontrolü, ark boyu), eleman patolojileri (kayma / zar / hacimsel kilitlenme) ve bunların giderilmesi, dinamik problemlerde zaman entegrasyonu ve sonuçların ticari yazılımlarla doğrulanması.
Dersin amacı; doğrusal olmayan ve zamana bağlı bir problemi hem formülasyon düzeyinde kurabilmek hem de ticari bir yazılımda ileri düzeyde çözüp sonucu eleştirel biçimde yorumlayabilmektir. Bu sayfa kişisel kavram notlarımı içerir; ders kitapları ve öğretim üyesine ait notlar yayımlanmaz.
Konu listesi
- Kuvvetli/zayıf form; ağırlıklı artıklar ve varyasyonel formülasyon
- İzoparametrik elemanlar; Jacobian; sayısal integrasyon (Gauss)
- Malzeme doğrusalsızlığı; küçük şekil değiştirmede plastisite (return mapping)
- Geometrik doğrusalsızlık; Green–Lagrange şekil değiştirmesi, PK2 gerilme
- Toplam ve güncellenmiş Lagrange (TL / UL) formülasyonları
- Newton–Raphson, modifiye NR, yük/yer değiştirme ve ark boyu kontrolü
- Teğet rijitlik: malzeme + geometrik (initial stress) katkısı
- Kilitlenme: shear, membrane, volumetric; azaltılmış integrasyon, hourglass kontrolü, B-bar, uyumsuz modlar, EAS
- Zamana bağlı problemler: Newmark, HHT-α; kararlılık ve sönüm
- Doğrulama: yakınsama, patch test, ticari yazılımla karşılaştırma
Kavram — Zayıf form ve izoparametrik eleman
Denge $\sigma_{ij,j} + f_i = 0$ ve traction sınır koşulu, bir test fonksiyonu $\delta u_i$ ile ağırlıklandırılıp parçalı integrasyonla zayıf forma indirgenir (virtüel iş ilkesi): $$ \int_\Omega \delta\varepsilon_{ij}\,\sigma_{ij}\,\dd\Omega = \int_\Omega \delta u_i\,f_i\,\dd\Omega + \int_{\Gamma_t} \delta u_i\,\bar t_i\,\dd\Gamma. $$
Denklemİzoparametrik elemanda geometri ve alan aynı şekil fonksiyonlarıyla enterpole edilir; $\vect{x} = \sum N_a(\xi)\,\vect{x}_a$, $\vect{u} = \sum N_a(\xi)\,\vect{d}_a$. Eleman rijitliği: $$ [k^e] = \int_{-1}^{1}\!\!\int_{-1}^{1} [B]^\top [D]\,[B]\,\det[J]\;\dd\xi\,\dd\eta \approx \sum_{g} w_g\,[B]^\top [D]\,[B]\,\det[J]\Big|_{\xi_g}. $$
Sınav notuİntegrasyon mertebesi eksikse mekanizma (sıfır enerji modu) oluşur; fazlaysa kilitlenme artar. "Tam" integrasyon polinom derecesine göre seçilir.
Kavram — Doğrusal olmayan analiz ve Newton–Raphson
Doğrusal olmayan denge, artık (residual) kuvvet sıfırlanacak şekilde iteratif çözülür: $$ \vect{r}(\vect{d}) = \vect{f}^{\text{dış}} - \vect{f}^{\text{iç}}(\vect{d}) = \vect{0}, $$ $$ [K_T]\,\Delta\vect{d} = \vect{r}, \qquad \vect{d}^{(k+1)} = \vect{d}^{(k)} + \Delta\vect{d}, $$ teğet rijitlik $[K_T] = \partial \vect{f}^{\text{iç}}/\partial \vect{d} = [K_{\text{mat}}] + [K_{\text{geo}}]$.
AraçlarSınır (limit) noktalarını geçebilmek için ark boyu (arc-length) yöntemi kullanılır; yük çarpanı $\lambda$ de bilinmeyen olur ve bir kısıt denklemi eklenir. Modifiye NR'de $[K_T]$ her adımda güncellenmez (daha ucuz, daha yavaş yakınsama).
Sınav notuTam NR karesel yakınsar; $[K_T]$ tutarlı türetilmezse (örn. plastisitede algoritmik teğet yerine sürekli teğet) yakınsama doğrusala düşer.
Ayrıntılı konu sayfası — Doğrusal olmayan analiz, teğet rijitlik ve NR akışı (çözülmüş örnek)
Kavram — Kilitlenme (locking) ve çözümleri
Alt-enterpolasyonlu elemanlar bazı deformasyon modlarında sahte rijitlik gösterir: kayma kilitlenmesi (ince eğilmede), zar kilitlenmesi (eğri kabuklarda), hacimsel kilitlenme ($\nu \to 0{,}5$ veya izokorik plastik akış).
AraçlarÇözümler: seçmeli/azaltılmış integrasyon + hourglass kontrolü, $\bar B$ (B-bar) yöntemi, uyumsuz modlar (Wilson), gelişmiş varsayılan şekil değiştirme (EAS), karışık (u–p) formülasyon.
ÖrnekTam integre 4 düğümlü eleman ince kirişte çok rijittir; azaltılmış integrasyonlu (1 nokta) eleman doğru sehimi verir ama hourglass kontrolü olmadan mekanizma üretir.
Ayrıntılı konu sayfası — Kayma/zar/hacimsel kilitlenme, çözüm teknikleri tablosu ve patch test
Kavram — Zamana bağlı problemler
Yarı-ayrık hareket denklemi $[M]\ddot{\vect{d}} + [C]\dot{\vect{d}} + \vect{f}^{\text{iç}}(\vect{d}) = \vect{f}(t)$. Newmark ailesi: $$ \vect{d}_{n+1} = \vect{d}_n + \Delta t\,\dot{\vect{d}}_n + \tfrac{\Delta t^2}{2}\big[(1-2\beta)\ddot{\vect{d}}_n + 2\beta\,\ddot{\vect{d}}_{n+1}\big], $$ $$ \dot{\vect{d}}_{n+1} = \dot{\vect{d}}_n + \Delta t\big[(1-\gamma)\ddot{\vect{d}}_n + \gamma\,\ddot{\vect{d}}_{n+1}\big]. $$
Sınav notu$\gamma = \tfrac12,\ \beta = \tfrac14$ (ortalama ivme): koşulsuz kararlı, enerji korur, ikinci mertebe doğru. Sayısal sönüm gerekirse $\gamma > \tfrac12$ ya da HHT-α kullanılır. Açık (explicit) merkezi fark şartlı kararlıdır: $\Delta t \le 2/\omega_{\max}$.
Hızlı formül başvurusu
- Virtüel iş $\int_\Omega \delta\varepsilon_{ij}\sigma_{ij}\,\dd\Omega = \int_\Omega \delta u_i f_i\,\dd\Omega + \int_{\Gamma_t}\delta u_i \bar t_i\,\dd\Gamma$
- Eleman rijitliği $[k^e] = \int [B]^\top[D][B]\det[J]\,\dd\xi\,\dd\eta$
- Newton–Raphson $[K_T]\,\Delta\vect{d} = \vect{r}$, $[K_T]=[K_{\text{mat}}]+[K_{\text{geo}}]$
- Green–Lagrange $E_{ij} = \tfrac12(u_{i,j}+u_{j,i}+u_{k,i}u_{k,j})$
- Newmark $\gamma=\tfrac12,\ \beta=\tfrac14$ → koşulsuz kararlı
- Explicit kararlılık $\Delta t \le 2/\omega_{\max}$
Kendi çalışmalarım
Ders kapsamında doğrusal olmayan kiriş eğilmesi problemlerini kendi yazdığım sonlu eleman koduyla çözdüm ve sonuçları ticari yazılımla karşılaştırarak doğruladım.
İlgili araçlar
- Genel Kiriş Analizi — sonlu elemanlar yöntemiyle çok açıklıklı kiriş çözümü (doğrusal referans).
- Uzmanlık — Python plak FEM yazılımı.
Kaynaklar
- Ders — Prof. Dr. Ata Muğan, İTÜ.
- J. N. Reddy — An Introduction to Nonlinear Finite Element Analysis.
- K.-J. Bathe — Finite Element Procedures.
- T. Belytschko, W. K. Liu, B. Moran — Nonlinear Finite Elements for Continua and Structures.
- M. A. Bhatti — Advanced Topics in Finite Element Analysis of Structures.
Bu sayfadaki metin ve bağıntılar kişisel çalışma notudur; ders kitapları ve öğretim üyesine ait materyaller yayımlanmaz. Hata bildirimi için LinkedIn.