Akademik / MAK 612E / Doğrusal olmayan analiz ve NR
Doğrusal Olmayan Analiz ve Newton–Raphson
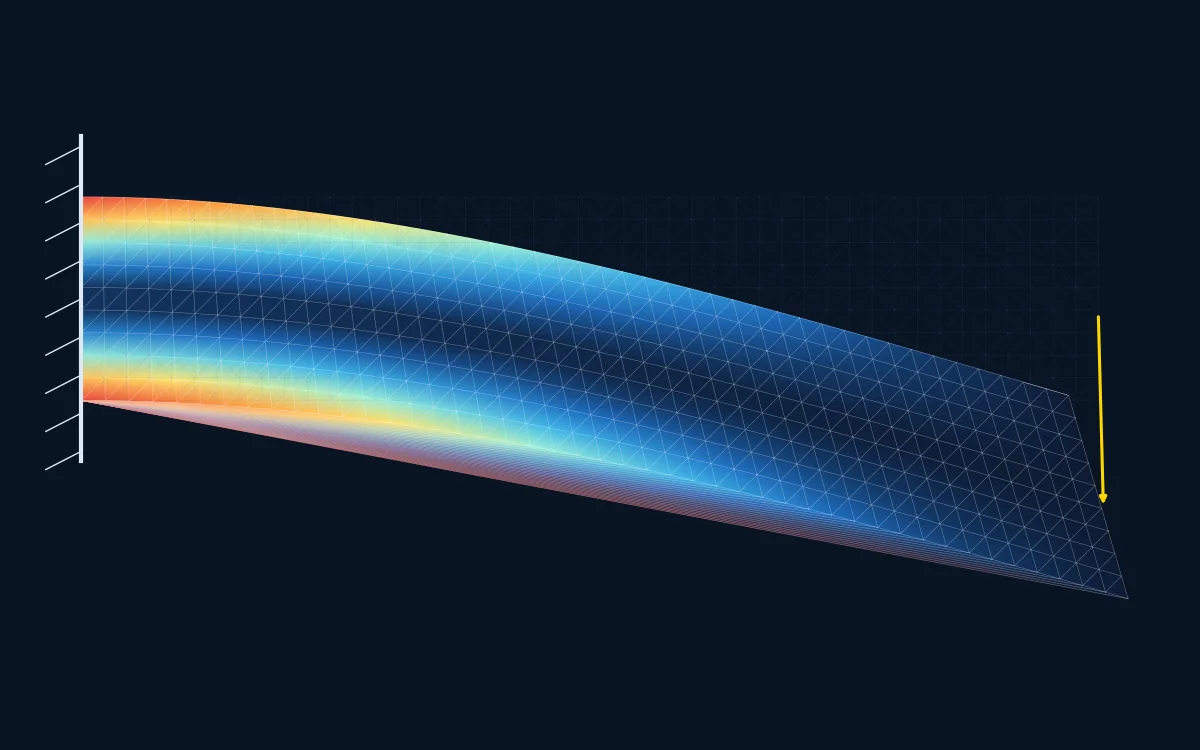
Doğrusal olmayan katı mekaniği probleminde rijitlik, çözümün kendisine bağlıdır; denge ancak iteratif olarak sağlanır. Standart yol, denge artığını sıfıra indirmek için Newton–Raphson iterasyonudur.
1. Artık kuvvet ve doğrusallaştırma
Ayrık denge, iç kuvvet ile dış kuvvetin dengesidir: $$ \vect{r}(\vect{u}) = \vect{f}^{\text{int}}(\vect{u}) - \vect{f}^{\text{ext}} = \vect{0}, \qquad \vect{f}^{\text{int}} = \int_{\Omega} \tens{B}^{\mathsf T}\,\vect{\sigma}\,\dd\Omega. $$ $\vect{r}$, bilinen bir tahmin $\vect{u}^{(k)}$ çevresinde birinci mertebeden açılır: $$ \vect{r}(\vect{u}^{(k)} + \delta\vect{u}) \approx \vect{r}(\vect{u}^{(k)}) + \underbrace{\frac{\partial \vect{r}}{\partial \vect{u}}}_{\tens{K}_T}\, \delta\vect{u} = \vect{0} \;\Rightarrow\; \tens{K}_T\,\delta\vect{u} = -\vect{r}(\vect{u}^{(k)}). $$
2. Teğet rijitlik matrisi
Geometrik doğrusalsızlıkta teğet rijitlik iki bileşenlidir: $$ \tens{K}_T = \tens{K}_{\text{mat}} + \tens{K}_{\text{geo}}, $$ $$ \tens{K}_{\text{mat}} = \int_{\Omega} \tens{B}^{\mathsf T}\,\tens{D}_{\text{tan}}\,\tens{B}\,\dd\Omega, \qquad \tens{K}_{\text{geo}} = \int_{\Omega} \tens{G}^{\mathsf T}\,\hat{\vect{\sigma}}\,\tens{G}\,\dd\Omega. $$ $\tens{D}_{\text{tan}} = \partial\vect{\sigma}/\partial\vect{\varepsilon}$ malzeme teğet modülü (plastisitede tutarlı/algoritmik teğet); geometrik terim mevcut gerilme durumunun (initial stress) rijitliğe katkısıdır ve burkulma analizinin de temelidir.
Plastisitede tutarlı teğet modül (return-mapping algoritmasının türevi) yerine sürekli elastoplastik modül kullanılırsa NR'nin ikinci mertebeden yakınsaması kaybolur — yakınsama doğrusala düşer.
3. Newton–Raphson akışı
Her yük adımında ($\vect{f}^{\text{ext}}$ artımlı uygulanır):
- $\vect{u}^{(0)}$ = önceki adım çözümü; $\vect{r}^{(0)}$ hesapla.
- $\tens{K}_T(\vect{u}^{(k)})\,\delta\vect{u} = -\vect{r}^{(k)}$ çöz.
- $\vect{u}^{(k+1)} = \vect{u}^{(k)} + \delta\vect{u}$; gerilmeleri güncelle, $\vect{r}^{(k+1)}$ hesapla.
- Yakınsama ölçütü sağlanana dek 2–3 tekrar.
Modifiye NR: $\tens{K}_T$ adım başında bir kez kurulur ve iterasyonlar boyunca sabit tutulur — iterasyon başına maliyet düşer, iterasyon sayısı artar. Yakınsama ölçütleri (bağıl): $$ \frac{\|\vect{r}^{(k)}\|}{\|\vect{f}^{\text{ext}}\|} \le \varepsilon_f, \qquad \frac{\|\delta\vect{u}^{(k)}\|}{\|\Delta\vect{u}\|} \le \varepsilon_u, \qquad \frac{\delta\vect{u}^{(k)\mathsf T}\vect{r}^{(k)}} {\delta\vect{u}^{(1)\mathsf T}\vect{r}^{(0)}} \le \varepsilon_e \ (\text{enerji}). $$
4. Yük, yer değiştirme ve ark boyu kontrolü
Yük kontrolünde limit noktasında ($\tens{K}_T$ tekil) çözüm ıraksar; yer değiştirme kontrolü snap-back'i geçemez. Ark boyu (Riks/Crisfield) yöntemi, yük çarpanı $\lambda$'yı da bilinmeyen yaparak yük–yer değiştirme uzayında sabit "ark uzunluğu" $\Delta l$ kısıtı ekler: $$ \tens{K}_T\,\delta\vect{u} = -\vect{r} + \delta\lambda\,\vect{f}^{\text{ref}}, \qquad \Delta\vect{u}^{\mathsf T}\Delta\vect{u} + \psi^2\,\Delta\lambda^2\,\vect{f}^{\text{ref}\mathsf T}\vect{f}^{\text{ref}} = \Delta l^2. $$ Böylece limit noktaları ve ard-burkulma dalları izlenebilir.
5. Çözülmüş örnek
Tek serbestlik dereceli doğrusal olmayan yay: $f^{\text{int}}(u) = k_0\,u\,(1 + \alpha\,u^2)$, $k_0 = 100$ N/mm, $\alpha = 0{,}5\ \text{mm}^{-2}$, dış yük $F = 300$ N.
$r(u) = 100u(1 + 0{,}5u^2) - 300$, $K_T = \dd f^{\text{int}}/\dd u = 100(1 + 1{,}5u^2)$.
$u^{(0)} = 0$: $r = -300$, $K_T = 100$ → $\delta u = 3$ → $u^{(1)} = 3$.
$u^{(1)} = 3$: $f^{\text{int}} = 300(1 + 4{,}5) = 1650$, $r = 1350$, $K_T = 100(1 + 13{,}5) = 1450$ → $\delta u = -0{,}931$ → $u^{(2)} = 2{,}069$.
$u^{(2)} = 2{,}069$: $f^{\text{int}} = 206{,}9(1 + 2{,}140) = 649{,}7$, $r = 349{,}7$… iterasyon $u \approx 1{,}42$ mm değerine yakınsar ($100 \cdot 1{,}42 \cdot (1 + 0{,}5\cdot 2{,}02) = 142 \cdot 2{,}01 \approx 285$; birkaç iterasyon daha ile $r \to 0$). Başlangıç tahmininin kötü olması ilk adımların aşırı büyük olmasına yol açtı — pratikte yük artımlı uygulanır.
Bağlantılı konular
- Kilitlenme (locking) ve çözümleri — eleman düzeyi patolojiler.
- MAK 613 — Euler kolon burkulması — geometrik rijitliğin analitik karşılığı.
- Python plak FEM — kendi eleman kurulumum.
Bu konudaki kendi çözümlü ödevlerim MAK 612E ders sayfasında bağlantılıdır (Kendi çalışmalarım).
Kaynaklar
- Ders — İTÜ MAK 612E, İleri Sonlu Elemanlar Analizi.
- T. Belytschko, W. K. Liu, B. Moran — Nonlinear Finite Elements for Continua and Structures.
- M. A. Crisfield — Non-linear Finite Element Analysis of Solids and Structures.
- J. Bonet, R. D. Wood — Nonlinear Continuum Mechanics for Finite Element Analysis.
Kişisel çalışma notu. Ders kitapları ve öğretim üyesine ait materyaller yayımlanmaz. Hata bildirimi: moc.kecicuktu@ofni.