Bu derste öğrenecekleriniz
- Yeni eksenlerin doğrultu kosinüslerinden dönüşüm matrisini kurar, dikliğini ve determinantını denetler
- Vektör ve ikinci mertebe tansör bileşenlerini $T'_{ij}=Q_{ip}Q_{jq}T_{pq}$ ile döndürür ve bu kuralı türetir
- Bir tansörü simetrik ve antisimetrik kısımlarına ayırır, antisimetrik kısmın dual vektörünü bulur
- İzotropik tansörleri tanır ve dönme altında değişmediklerini gösterir
- Simetrik bir tansörün asal değerlerini, asal doğrultularını ve değişmezlerini hesaplar; özdeğerlerin reel, özvektörlerin dik olduğunu ispatlar
- Gradyan, diverjans ve diverjans (Gauss) teoremini indis notasyonuyla kullanır
Bu dersin temel fikirleri
- Dönüşüm matrisi $Q_{ij}=\vect e_i'\cdot\vect e_j$ diktir ($[Q][Q]^T=[I]$, dönmede $\det Q=+1$); satırları yeni eksenlerin eski takımdaki bileşenleridir.
- Tansör, dönüşüm kuralıyla tanımlanır: her indis için bir $Q$. İkinci mertebede $T'_{ij}=Q_{ip}Q_{jq}T_{pq}$, yani $[T']=[Q][T][Q]^T$.
- Bileşenler eksenle değişir; iz, $T_{ij}T_{ij}$, determinant gibi değişmezler değişmez. Simetrik bir tansörün temel değişmezleri $I_1,I_2,I_3$ karakteristik denklemin katsayılarıdır.
- Her tansör tek biçimde simetrik + antisimetrik parçalara ayrılır; antisimetrik kısım bir dual vektörle eşdeğerdir ve bir dönmeyi temsil eder.
- $\delta_{ij}$, $e_{ijk}$ ve deltaların çarpımlarından kurulan dördüncü mertebe tansörler izotropiktir; izotropik Hooke yasasının iki sabitli olmasının nedeni budur.
- Reel simetrik tansörün asal değerleri reel, asal doğrultuları diktir; asal eksen takımında tansör köşegendir.
- Diverjans teoremi $\oint_Sn_iT_{jk\cdots}\dd S=\int_VT_{jk\cdots,i}\dd V$ yüzey integrallerini hacim integrallerine çevirir; denge denklemleri buradan türetilecek.
Bir sonraki derste bu araçları ilk fiziksel tansörümüze uyguluyoruz: bir noktadaki iç kuvvetleri anlatan gerilme vektörü ve gerilme tansörü.
Ayrıntılı türetmeler açılır kutulardadır; ilk okumada atlayabilirsiniz.
1. Aynı fizik, farklı bileşenler
Bir çelik levhaya yapıştırılmış bir şekil değiştirme ölçerin (strain gauge) okuduğu değer, ölçerin levhaya hangi açıyla yapıştırıldığına bağlıdır. Eksenel çekilen bir çubuğun eksenine dik kesitinde hiç kayma gerilmesi yokken, eksenle 45° açı yapan düzlemde kayma gerilmesi en büyük değerini ($\sigma/2$) alır. Aynı noktada, aynı yük altında, “bileşenler” baktığımız yöne göre değişir. Elastisitede sık sık soracağımız sorular — en büyük gerilme hangi düzlemde? hangi doğrultuda malzeme en çok uzuyor? — hep bu değişimin kuralını bilmeyi gerektirir.
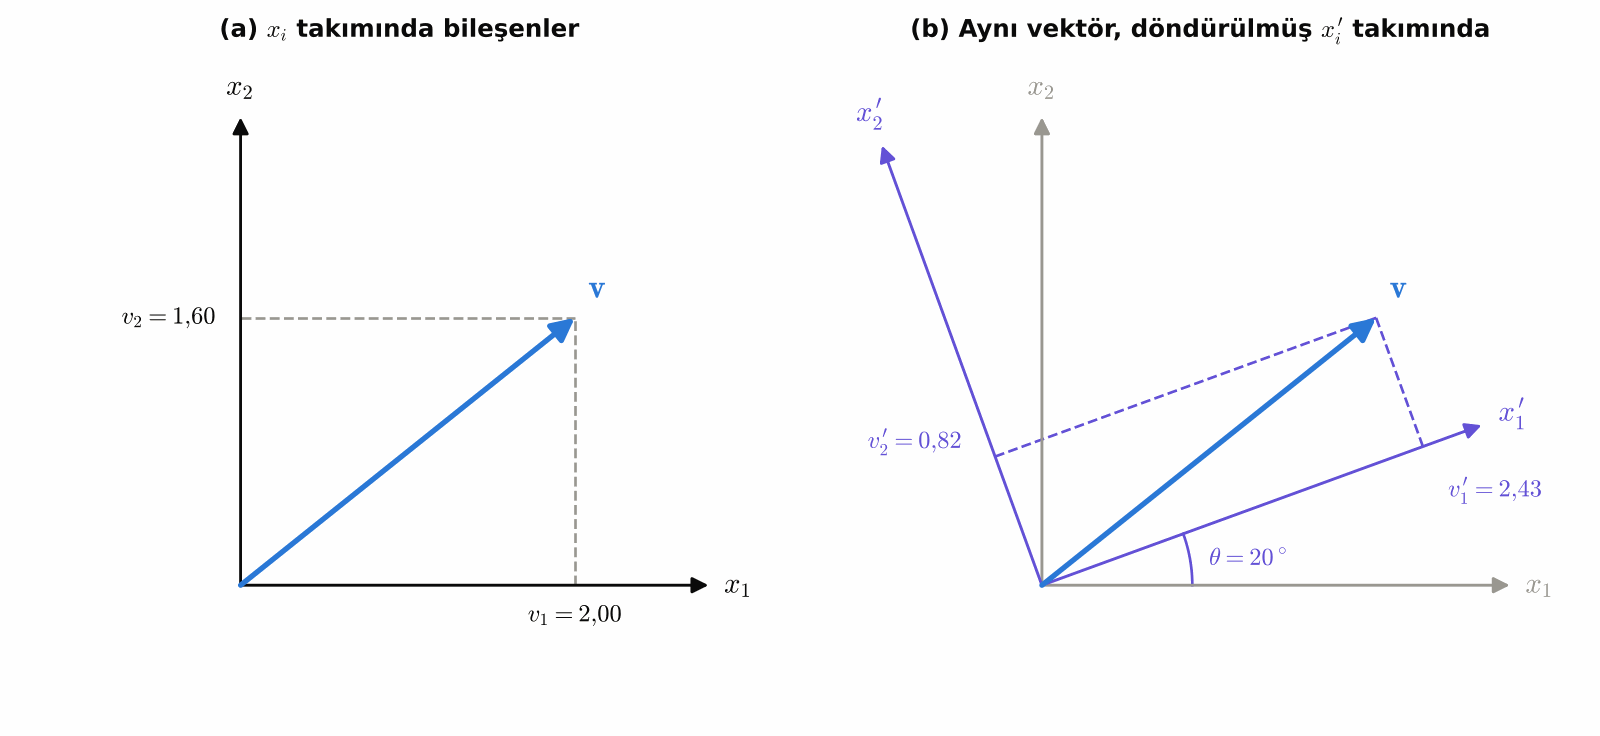
En basit nesneyle başlayalım: bir vektör. Şekil 1'de aynı $\vect v$ vektörü iki farklı eksen takımında gösteriliyor. Vektörün boyu ve yönü — yani fiziksel varlığı — değişmiyor; ama $x_1,x_2$ takımında bileşenleri $(2{,}00;\ 1{,}60)$ iken, $20^\circ$ döndürülmüş $x_1',x_2'$ takımında $(2{,}43;\ 0{,}82)$ oluyor. Bu derste bu dönüşümün kuralını kuracağız; sonra aynı kuralı iki indisli nesnelere, yani tansörlere genelleştireceğiz. Gerilme ve şekil değiştirme tansör olduğu için, Ders 03'ten itibaren yapacağımız her “düzlem döndürme” hesabı bu kuralın uygulamasıdır.
2. Doğrultu kosinüsleri ve dönüşüm matrisi
İki Kartezyen eksen takımımız olsun: eski takımın birim vektörleri $\vect e_1,\vect e_2,\vect e_3$, yeni (döndürülmüş) takımınkiler $\vect e_1',\vect e_2',\vect e_3'$. Her yeni birim vektörü eski birim vektörler cinsinden yazabiliriz. Bu yazımın katsayıları, yeni eksenlerle eski eksenler arasındaki açıların kosinüsleridir; bunlara doğrultu kosinüsleri (direction cosines) denir:
Dönüşüm matrisi
$$ \begin{gathered}Q_{ij}=\cos(x_i',x_j)=\vect e_i'\cdot\vect e_j,\\ \vect e_i'=Q_{ij}\,\vect e_j.\end{gathered} $$$[Q]$'nun $i$. satırı, yeni $\vect e_i'$ vektörünün eski takımdaki bileşenleridir.
Bir noktanın konum vektörü iki takımda da aynı vektördür: $\vect x=x_j\vect e_j=x_k'\vect e_k'$. (Sağ taraftaki kukla indise $k$ adını verdik; birazdan $i$ serbest indis olacak.) Bu eşitliği $\vect e_i'$ ile iç çarpalım. Sağ tarafta $\vect e_k'\cdot\vect e_i'=\delta_{ki}$ olduğundan yalnız $x_i'$ kalır; sol tarafta $\vect e_j\cdot\vect e_i'=Q_{ij}$ çıkar:
$$ x_i'=Q_{ij}\,x_j,\qquad x_j=Q_{ij}\,x_i'. $$İkinci bağıntı, eşitliği bu kez $\vect e_m$ ile çarparak elde edilir: sol tarafta $x_m$, sağ tarafta $x_k'\,\vect e_k'\cdot\vect e_m=Q_{km}x_k'$ kalır; harfleri yeniden adlandırınca $x_j=Q_{ij}x_i'$. Dikkat: ters dönüşümde $Q$'nun indis sırası değişir, yani ters dönüşüm $[Q]^T$ ile yapılır.
Diklik koşulu
Yeni birim vektörler de birbirine dik ve birim boyludur: $\vect e_i'\cdot\vect e_j'=\delta_{ij}$. Her birini $Q$ ile açalım:
$$ \begin{aligned}\delta_{ij}=\vect e_i'\cdot\vect e_j'&=Q_{ik}Q_{jl}\,\vect e_k\cdot\vect e_l\\ &=Q_{ik}Q_{jl}\,\delta_{kl}=Q_{ik}Q_{jk}.\end{aligned} $$Yani $[Q][Q]^T=[I]$. Kare bir matriste bu eşitlik $[Q]^{-1}=[Q]^T$ demektir; dolayısıyla $[Q]^T[Q]=[I]$ de sağlanır, indisle $Q_{ki}Q_{kj}=\delta_{ij}$. Böyle matrislere dik (ortogonal) matris denir; tersi transpozudur. İki diklik koşulunun geometrik okunuşu da öğreticidir: $Q_{ik}Q_{jk}=\delta_{ij}$, $[Q]$'nun satırlarının (yeni eksenlerin) birim ve birbirine dik olduğunu; $Q_{ki}Q_{kj}=\delta_{ij}$ ise sütunlarının da öyle olduğunu söyler. Sütunlar, eski eksenlerin yeni takımdaki bileşenleridir — eski takım da yeni takımdan bakıldığında dik bir takımdır. Determinantın çarpım kuralından $(\det Q)^2=1$, yani $\det Q=\pm1$. Gerçek bir dönme sağ el takımını sağ el takımına taşır ve $\det Q=+1$ verir; $\det Q=-1$ bir aynada yansımaya karşılık gelir. Bu kaynakta yalnız dönmeleri ($\det Q=+1$) kullanacağız.
Düzlemde dönme
$x_3$ ekseni etrafında, $x_1$'den $x_1'$'e saat yönünün tersine $\theta$ kadar dönme en sık karşılaşacağımız durumdur (Şekil 2a). $x_1'$ ile $x_1$ arasındaki açı $\theta$, $x_1'$ ile $x_2$ arasındaki açı $90^\circ-\theta$, $x_2'$ ile $x_1$ arasındaki açı $90^\circ+\theta$'dır:
$$ [Q]=\begin{bmatrix}\cos\theta&\sin\theta&0\\-\sin\theta&\cos\theta&0\\0&0&1\end{bmatrix}. $$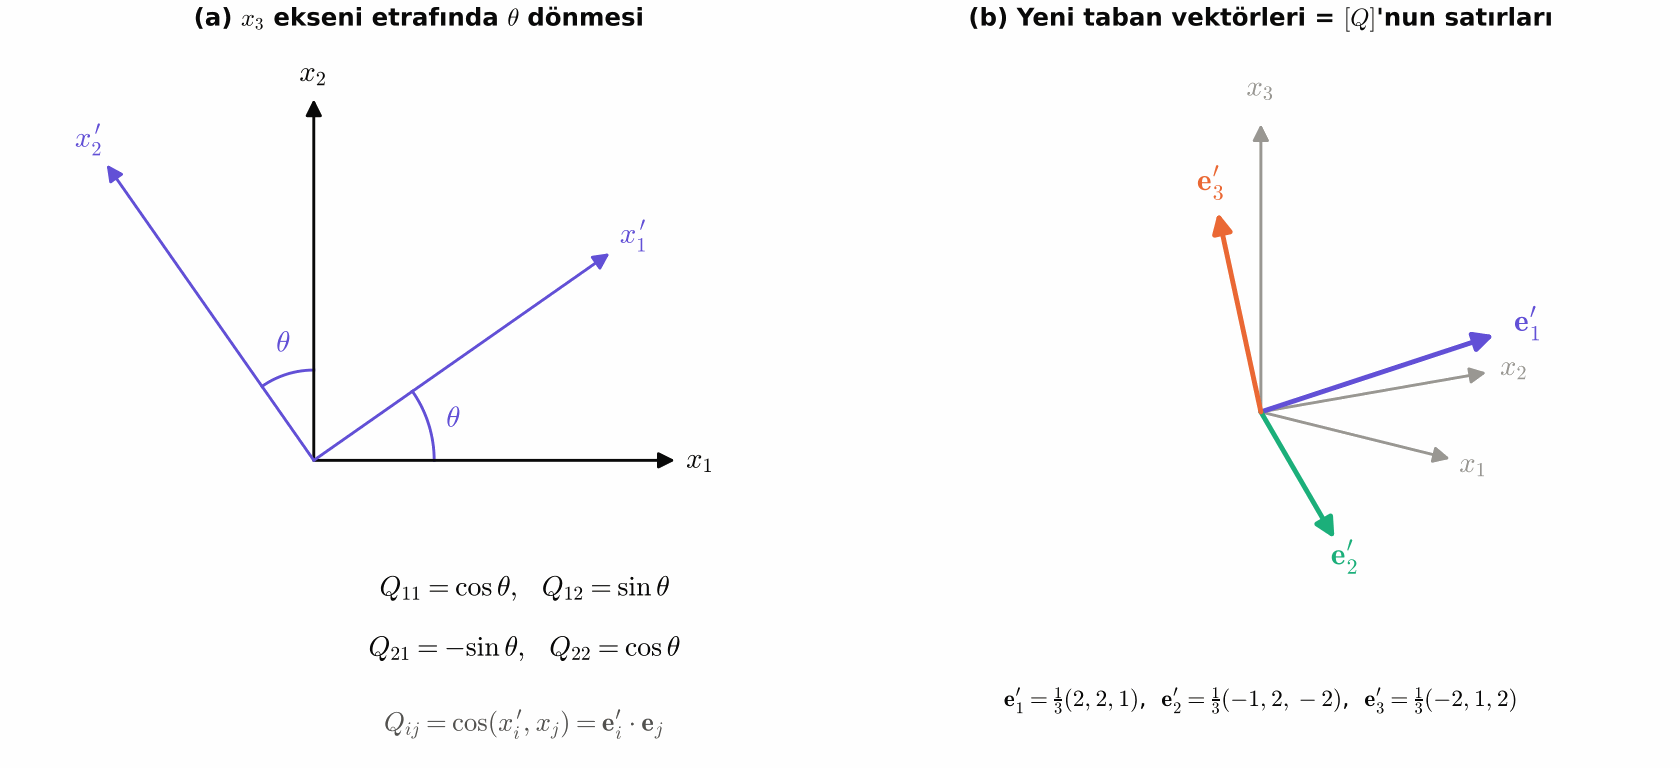
Art arda dönmeler
Önce $[Q_1]$, sonra $[Q_2]$ ile döndürürsek, ilk dönmenin yeni bileşenleri ikincinin eski bileşenleri olur: $x''=[Q_2]\,x'=[Q_2][Q_1]\,x$. Toplam dönmenin matrisi çarpım $[Q_2][Q_1]$'dir ve sıra önemlidir. Düzlemde (hep $x_3$ etrafında) dönmeler değişmeli olduğu için açılar basitçe toplanır; ama üç boyutta, örneğin önce $x_1$ sonra $x_3$ ekseni etrafında $90^\circ$ döndürmek, aynı dönmeleri ters sırayla yapmakla aynı sonucu vermez. Bir kitabı masada iki farklı sırayla çevirip deneyebilirsiniz. Sonlu elemanlar yazılımlarında eleman (yerel) eksenleri ile genel eksenler arasındaki dönüşümler, kabuk elemanlarda malzeme yönelimleri ve kompozit tabakaların lif açıları hep bu tür art arda dönmelerle tanımlanır.
Matris ile tansör aynı şey değildir
Bir tansör, eksen takımından bağımsız fiziksel bir nesnedir; $3\times3$'lük bir matris ise onun belirli bir eksen takımındaki bileşenlerinin tablosudur. Aynı tansörün her eksen takımında başka bir matrisi vardır ve bu matrisler $[Q][T][Q]^T$ ile birbirine bağlıdır. Bu yüzden “gerilme tansörü şudur” demek için eksen takımını da söylemek gerekir; buna karşılık asal değerler, iz ve determinant gibi değişmezler hiçbir eksen bilgisine ihtiyaç duymaz. Bir yazılım çıktısında gerilme bileşenlerini okurken ilk sorunuz “hangi eksen takımında?” olmalıdır.
Çözümlü örnek 1Yeni taban vektörlerinden dönüşüm matrisi
Yeni eksen takımının ilk iki birim vektörü eski takımda $\vect e_1'=\tfrac13(2,2,1)$ ve $\vect e_2'=\tfrac13(-1,2,-2)$ olarak veriliyor. (a) $\vect e_3'$'yü ve $[Q]$'yu bulun; dikliği ve $\det Q$'yu denetleyin. (b) Eski takımda $\vect v=(3,0,3)$ olan vektörün yeni bileşenlerini bulun.
Çözüm
(a) Önce verilen iki vektörün birim ve birbirine dik olduğunu görelim: $\tfrac19(4+4+1)=1$, $\tfrac19(1+4+4)=1$, $\tfrac19(-2+4-2)=0$. Sağ el takımı için üçüncü vektör vektörel çarpımdır:
$$ \begin{aligned}\vect e_3'&=\vect e_1'\times\vect e_2'\\ &=\tfrac19(-6,\,3,\,6)=\tfrac13(-2,\,1,\,2).\end{aligned} $$Bileşenler vektörel çarpım kuralından: $2(-2)-1\cdot2=-6$, $1(-1)-2(-2)=3$, $2\cdot2-2(-1)=6$.
Satırlar yeni birim vektörler olduğundan
$$ \begin{gathered}{[Q]}=\frac13\begin{bmatrix}2&2&1\\-1&2&-2\\-2&1&2\end{bmatrix},\\ {[Q][Q]^T=[I]},\qquad \det Q=+1.\end{gathered} $$(b) $v_i'=Q_{ij}v_j$:
$$ \begin{aligned}v_1'&=\tfrac13(2\cdot3+2\cdot0+1\cdot3)=3,\\ v_2'&=\tfrac13(-3+0-6)=-3,\\ v_3'&=\tfrac13(-6+0+6)=0.\end{aligned} $$$\vect v'=(3,-3,0)$. Kontrol: $|\vect v|^2=9+0+9=18=|\vect v'|^2$. Boy bir değişmezdir. (Betiğin 1. bölümü.)
3. Tansörün dönüşüm kuralıyla tanımı
Vektörün dönüşüm kuralını konum vektörü için türettik; herhangi bir vektör için de aynıdır: $v_i'=Q_{ij}v_j$. Şimdi iki indisli bir nesneyi ele alalım. Fizikte ikinci mertebe tansörler çoğunlukla iki vektör arasındaki doğrusal bir bağıntıyı temsil eder: bir $\vect u$ vektörünü alıp bir $\vect v$ vektörü üretirler,
$$ v_i=T_{ij}\,u_j. $$Ders 01'deki ısı iletimi ($q_i=-k_{ij}\Theta_{,j}$, $\Theta$ sıcaklık) ve Ders 03'te göreceğimiz Cauchy bağıntısı ($T_i^{(n)}=\sigma_{ji}n_j$) bu türdendir. Bu bağıntı fiziksel bir yasa olduğuna göre her eksen takımında aynı biçimde geçerli olmalıdır: $v_i'=T_{ij}'u_j'$. Peki $T'_{ij}$ ile $T_{ij}$ nasıl ilişkilidir?
Türetme İkinci mertebe tansörün dönüşüm kuralıgöster
Yeni takımdaki $\vect v$'yi eski bileşenlerden hesaplayalım ve eski $\vect u$'yu yeni bileşenlerle yazalım ($u_q=Q_{jq}u_j'$):
$$ \begin{aligned} v_i'&=Q_{ip}\,v_p=Q_{ip}\,T_{pq}\,u_q\\ &=Q_{ip}\,T_{pq}\,Q_{jq}\,u_j'\\ &=\big(Q_{ip}Q_{jq}T_{pq}\big)\,u_j'. \end{aligned} $$Bu, keyfî her $\vect u'$ için $v_i'=T'_{ij}u_j'$ ile aynı olmalıdır. Öyleyse
$$ \begin{gathered}T'_{ij}=Q_{ip}\,Q_{jq}\,T_{pq}\\ \Longleftrightarrow\quad [T']=[Q][T][Q]^T.\end{gathered} $$Bu sonuç bize tansörün asıl tanımını verir: bileşenleri eksen takımı döndürüldüğünde yukarıdaki kurala göre değişen dokuz sayılık bir küme ikinci mertebe bir Kartezyen tansördür. Kural her mertebe için aynı kalıptadır: her indis için bir $Q$ çarpanı gelir.
| Mertebe | Bileşen sayısı | Dönüşüm | Örnek |
|---|---|---|---|
| 0 (skaler) | 1 | $\phi'=\phi$ | sıcaklık, enerji yoğunluğu |
| 1 (vektör) | 3 | $v_i'=Q_{ip}v_p$ | kuvvet, yer değiştirme |
| 2 | 9 | $T'_{ij}=Q_{ip}Q_{jq}T_{pq}$ | gerilme, şekil değiştirme |
| 3 | 27 | $A'_{ijk}=Q_{ip}Q_{jq}Q_{kr}A_{pqr}$ | $e_{ijk}$ (dönmelerde; yansımada işaret değiştirir), $\sigma_{ij,k}$ |
| 4 | 81 | $C'_{ijkl}=Q_{ip}Q_{jq}Q_{kr}Q_{ls}C_{pqrs}$ | elastik katsayılar (Ders 07) |
Bu tanım ilk bakışta tuhaf gelebilir: bir şeyi “nasıl değiştiğiyle” tanımlamak. Ama mantığı basittir. Doğadaki bir büyüklük bizim eksen seçimimizden habersizdir; eksenleri biz koyarız. O hâlde bir büyüklüğün bileşenleri ancak eksenler değiştiğinde birbirleriyle tutarlı biçimde değişiyorsa “aynı nesnenin farklı görünüşleri” olabilir. Dönüşüm kuralı tam olarak bu tutarlılığın şartıdır: kurala uyan dokuz sayı, hangi takımda yazılırsa yazılsın aynı fiziksel nesneyi anlatır. Kurala uymayan dokuz sayı ise yalnız bir tablodur; eksenleri döndürünce ne olacağı belirsizdir. Elastisitenin denklemlerini tansörlerle yazmamızın asıl nedeni de budur: eksen takımı nasıl seçilirse seçilsin aynı fiziği anlatırlar.
Yukarıdaki türetmenin tersini de söyleyebiliriz: $T_{ij}u_j$ çarpımı her $\vect u$ vektörü için bir vektör veriyorsa, $T_{ij}$ ikinci mertebe bir tansördür. Buna bölüm kuralı (quotient rule) denir. Ders 03'te gerilmenin tansör olduğunu tam olarak bu yoldan göstereceğiz: Cauchy bağıntısı, herhangi bir birim normali bir gerilme vektörüne dönüştürür.
Bileşenler değişir, bazı birleşimler değişmez
Dönüşümün matris biçimi $[T']=[Q][T][Q]^T$ hesap için pratiktir. Bileşenlerin teker teker anlamı ise şudur: $T'_{ij}=\vect e_i'\cdot([T]\,\vect e_j')$. Yani $T'_{11}$, $\vect e_1'$ vektörünü $[T]$ ile dönüştürdüğümüzde elde edilen vektörün yine $\vect e_1'$ üzerindeki izdüşümüdür. Ders 03'te bunun gerilme için anlamı “$\vect e_1'$ normalli düzlemdeki normal gerilme” olacak.
Düzlemde dönme için ($x_3$ etrafında $\theta$) dönüşüm kuralını açarsak, iki boyutlu bir simetrik tansör için şu tanıdık formüller çıkar. Yazımı kısaltmak için ortalamayı $a=\tfrac12(T_{11}+T_{22})$, yarı farkı $b=\tfrac12(T_{11}-T_{22})$ ile gösterelim:
$$ \begin{aligned} T'_{11}&=a+b\cos2\theta+T_{12}\sin2\theta,\\ T'_{22}&=a-b\cos2\theta-T_{12}\sin2\theta,\\ T'_{12}&=-b\sin2\theta+T_{12}\cos2\theta. \end{aligned} $$Türetme Düzlem dönme formüllerinin türetilmesigöster
$c=\cos\theta$, $s=\sin\theta$ kısaltmalarıyla $Q_{11}=c$, $Q_{12}=s$, $Q_{21}=-s$, $Q_{22}=c$. Dönüşüm kuralını iki boyutta ($p,q=1,2$) açalım ve $T_{21}=T_{12}$ simetrisini kullanalım:
$$ \begin{aligned}T'_{11}&=Q_{1p}Q_{1q}T_{pq}\\ &=c^2T_{11}+2cs\,T_{12}+s^2T_{22},\\ T'_{22}&=Q_{2p}Q_{2q}T_{pq}\\ &=s^2T_{11}-2cs\,T_{12}+c^2T_{22},\\ T'_{12}&=Q_{1p}Q_{2q}T_{pq}\\ &=-cs\,T_{11}+(c^2-s^2)\,T_{12}+cs\,T_{22}.\end{aligned} $$Yarım açı bağıntıları $c^2=\tfrac12(1+\cos2\theta)$, $s^2=\tfrac12(1-\cos2\theta)$, $2cs=\sin2\theta$, $c^2-s^2=\cos2\theta$ yerine konunca örneğin
$$ \begin{aligned}T'_{11}&=\tfrac12(T_{11}+T_{22})\\ &\quad+\tfrac12(T_{11}-T_{22})\cos2\theta+T_{12}\sin2\theta\\ &=a+b\cos2\theta+T_{12}\sin2\theta\end{aligned} $$elde edilir; $T'_{22}$ ve $T'_{12}$ aynı adımlarla yukarıdaki biçimlerine gelir. Ders 03'te bu formüller, aynı noktadan geçen eğik bir düzlemdeki normal ve kayma gerilmesini verecek.
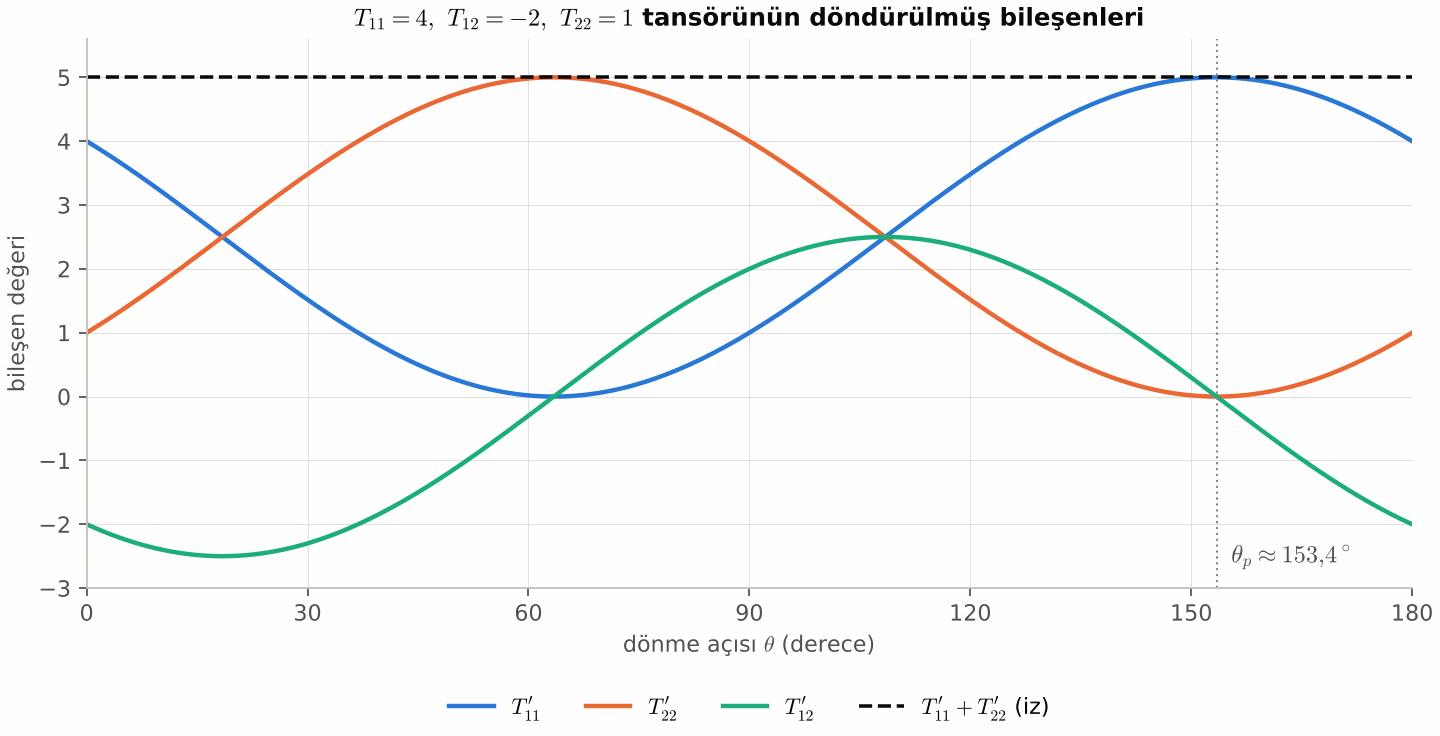
Şekil 3, $T_{11}=4$, $T_{12}=-2$, $T_{22}=1$ için bu üç bileşenin açıyla nasıl değiştiğini gösteriyor. Bileşenler $180^\circ$ periyotla salınır; ama siyah kesikli çizgi — $T'_{11}+T'_{22}$, yani iz — hiç değişmez. Ayrıca $T'_{12}$'nin sıfır olduğu iki açı vardır ve tam o açılarda $T'_{11}$ en büyük (5) ve en küçük (0) değerini alır. Bu açılar tansörün asal doğrultularıdır (bölüm 6).
Çözümlü örnek 2Döndürülmüş bileşenlerin uç değerleri
Şekil 3'teki iki boyutlu tansör için ($T_{11}=4$, $T_{12}=-2$, $T_{22}=1$) $T'_{11}$'in en büyük ve en küçük değerlerini, bunların görüldüğü açıları ve $|T'_{12}|$'nin en büyük değerini bulun.
Çözüm
$a=\tfrac12(4+1)=2{,}5$, $b=\tfrac12(4-1)=1{,}5$. $T'_{11}(\theta)=a+b\cos2\theta+T_{12}\sin2\theta$ ifadesinin türevini sıfıra eşitleyelim: $-2b\sin2\theta+2T_{12}\cos2\theta=0$, yani
$$ \tan2\theta=\frac{T_{12}}{b}=\frac{-2}{1{,}5}=-\frac43. $$Bu koşul $T'_{12}=0$ koşuluyla aynıdır: köşegen bileşen uç değerini, köşegen dışı bileşenin sıfır olduğu yerde alır. Çözümler $2\theta=-53{,}13^\circ$ ve $2\theta=126{,}87^\circ$, yani $\theta=-26{,}57^\circ$ (ya da eşdeğeri $153{,}43^\circ$) ve $\theta=63{,}43^\circ$. Hangisinin en büyük olduğunu yerine koyarak görelim. $\theta=153{,}43^\circ$ için $\cos2\theta=0{,}6$, $\sin2\theta=-0{,}8$:
$$ \begin{aligned}T'_{11}&=2{,}5+1{,}5(0{,}6)+(-2)(-0{,}8)\\ &=2{,}5+0{,}9+1{,}6=5\quad\text{(en büyük)}.\end{aligned} $$$\theta=63{,}43^\circ$ için $\cos2\theta=-0{,}6$, $\sin2\theta=0{,}8$ ve $T'_{11}=2{,}5-0{,}9-1{,}6=0$ (en küçük). Aynı sonuç kapalı biçimde de yazılabilir:
$$ \begin{aligned}T'_{11}&=a\pm\sqrt{b^2+T_{12}^2}\\ &=2{,}5\pm\sqrt{2{,}25+4}=2{,}5\pm2{,}5,\end{aligned} $$yani $5$ ve $0$ — Çözümlü örnek 5'te bulacağımız asal değerlerin ikisi. $T'_{12}$'nin genliği de aynı kökten gelir: $|T'_{12}|_{\max}=\sqrt{b^2+T_{12}^2}=2{,}5$ ve bu değer asal doğrultulardan $45^\circ$ dönmüş eksenlerde görülür (Şekil 3'te yeşil eğrinin uç noktaları yaklaşık $18{,}4^\circ$ ve $108{,}4^\circ$'de). Gerilme için bu sonuç, en büyük kayma gerilmesinin asal düzlemlerle $45^\circ$ açı yapan düzlemlerde oluştuğu anlamına gelir.
Dönüşüm kuralı nerede karşımıza çıkar?
- Şekil değiştirme ölçer rozetleri: bir yüzeye farklı açılarla yapıştırılmış üç ölçerin okumalarından, bu dönme formüllerini tersine çözerek yüzeydeki bütün şekil değiştirme bileşenleri bulunur (Ders 06).
- Kaynak dikişi ve yapıştırma hattı kontrolü: genel eksenlerde hesaplanmış gerilmeler, dikişe dik ve paralel bileşenlere döndürülerek kontrol edilir.
- Kompozit tabakalar: her tabakanın kendi lif ekseni vardır; tabaka gerilmeleri levha eksenlerinden lif eksenlerine dönüştürülür. Elastik katsayılar da (dördüncü mertebe tansör) aynı mantıkla döndürülür (Ders 07).
- Asal gerilme ve kırılma kontrolü: kırılgan malzemelerde çatlak en büyük asal gerilmeye dik açılır; bu doğrultu, bileşenlerin döndürülmesiyle bulunur (Ders 04).
Bileşenlerden kurulan ve dönmeyle değişmeyen bu tür niceliklere değişmez (invariant) denir. En basiti izdir. Dönüşüm kuralında $j=i$ alıp toplayalım:
$$ T'_{ii}=Q_{ip}Q_{iq}T_{pq}=\delta_{pq}T_{pq}=T_{pp}. $$Diklik koşulu $Q_{ip}Q_{iq}=\delta_{pq}$ işi bitirdi. Aynı yolla $T_{ij}T_{ij}$, $T_{ij}T_{ji}$ ve $\det T$'nin de değişmez olduğu gösterilir (Alıştırma 5). Gerilme için değişmezler, ekseni nasıl seçersek seçelim aynı kalan “gerçek” büyüklüklerdir: ortalama gerilme, von Mises eşdeğer gerilmesi gibi.
Çözümlü örnek 3Bir tansörü döndürmek ve değişmezleri denetlemek
Eski takımda bileşenleri
$$ [T]=\begin{bmatrix}4&-2&0\\-2&1&0\\0&0&3\end{bmatrix} $$olan tansörün, Çözümlü örnek 1'deki $[Q]$ ile tanımlı yeni takımdaki bileşenlerini bulun. İki takımda $I_1=T_{ii}$ ve $T_{ij}T_{ij}$ değerlerini karşılaştırın.
Çözüm
Bileşenleri tek tek $T'_{ij}=\vect e_i'\cdot([T]\vect e_j')$ ile hesaplayalım. Önce $[T]$'yi yeni taban vektörlerine uygulayalım:
$$ \begin{aligned}{[T]}\,\vect e_1'&=\tfrac13(4,-2,3),\\ {[T]}\,\vect e_2'&=\tfrac13(-8,4,-6),\\ {[T]}\,\vect e_3'&=\tfrac13(-10,5,6).\end{aligned} $$Sonra iç çarpımları alalım; örneğin
$$ \begin{aligned}T'_{11}&=\tfrac19(8-4+3)=\tfrac79,\\ T'_{12}&=\tfrac19(-16+8-6)=-\tfrac{14}9.\end{aligned} $$Bütün bileşenler (betiğin 2. bölümü):
$$ [T']=\frac19\begin{bmatrix}7&-14&-4\\-14&28&8\\-4&8&37\end{bmatrix}. $$Hiçbir bileşen eskisine benzemiyor; ama iz $I_1'=\tfrac19(7+28+37)=8$ $=4+1+3=I_1$ ve $T'_{ij}T'_{ij}=34=T_{ij}T_{ij}$. Ayrıca $[T']$ da simetriktir: simetri bir dönmeyle bozulmaz ($T'_{ji}=Q_{jp}Q_{iq}T_{pq}=Q_{iq}Q_{jp}T_{qp}=T'_{ij}$).
4. Tansör cebiri
Tansörlerle yapılan işlemlerin çoğu, indis kurallarının doğal sonucudur. Önemli olan, her işlemin sonucunun yine bir tansör olduğunu ve mertebesini bilmektir.
- Toplama ve skalerle çarpma: aynı mertebeden tansörler bileşen bileşen toplanır: $C_{ij}=A_{ij}+B_{ij}$.
- Dış çarpım: mertebeler toplanır. İki vektörün dış çarpımı $a_ib_j$ ikinci mertebe bir tansördür (Alıştırma 2).
- Daralma (contraction): iki indisi eşitleyip toplamak mertebeyi iki düşürür: $T_{ij}\to T_{ii}$ (skaler), $A_{ijk}\to A_{ijj}$ (vektör).
- İç çarpım: dış çarpım + daralma. $T_{ij}u_j$ (vektör), $A_{ik}B_{kj}$ (ikinci mertebe), $A_{ij}B_{ij}$ (skaler).
Simetrik ve antisimetrik ayrışım
Her ikinci mertebe tansör, tek bir şekilde simetrik ve antisimetrik iki parçanın toplamı olarak yazılabilir:
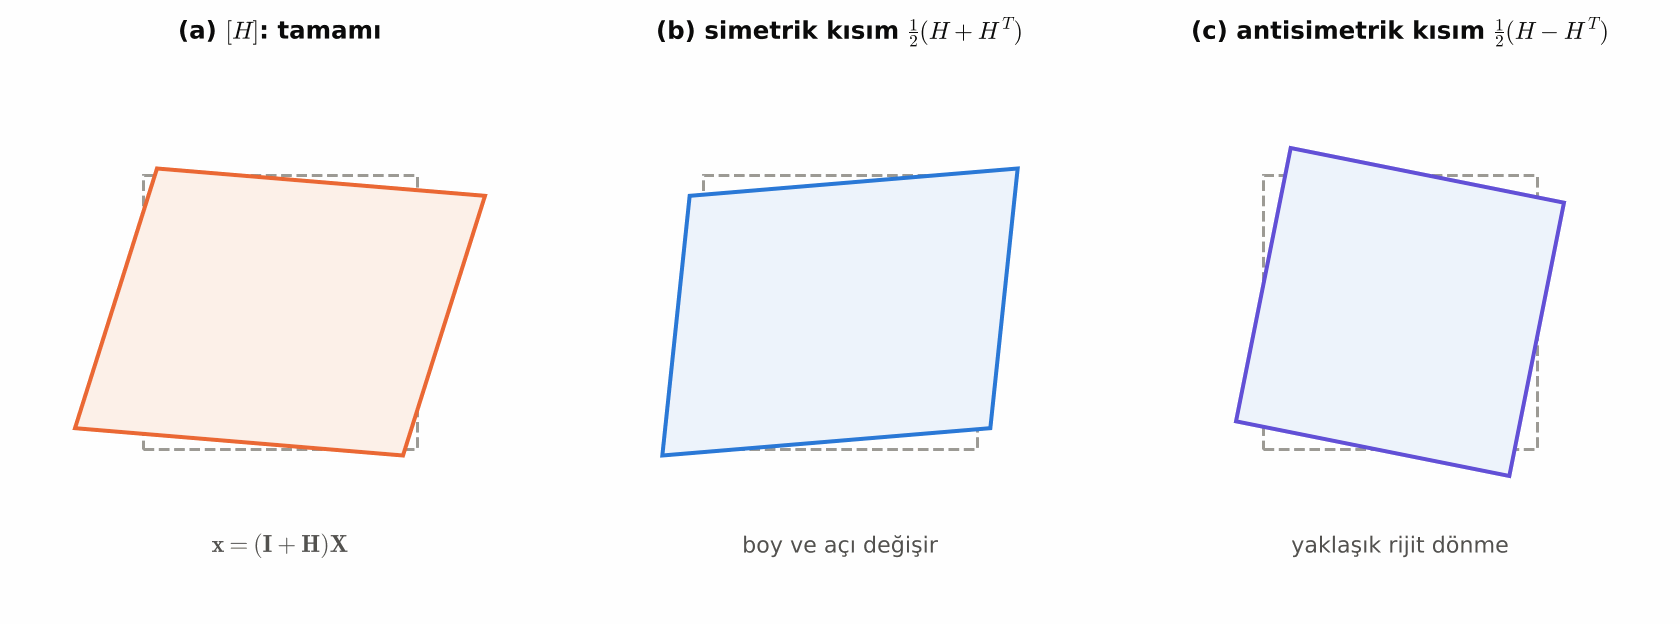
$$ \begin{gathered}T_{ij}=S_{ij}+W_{ij},\\ S_{ij}=\tfrac12(T_{ij}+T_{ji})=S_{ji},\\ W_{ij}=\tfrac12(T_{ij}-T_{ji})=-W_{ji}.\end{gathered} $$Simetrik kısmın 6, antisimetrik kısmın 3 bağımsız bileşeni vardır ($W_{11}=W_{22}=W_{33}=0$). Bu ayrışım elastisitede çok önemlidir: Ders 05'te yer değiştirme gradyanı $u_{i,j}$'yi böyle ayıracağız; simetrik kısım şekil değiştirmeyi ($\varepsilon_{ij}$), antisimetrik kısım rijit dönmeyi ($\omega_{ij}$) verecek. Şekil 4 bunun geometrik anlamını önden gösteriyor: bir kare eleman $\vect x=(\vect I+\vect H)\vect X$ ile şekil değiştirdiğinde, simetrik kısım kenar boylarını ve aralarındaki açıyı değiştirir, antisimetrik kısım ise elemanı (küçük değerler için yaklaşık olarak) yalnız döndürür.
Antisimetrik tansör ve dual vektörü
Üç bağımsız bileşeni olan antisimetrik bir tansör aslında bir vektörün “kılık değiştirmiş” hâlidir. Bu vektöre dual vektör (eksenel vektör) denir:
$$ \begin{gathered}W_{jk}=-e_{ijk}\,d_i\\ \Longleftrightarrow\quad d_i=-\tfrac12\,e_{ijk}\,W_{jk}.\end{gathered} $$İkinci bağıntıyı birinciden elde edelim: birinciyi $e_{mjk}$ ile çarpıp $j,k$ üzerinden toplayalım ve Ders 01'deki $e_{ijk}e_{ijn}=2\delta_{kn}$ sonucunu kullanalım (döngüsel kaydırmayla $e_{mjk}=e_{jkm}$, $e_{ijk}=e_{jki}$, dolayısıyla $e_{mjk}e_{ijk}=e_{jkm}e_{jki}=2\delta_{mi}$): $e_{mjk}W_{jk}=-2\delta_{mi}d_i=-2d_m$. Bu bağıntının fiziksel anlamı çok kullanışlıdır: antisimetrik tansörün bir vektöre uygulanması, dual vektörle vektörel çarpıma eşittir,
$$ \begin{aligned}W_{jk}u_k&=-e_{ijk}d_iu_k\\ &=e_{jik}d_iu_k=(\vect d\times\vect u)_j.\end{aligned} $$Rijit cisim kinematiğinden bildiğimiz gibi, açısal hızı $\vect\omega$ olan bir cisimde konumu $\vect r$ olan noktanın hızı $\vect\omega\times\vect r$'dir. Demek ki antisimetrik tansör bir dönme işlemidir ve dual vektörü dönme eksenini ve büyüklüğünü verir. Ders 05'te çok küçük dönme vektörünü tam olarak böyle tanımlayacağız.
Çözümlü örnek 4Dual vektör
$[W]=\begin{bmatrix}0&3&-1\\-3&0&2\\1&-2&0\end{bmatrix}$ antisimetrik tansörünün dual vektörünü bulun ve $\vect u=(1,2,-1)$ için $[W]\vect u=\vect d\times\vect u$ olduğunu doğrulayın.
Çözüm
$d_i=-\tfrac12e_{ijk}W_{jk}$ toplamında her $i$ için yalnız iki terim kalır:
$$ \begin{aligned} d_1&=-\tfrac12(W_{23}-W_{32})=-2,\\ d_2&=-\tfrac12(W_{31}-W_{13})=-1,\\ d_3&=-\tfrac12(W_{12}-W_{21})=-3. \end{aligned} $$$\vect d=(-2,-1,-3)$. Doğrulama:
$$ \begin{gathered}{[W]}\vect u=(7,\,-5,\,-3),\\ \vect d\times\vect u=(7,\,-5,\,-3).\end{gathered} $$Birincisi satır–sütun çarpımından ($0+6+1$, $-3+0-2$, $1-4+0$), ikincisi vektörel çarpım kuralından ($1+6$, $-3-2$, $-4+1$) çıkar. İki sonuç aynıdır. (Betiğin 5. bölümü.)
5. İzotropik tansörler
Bileşenleri her dönmede aynı kalan tansörlere izotropik tansör denir. Fiziksel olarak, yön tercihi olmayan bir özelliği temsil ederler. Önce Kronecker deltasının izotropik olduğunu görelim:
$$ \delta'_{ij}=Q_{ip}Q_{jq}\,\delta_{pq}=Q_{ip}Q_{jp}=\delta_{ij}. $$Permütasyon sembolü için Ders 01'deki determinant bağıntısını kullanırız: $Q_{ip}Q_{jq}Q_{kr}e_{pqr}=(\det Q)\,e_{ijk}=e_{ijk}$ (dönmede $\det Q=+1$). Sıfır olmayan hiçbir vektör izotropik değildir: $v_i'=Q_{ij}v_j=v_i$ eşitliği her dönme için sağlanacaksa, vektör kendi ekseni dışındaki bir eksen etrafında döndürüldüğünde de değişmemelidir; bu ancak $\vect v=\vect 0$ ile mümkündür. Sezgisel olarak: her vektörün bir yönü vardır, dolayısıyla bir yön tercihi taşır. İkinci mertebede ise izotropik tansörler yalnız $c\,\delta_{ij}$ biçimindedir; Ders 04'te bunun gerilme karşılığının hidrostatik basınç olduğunu göreceğiz.
Dördüncü mertebede durum daha zengindir. Kronecker deltalarının çarpımlarından kurulan şu üç tansörün her biri izotropiktir:
$$ \delta_{ij}\delta_{kl},\qquad \delta_{ik}\delta_{jl},\qquad \delta_{il}\delta_{jk}. $$Örneğin birincisi için
$$ \begin{aligned}&Q_{im}Q_{jn}Q_{kp}Q_{lr}\,\delta_{mn}\delta_{pr}\\ &\quad=(Q_{im}Q_{jm})(Q_{kp}Q_{lp})=\delta_{ij}\delta_{kl}.\end{aligned} $$Bunların doğrusal birleşimi de izotropiktir ve en genel dördüncü mertebe izotropik tansörün bu biçimde olduğu gösterilebilir (ispatı bu kaynağın kapsamı dışında):
$$ \begin{aligned}C_{ijkl}&=\lambda\,\delta_{ij}\delta_{kl}+\mu\,(\delta_{ik}\delta_{jl}+\delta_{il}\delta_{jk})\\ &\quad+\kappa\,(\delta_{ik}\delta_{jl}-\delta_{il}\delta_{jk}).\end{aligned} $$Hooke yasasına giden yol
İzotropik bir malzemenin elastik katsayılar tansörü $C_{ijkl}$, malzemenin yön tercihi olmadığı için izotropik bir tansör olmalıdır. Simetrik bir şekil değiştirme tansörüne uygulandığında $\kappa$'lı terim sıfır verir (Alıştırma 7) ve geriye
$$ \sigma_{ij}=C_{ijkl}\varepsilon_{kl}=\lambda\,\varepsilon_{kk}\,\delta_{ij}+2\mu\,\varepsilon_{ij} $$kalır. Böylece izotropik bir malzemenin neden yalnız iki elastik sabite ($\lambda$ ve $\mu$, Lamé sabitleri) sahip olduğunu saf matematikle görmüş oluyoruz. Ayrıntılar Ders 07'de.
6. Asal değerler ve asal doğrultular
Şekil 3'te $T'_{12}$'nin sıfır olduğu özel açılar gördük. Üç boyutta bu soruyu şöyle sorarız: $[T]$'nin uygulandığı vektörün yönünü değiştirmediği doğrultular var mı? Yani
$$ T_{ij}\,n_j=\lambda\,n_i,\qquad n_in_i=1 $$eşitliğini sağlayan birim vektörler ve sayılar arıyoruz. Bu tür bir $\vect n$'ye asal doğrultu, $\lambda$'ya asal değer denir (bu $\lambda$, bölüm 5'teki Lamé sabiti $\lambda$ ile karıştırılmamalıdır; iki kullanım da literatürde yerleşiktir); lineer cebirde özvektör ve özdeğer adlarıyla bilinirler. Şekil 5a, iki boyutlu bir tansör için durumu gösteriyor: birim çember üzerindeki her $\vect n$'yi $[T]$ ile dönüştürdüğümüzde uçlar bir elips çizer. Genel bir doğrultu dönüşüm sonunda döner (turuncu oklar); yalnız elipsin eksenleri boyunca uzanan iki doğrultu (yeşil) yönünü korur, yalnız boyu değişir. Elipsin yarı eksen uzunlukları asal değerlerin mutlak değerleridir.
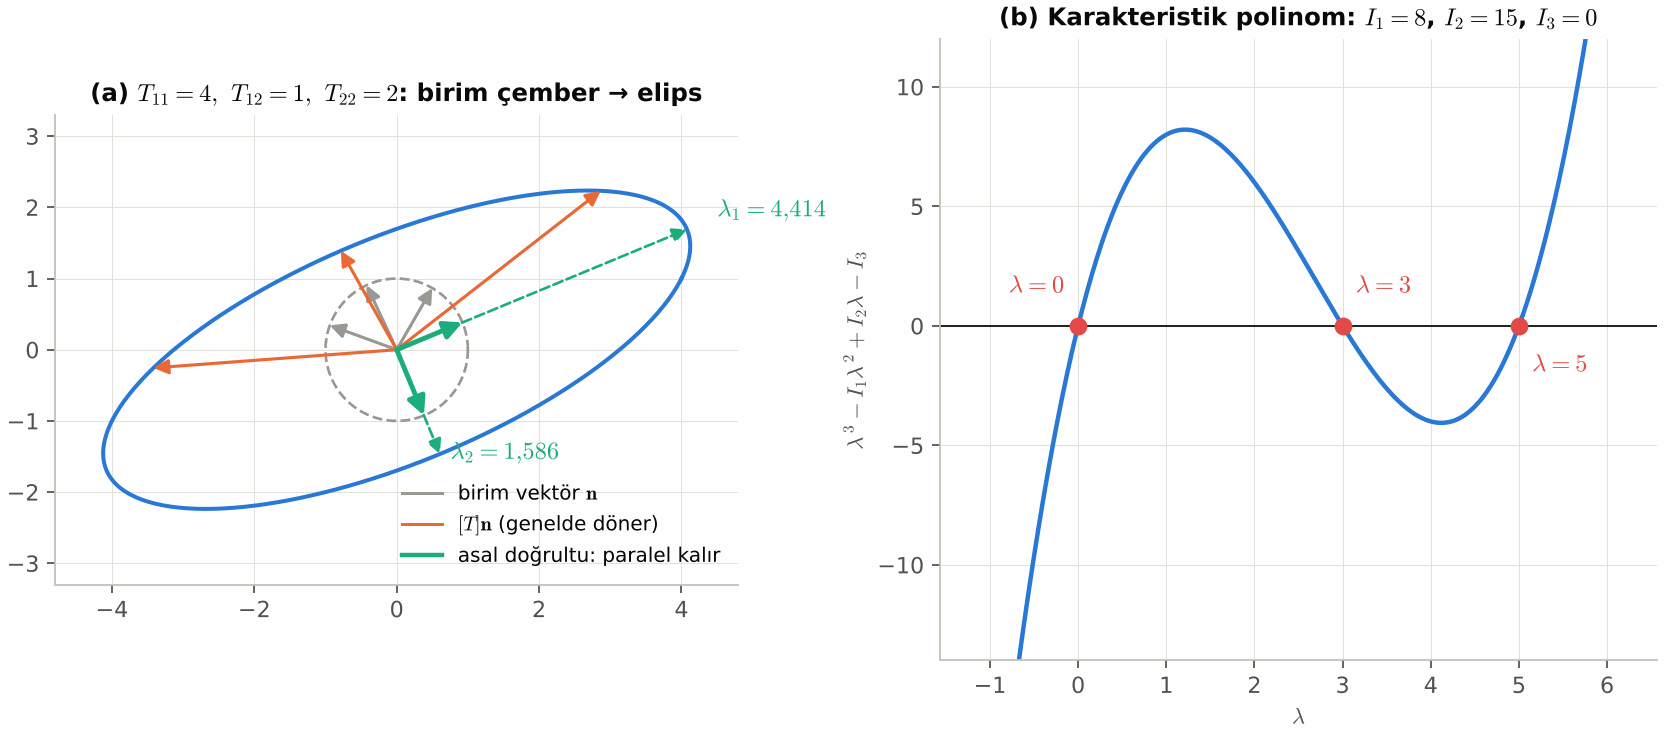
Bu sorunun mühendislikte somut karşılıkları vardır. Gerilme tansörü için asal doğrultu, o doğrultuya dik düzlemde yalnız normal gerilme bulunan, kayma gerilmesinin sıfır olduğu doğrultudur; asal değer o düzlemdeki normal gerilmedir. Şekil değiştirme tansörü için asal doğrultu, malzeme lifinin şekil değiştirmeden sonra da (dönme dışında) yönünü koruduğu ve en çok ya da en az uzadığı doğrultudur. Eylemsizlik tansörü için asal eksenler, bir cismin yalpalamadan dönebildiği eksenlerdir. Üç örnekte de soru aynıdır: dönüşümün yalnız “boy değiştirdiği”, “yön değiştirmediği” doğrultuları bulmak. Asal eksen takımında tansörün matrisi köşegendir ve fizik en sade biçimiyle görünür.
Karakteristik denklem ve değişmezler
Denklemi $\lambda n_i=\lambda\delta_{ij}n_j$ yazarak tek tarafta toplayalım:
$$ (T_{ij}-\lambda\,\delta_{ij})\,n_j=0. $$Bu, $n_j$ için homojen bir doğrusal denklem takımıdır. Sıfırdan farklı bir çözüm olması için katsayılar matrisinin determinantı sıfır olmalıdır. Determinant açılınca $\lambda$'ya göre kübik karakteristik denklem çıkar:
$$ \begin{gathered}\det(T_{ij}-\lambda\delta_{ij})=0\\ \Longleftrightarrow\quad \lambda^3-I_1\lambda^2+I_2\lambda-I_3=0.\end{gathered} $$Katsayılar:
$$ \begin{aligned} I_1&=T_{ii}=T_{11}+T_{22}+T_{33},\\ I_2&=\tfrac12\big(T_{ii}T_{jj}-T_{ij}T_{ji}\big)\\ &=T_{11}T_{22}+T_{22}T_{33}+T_{33}T_{11}\\ &\quad-T_{12}T_{21}-T_{23}T_{32}-T_{31}T_{13},\\ I_3&=\det[T]=e_{ijk}T_{1i}T_{2j}T_{3k}. \end{aligned} $$Asal değerler eksen seçiminden bağımsız fiziksel nicelikler olduğuna göre, karakteristik denklemin katsayıları da öyle olmalıdır. $I_1,I_2,I_3$'e tansörün temel değişmezleri denir. Asal değerlerle $\lambda_1,\lambda_2,\lambda_3$ ifade edildiklerinde polinomun köklerle katsayıları arasındaki bağıntılar ortaya çıkar:
$$ \begin{aligned}I_1&=\lambda_1+\lambda_2+\lambda_3,\\ I_2&=\lambda_1\lambda_2+\lambda_2\lambda_3+\lambda_3\lambda_1,\\ I_3&=\lambda_1\lambda_2\lambda_3.\end{aligned} $$Simetrik tansörlerin iki güzel özelliği
Reel asal değerler, dik asal doğrultular
Reel ve simetrik bir tansörün (1) asal değerlerinin üçü de reeldir; (2) farklı asal değerlere karşılık gelen asal doğrultular birbirine diktir.
Türetme İspatgöster
(1) Bir an için $\lambda$ ve $\vect n$'nin karmaşık olabileceğini varsayalım ve $T_{ij}n_j=\lambda n_i$ eşitliğini $n_i$'nin karmaşık eşleniği $\bar n_i$ ile çarpalım: $\bar n_iT_{ij}n_j=\lambda\,\bar n_in_i$. Sağdaki $\bar n_in_i=|n_1|^2+|n_2|^2+|n_3|^2$ reel ve pozitiftir. Soldaki sayının eşleniğini alalım: $T$ reel olduğundan $n_iT_{ij}\bar n_j$ olur; kukla indislerin adlarını değiştirip simetriyi kullanırsak $\bar n_jT_{ji}n_i=\bar n_iT_{ij}n_j$, yani sayı kendi eşleniğine eşittir, reeldir. Öyleyse $\lambda$ da reeldir.
(2) $T_{ij}n^{(1)}_j=\lambda_1n^{(1)}_i$ ve $T_{ij}n^{(2)}_j=\lambda_2n^{(2)}_i$ olsun. Birinciyi $n^{(2)}_i$ ile, ikinciyi $n^{(1)}_i$ ile çarpıp çıkaralım. Simetri yüzünden sol taraflar eşittir ($n^{(2)}_iT_{ij}n^{(1)}_j=n^{(1)}_jT_{ji}n^{(2)}_i$), dolayısıyla
$$ (\lambda_1-\lambda_2)\,n^{(1)}_in^{(2)}_i=0. $$$\lambda_1\neq\lambda_2$ ise $\vect n^{(1)}\cdot\vect n^{(2)}=0$. ∎
Bu teorem, simetrik bir tansör için her zaman üç dik asal doğrultudan oluşan bir eksen takımı bulunabileceğini söyler. Bu takımın birim vektörlerini $[Q]$'nun satırları yaparsak dönüşmüş tansör köşegen olur:
$$ [T']=[Q][T][Q]^T=\begin{bmatrix}\lambda_1&0&0\\0&\lambda_2&0\\0&0&\lambda_3\end{bmatrix}. $$Çakışık asal değer durumları da önemlidir: iki asal değer eşitse ($\lambda_2=\lambda_3\neq\lambda_1$), $\vect n^{(1)}$'e dik düzlemdeki her doğrultu asal doğrultudur; üçü eşitse tansör $\lambda\delta_{ij}$ biçimindedir ve her doğrultu asaldır (izotropik durum). Gerilmede bu son durum hidrostatik basınçtır.
Asal değerleri pratikte bulmak
Elle çözümde izlenecek yol hep aynıdır:
- Değişmezleri hesaplayın ($I_1$, $I_2$, $I_3$) ve karakteristik denklemi yazın.
- Kübik denklemin köklerini bulun. Sınav sorularında çoğunlukla bir kök tahminle bulunur (ör. bir satır ve sütun yalnız köşegen eleman içeriyorsa o eleman doğrudan bir asal değerdir); sonra polinom ikinci dereceye indirgenir. Genel durumda trigonometrik çözüm kullanılır; Ders 04'te gerilme için ayrıntılı vereceğiz.
- Her asal değeri $(T_{ij}-\lambda\delta_{ij})n_j=0$'a koyun. Üç denklemden yalnız ikisi bağımsızdır (determinant sıfır olduğu için; asal değer tekrarlı değilse); iki denklemden oranları bulun, $n_in_i=1$ ile normalleştirin.
- Kontrol edin: asal doğrultular dik mi, asal değerlerin toplamı $I_1$'e eşit mi?
Bilgisayarda ise simetrik matrisler için tasarlanmış numpy.linalg.eigh kullanılır; kararlıdır ve dik özvektörleri garanti eder.
Değişmezlerin fiziksel anlamı
Gerilme tansörü için $I_1/3=\sigma_{kk}/3$ ortalama normal gerilmedir; hacim değişimiyle ilgilidir. Şekil değiştirme tansörü için $I_1=\varepsilon_{kk}$ birim hacim değişimidir (Ders 06). $I_1$ ve $I_2$'den kurulan $J_2=\tfrac13I_1^2-I_2$ (ve $I_3$'ü de içeren $J_3$) gibi deviatrik değişmezler biçim değişimini ölçer ve metallerdeki akma ölçütlerinin temelidir (Ders 04). Bir tasarım kontrolünün eksen seçimine bağlı olmaması gerektiğinden, izotropik malzemelerin dayanım ölçütleri değişmezler cinsinden yazılır.
Çözümlü örnek 5Asal değerler, asal doğrultular ve asal eksen takımı
Çözümlü örnek 3'teki $[T]=\begin{bmatrix}4&-2&0\\-2&1&0\\0&0&3\end{bmatrix}$ tansörünün değişmezlerini, asal değerlerini ve asal doğrultularını bulun; asal eksen takımında tansörün köşegen olduğunu gösterin.
Çözüm
Değişmezler. $I_1=4+1+3=8$. $I_2=(4\cdot1-(-2)^2)+(1\cdot3-0)$ $+(3\cdot4-0)=0+3+12=15$. $I_3=\det[T]=3\,(4\cdot1-4)=0$.
Karakteristik denklem. $\lambda^3-8\lambda^2+15\lambda$ $=\lambda(\lambda-3)(\lambda-5)=0$; asal değerler büyükten küçüğe $\lambda_1=5$, $\lambda_2=3$, $\lambda_3=0$ (Şekil 5b).
Asal doğrultular. $\lambda=5$ için $(T_{ij}-5\delta_{ij})n_j=0$ denklemlerinin ilki $-n_1-2n_2=0$, üçüncüsü $-2n_3=0$ verir. $n_2=-n_1/2$ ve birim boy koşuluyla $\vect n^{(1)}=\tfrac{1}{\sqrt5}(2,-1,0)$. $\lambda=3$ için ilk iki denklem $n_1-2n_2=0$ ve $-2n_1-2n_2=0$'dan $n_1=n_2=0$, yani $\vect n^{(2)}=(0,0,1)$. $\lambda=0$ için $4n_1-2n_2=0$, $n_3=0$: $\vect n^{(3)}=\pm\tfrac1{\sqrt5}(1,2,0)$. İşareti, üç doğrultu bir sağ el takımı oluşturacak biçimde seçelim: $\vect n^{(3)}=\vect n^{(1)}\times\vect n^{(2)}=\tfrac1{\sqrt5}(-1,-2,0)$. Böylece bu doğrultulardan kurulan $[Q]$ bir dönmedir ($\det Q=+1$); işaret ters seçilseydi $\det Q=-1$ olur, yani bir yansıma elde ederdik.
Kontrol. Üç doğrultu karşılıklı diktir: örneğin $\tfrac15\big(2(-1)+(-1)(-2)\big)=0$. Bunları satır kabul eden $[Q]$ ile $[Q][T][Q]^T=\mathrm{diag}(5,3,0)$ olur; değişmezler $5+3+0=8$, $5\cdot3+3\cdot0+0\cdot5=15$, $5\cdot3\cdot0=0$ ile tutar. (Betiğin 3. bölümü.)
Yorum. Bu tansör bir gerilme durumu olsaydı, $\vect n^{(3)}$ normalli düzlemde hiç gerilme olmazdı ($\lambda_3=0$): üç boyutlu görünen durum aslında bir düzlem gerilme durumudur. Değişmezlere bakarak bunu hemen söyleyebiliriz: $I_3=0$ ise asal değerlerden en az biri sıfırdır.
7. Tansör alanları ve diverjans teoremi
Elastisitede tansörler noktadan noktaya değişir: $\sigma_{ij}(\vect x)$, $u_i(\vect x)$. Bunlara tansör alanı denir. Bir tansör alanının türevi de bir tansördür ve mertebesi bir artar. Bunu skaler bir alanın gradyanı için görelim. Zincir kuralıyla ve $x_j=Q_{ij}x_i'$ olduğundan $\partial x_j/\partial x_i'=Q_{ij}$:
$$ \pd{\phi}{x_i'}=\pd{\phi}{x_j}\,\pd{x_j}{x_i'}=Q_{ij}\,\phi_{,j}. $$Bu tam olarak vektör dönüşüm kuralıdır: gradyan bir vektördür. Aynı akıl yürütmeyle $u_{i,j}$ ikinci mertebe, $\sigma_{ij,k}$ üçüncü mertebe bir tansördür; daralma ile $\sigma_{ji,j}$ (gerilmenin diverjansı) yine bir vektördür. Ders 01'deki işlemler tablosunun her satırı böylece bir tansör denklemi olur ve bir tansör denklemi bir eksen takımında doğruysa her eksen takımında doğrudur. Elastisite denklemlerini indis notasyonuyla yazmanın en büyük kazancı budur.
Küçük bir örnekle bu türevleri somutlaştıralım. Düzlemde $\vect u=(x_1^2,\ x_1x_2,\ 0)$ alanını düşünelim. Gradyanın bileşenleri $u_{1,1}=2x_1$, $u_{1,2}=0$, $u_{2,1}=x_2$, $u_{2,2}=x_1$'dir; $(1,2)$ noktasında
$$ \begin{gathered}{[u_{i,j}]}=\begin{bmatrix}2&0\\2&1\end{bmatrix},\\ u_{i,i}=2+1=3.\end{gathered} $$Bu matrisin simetrik kısmı $\begin{bmatrix}2&1\\1&1\end{bmatrix}$, antisimetrik kısmı $\begin{bmatrix}0&-1\\1&0\end{bmatrix}$'dir. Ders 05'te $\vect u$ bir yer değiştirme alanı olduğunda simetrik kısmın o noktadaki şekil değiştirmeyi, antisimetrik kısmın ise küçük rijit dönmeyi verdiğini göreceğiz; iz (diverjans) ise birim alan değişimi olacak. Aynı matris başka bir eksen takımında başka bileşenlere sahip olur, ama izi ve simetrik/antisimetrik ayrışımı korunur — çünkü $u_{i,j}$ bir tansördür.
Diverjans (Gauss) teoremi
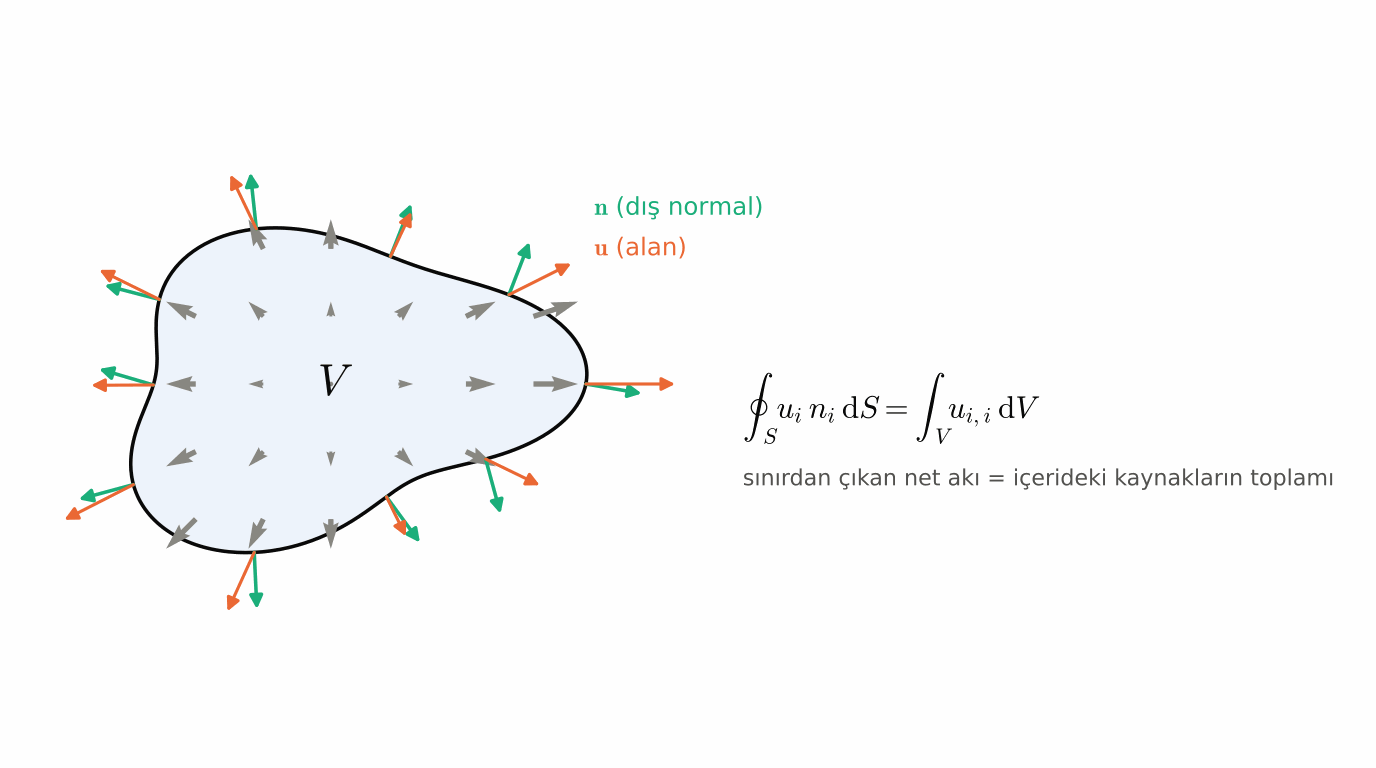
Elastisitede en çok kullanacağımız integral teoremi, kapalı bir $S$ yüzeyiyle çevrili $V$ hacmi için geçerli olan diverjans teoremidir (Gauss teoremi). Vektör biçimini akışkan akısı olarak düşünebiliriz: hacmin içindeki kaynakların toplamı, yüzeyden çıkan net akıya eşittir (Şekil 6):
$$ \oint_S u_i\,n_i\,\dd S=\int_V u_{i,i}\,\dd V. $$Burada $\vect n$ yüzeyin dışa doğru birim normalidir. Teoremin indis notasyonundaki genel biçimi, herhangi bir mertebeden tansör alanı için aynı kalıbı izler: yüzey integralindeki $n_i$, hacim integralinde $(\,)_{,i}$ türevine dönüşür.
$$ \oint_S n_i\,T_{jk\cdots}\,\dd S=\int_V T_{jk\cdots,i}\,\dd V. $$Ders 04'te bu teoremi gerilmeye uygulayacağız: bir cisim parçasının yüzeyindeki gerilme vektörlerinin toplamı $\oint_S\sigma_{ji}n_j\,\dd S$, hacim integraline $\int_V\sigma_{ji,j}\,\dd V$ dönüşecek ve denge denklemleri buradan çıkacak.
Çözümlü örnek 6Diverjans teoremiyle iki hesap
(a) Kapalı herhangi bir yüzey için $\oint_S x_i\,n_j\,\dd S=V\,\delta_{ij}$ olduğunu gösterin. (b) Kenarları 1 olan küp $[0,1]^3$ ve $\vect u=(x^2y,\ yz,\ z^2x)$ için iki tarafı ayrı ayrı hesaplayın.
Çözüm
(a) Genel biçimde $T\to x_i$ ve türev indisi $j$ alınırsa
$$ \begin{aligned}\oint_S n_jx_i\,\dd S&=\int_V x_{i,j}\,\dd V\\ &=\int_V\delta_{ij}\,\dd V=V\delta_{ij}.\ \ \blacksquare\end{aligned} $$Örneğin $i=j=1$ için $\oint_S x_1n_1\,\dd S=V$: bir cismin hacmi yalnız yüzey üzerindeki bir integralle bulunabilir. $i\neq j$ için integral sıfırdır.
(b) Diverjans $u_{i,i}=2xy+z+2zx$. Küp üzerindeki integral: $\int 2xy=2\cdot\tfrac12\cdot\tfrac12=\tfrac12$, $\int z=\tfrac12$, $\int 2zx=\tfrac12$; toplam $\tfrac32$.
Yüzey tarafı: $x=1$ yüzünde $n=(1,0,0)$, $u_1=y$, integral $\tfrac12$; $x=0$ yüzünde $u_1=0$. $y=1$ yüzünde $u_2=z$, integral $\tfrac12$; $y=0$ yüzünde $u_2=0$. $z=1$ yüzünde $u_3=x$, integral $\tfrac12$; $z=0$ yüzünde $u_3=0$. Toplam yine $\tfrac32$. Betiğin 6. bölümü her iki tarafı Gauss–Legendre sayısal integrasyonuyla hesaplar ve (a)'daki $V\delta_{ij}$ sonucunu da küp için doğrular.
Teorem elastisitede ne işe yarar?
Diverjans teoremi, bir cismin sınırında olup bitenle içinde olup biteni birbirine bağlar. Elastisitede üç yerde belirleyici rol oynar. Birincisi, denge denklemlerinin türetilmesidir: bir parçanın yüzeyine etkiyen kuvvetlerin toplamı, hacim içindeki gerilme türevlerinin toplamına çevrilir ve parça keyfî seçilebildiği için integrallerin içi sıfır olmak zorundadır (Ders 04). İkincisi, enerji teoremleridir: dış kuvvetlerin yaptığı işi iç şekil değiştirme enerjisine bağlayan Clapeyron ve Betti teoremleri bu teoremle kanıtlanır (Ders 07). Üçüncüsü, sayısal yöntemlerdir: sonlu elemanlar yönteminin “zayıf biçimi”, denge denklemlerinin bir test fonksiyonuyla çarpılıp diverjans teoremiyle kısmi integre edilmesinden doğar. Kısacası bu teorem, elastisitede “yerel” denklemlerle “bütünsel” denge ve enerji ifadeleri arasındaki köprüdür.
Bir de Stokes teoremi vardır: açık bir $S$ yüzeyinin sınırı olan $C$ eğrisi için $\oint_C u_i\,\dd x_i=\int_S n_i\,e_{ijk}u_{k,j}\,\dd S$, yani bir alanın kapalı eğri boyunca dolaşımı, rotasyonelinin yüzeyden akısına eşittir. Ders 06'da çok bağlantılı bölgelerde yer değiştirmenin tek değerli olması tartışılırken bu teoremin fikri karşımıza çıkacak.
8. Eğrisel koordinatlara kısa bakış
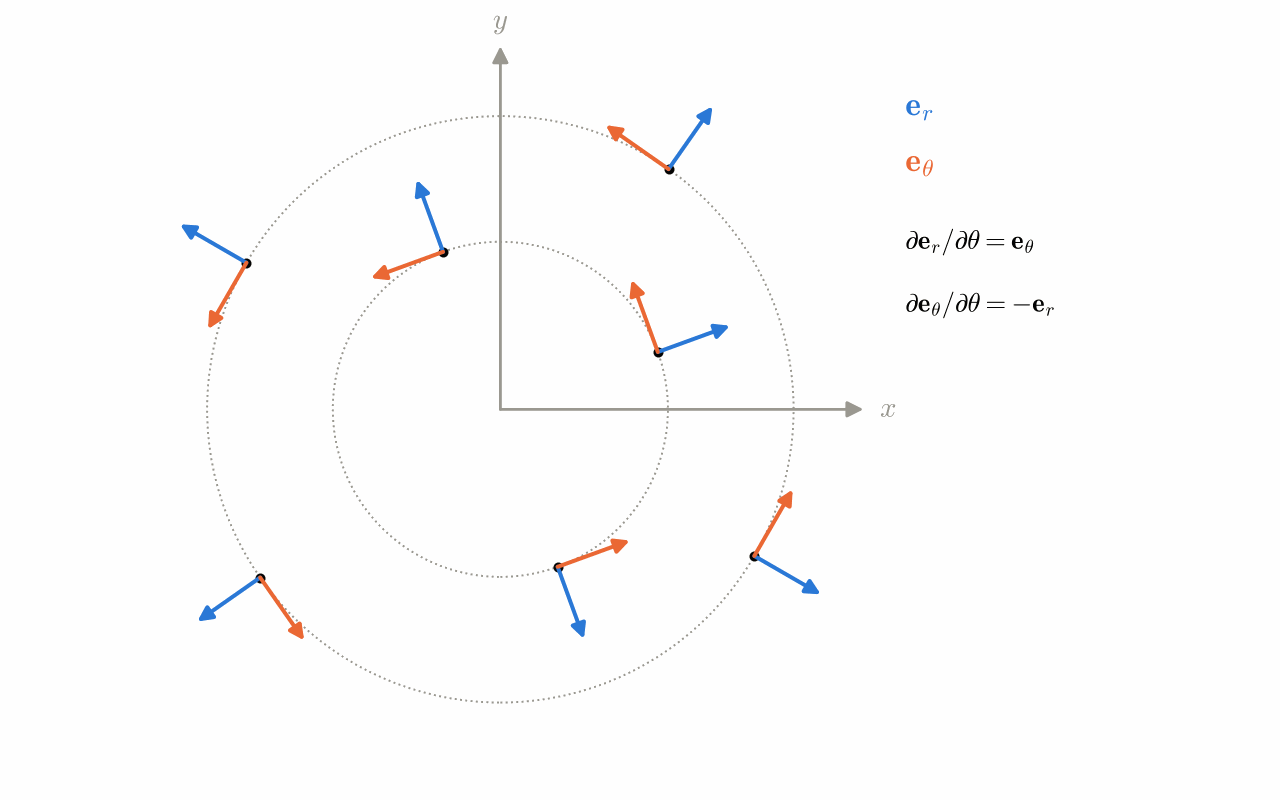
Bu derste yalnız Kartezyen eksenler kullandık; birim vektörler her noktada aynıydı. Boru, disk, delikli levha gibi dairesel geometrilerde ise kutupsal (silindirik) koordinatlar $(r,\theta)$ doğaldır: $x=r\cos\theta$, $y=r\sin\theta$. Buradaki temel fark, birim vektörlerin noktadan noktaya dönmesidir (Şekil 7):
$$ \begin{gathered}\vect e_r=(\cos\theta,\ \sin\theta),\\ \vect e_\theta=(-\sin\theta,\ \cos\theta).\end{gathered} $$Türevleri sıfır değildir: $\partial\vect e_r/\partial\theta=\vect e_\theta$, $\partial\vect e_\theta/\partial\theta=-\vect e_r$. Bu yüzden kutupsal koordinatlarda diverjans ve Laplace operatörü, Kartezyendeki gibi yalnız türevlerin toplamı değildir; taban vektörlerinin dönmesinden gelen ek terimler içerir:
$$ \begin{gathered}\nabla\cdot\vect u=\pd{u_r}{r}+\frac{u_r}{r}+\frac1r\pd{u_\theta}{\theta},\\ \nabla^2\phi=\frac{\partial^2\phi}{\partial r^2}+\frac1r\pd{\phi}{r}+\frac1{r^2}\frac{\partial^2\phi}{\partial\theta^2}.\end{gathered} $$$u_r/r$ gibi terimler, Ders 12'de kalın cidarlı boruda çevresel gerilmenin neden ortaya çıktığını açıklayacak. Bir de iyi haber: herhangi bir noktada $(\vect e_r,\vect e_\theta)$ takımı, Kartezyen takımın $\theta$ kadar döndürülmüş hâlidir. Bu yüzden bir gerilme tansörünün kutupsal bileşenleri, bu derste kurduğumuz düzlem dönme formülleriyle, dönme açısı olarak kutupsal açı $\theta$ alınarak bulunur.
Çözümlü örnek 7Düzgün çekmenin kutupsal bileşenleri
Bir levhada her yerde $\sigma_{xx}=S$, $\sigma_{yy}=\sigma_{xy}=0$ olsun (yalnız $x$ yönünde düzgün çekme). Kutupsal açısı $\theta$ olan bir noktada gerilmenin kutupsal bileşenlerini bulun.
Çözüm
O noktadaki $(\vect e_r,\vect e_\theta)$ takımı, Kartezyen takımın $\theta$ kadar döndürülmüş hâlidir; bölüm 3'teki formülleri $T\to\sigma$, $1\to r$, $2\to\theta$ ile kullanırız. $a=b=S/2$, $T_{12}=0$:
$$ \begin{aligned}\sigma_{rr}&=\tfrac S2(1+\cos2\theta)=S\cos^2\theta,\\ \sigma_{\theta\theta}&=\tfrac S2(1-\cos2\theta)=S\sin^2\theta,\\ \sigma_{r\theta}&=-\tfrac S2\sin2\theta.\end{aligned} $$Kartezyende sabit olan bir alan kutupsal bileşenlerde $\theta$'ya bağlı görünür; fizik değişmedi, yalnız bileşenler değişti. Bu ifadeler Ders 13'te delikli levha (Kirsch) probleminin “uzaktaki” sınır koşullarıdır: deliği uzaktan çevreleyen bir çember üzerinde gerilmeler tam olarak böyle olmalıdır. İz değişmezdir: $\sigma_{rr}+\sigma_{\theta\theta}=S=\sigma_{xx}+\sigma_{yy}$.
9. Python ile doğrulama
Betik bu dersteki bütün sayısal sonuçları yeniden üretir: dönüşüm matrisini kurar ve dikliğini denetler, Çözümlü örnek 3'teki tansörü döndürüp değişmezleri karşılaştırır, numpy.linalg.eigh ile asal değer ve doğrultuları bulur, dördüncü mertebe izotropik tansörün dönmeyle değişmediğini 81 bileşende sınar, dual vektör bağıntısını doğrular ve diverjans teoremini birim küpte sayısal integrasyonla kontrol eder. Dönüşüm kuralı np.einsum("ip,jq,pq->ij", Q, Q, T) satırında, kâğıttaki $T'_{ij}=Q_{ip}Q_{jq}T_{pq}$ ifadesiyle harfi harfine aynıdır.
"""Ders 02 — Kartezyen tansör analizi ve koordinat dönüşümleri: Python ile doğrulama.

Ne yapar?
  1. Yeni taban vektörlerinden dönüşüm matrisi [Q]'yu kurar; dikliği ve det Q = +1'i denetler.
  2. Bir vektörü ve ikinci mertebe bir tansörü döndürür; değişmezlerin (I1, I2, I3) korunduğunu gösterir.
  3. Simetrik tansörün asal değer ve doğrultularını bulur, asal eksen takımında köşegen biçimi kurar.
  4. Dördüncü mertebe izotropik tansörün dönmeyle değişmediğini sayısal olarak denetler.
  5. Antisimetrik tansör ile dual vektörü arasındaki geçişi ve W u = d × u bağıntısını gösterir.
  6. Diverjans teoremini birim küpte Gauss–Legendre integrasyonuyla doğrular.
  7. Alıştırmalardaki sayıları hesaplar.

Çalıştır:   python e02_tansor_donusumu.py
Gerekenler: numpy   (Python 3.10+)
"""
import itertools

import numpy as np

np.set_printoptions(precision=4, suppress=True)
d = np.eye(3)
e = np.zeros((3, 3, 3))
for i, j, k in itertools.permutations(range(3)):
    e[i, j, k] = np.linalg.det(np.eye(3)[[i, j, k]])


def degismezler(T):
    """I1 = T_ii, I2 = (T_ii T_jj - T_ij T_ji)/2, I3 = det T"""
    I1 = np.trace(T)
    I2 = 0.5 * (np.trace(T) ** 2 - np.einsum("ij,ji->", T, T))
    return I1, I2, np.linalg.det(T)


# %% 1. Dönüşüm matrisi
print("=== 1. Dönüşüm matrisi [Q] ===")
e1p = np.array([2.0, 2.0, 1.0]) / 3
e2p = np.array([-1.0, 2.0, -2.0]) / 3
e3p = np.cross(e1p, e2p)                      # sağ el kuralıyla üçüncü taban vektörü
Q = np.vstack([e1p, e2p, e3p])                # satırlar = yeni taban vektörleri (eski takımda)
print("3[Q] =\n", 3 * Q)
print("Q Q^T = I ?", np.allclose(Q @ Q.T, d), "  det Q =", round(np.linalg.det(Q), 12))
v = np.array([3.0, 0.0, 3.0])
vp = Q @ v                                    # v'_i = Q_ij v_j
print("v  =", v, "  ->  v' = Q v =", np.round(vp, 12) + 0.0, f"  |v| = {np.linalg.norm(v):.4f}, |v'| = {np.linalg.norm(vp):.4f}")

# %% 2. İkinci mertebe tansörün dönüşümü ve değişmezler
print("\n=== 2. T' = Q T Q^T ve değişmezler ===")
T = np.array([[4.0, -2.0, 0.0],
              [-2.0, 1.0, 0.0],
              [0.0, 0.0, 3.0]])
Tp = np.einsum("ip,jq,pq->ij", Q, Q, T)       # T'_ij = Q_ip Q_jq T_pq
print("9[T'] =\n", 9 * Tp)
print("[T'] =\n", Tp)
for ad, M in (("T ", T), ("T'", Tp)):
    I1, I2, I3 = degismezler(M)
    print(f"{ad}: I1 = {I1:.4f}, I2 = {I2:.4f}, I3 = {I3:.4f}, T_ij T_ij = {np.sum(M * M):.4f}")
assert np.allclose(Tp, Q @ T @ Q.T)
assert np.allclose(degismezler(T), degismezler(Tp))

# %% 3. Asal değerler ve doğrultular
print("\n=== 3. Asal değerler ve doğrultular ===")
lam, V = np.linalg.eigh(T)                    # artan sırada özdeğerler, sütunlar özvektör
sira = np.argsort(lam)[::-1]
lam, V = lam[sira], V[:, sira]
print("özdeğerler (büyükten küçüğe):", lam)
Qa = V.T.copy()                               # satırlar = asal doğrultular
Qa[0] *= np.sign(Qa[0, 0])                    # n(1)'in ilk bileşeni pozitif olsun (görünüm için)
Qa[1] *= np.sign(Qa[1, 2])                    # n(2) = +e3
if np.linalg.det(Qa) < 0:                     # sağ el takımı: n(3) = n(1) × n(2), det Q = +1 (dönme)
    Qa[2] *= -1
for k in range(3):
    print(f"  λ = {lam[k]:.0f}:  n = {Qa[k] + 0.0}")
print("  √5 n(1) =", np.sqrt(5) * Qa[0] + 0.0, "  √5 n(3) =", np.sqrt(5) * Qa[2] + 0.0)
print(f"  n(3) = n(1) × n(2) ? {np.allclose(Qa[2], np.cross(Qa[0], Qa[1]))},  det Q = {np.linalg.det(Qa):.0f}")
print("asal takımda Q T Q^T =\n", np.round(Qa @ T @ Qa.T, 12) + 0.0)
print("karakteristik polinom katsayıları (λ³, λ², λ, 1):", np.round(np.poly(T), 10))

# %% 4. Dördüncü mertebe izotropik tansör
print("\n=== 4. İzotropik dördüncü mertebe tansör ===")
lam_, mu_, ka_ = 1.3, 0.7, 0.4
C = (lam_ * np.einsum("ij,kl->ijkl", d, d) + mu_ * (np.einsum("ik,jl->ijkl", d, d) + np.einsum("il,jk->ijkl", d, d))
     + ka_ * (np.einsum("ik,jl->ijkl", d, d) - np.einsum("il,jk->ijkl", d, d)))
Cp = np.einsum("im,jn,kp,lr,mnpr->ijkl", Q, Q, Q, Q, C)
print("C' ile C arasındaki en büyük fark:", f"{np.abs(Cp - C).max():.2e}")
eps = np.array([[1.0, 0.5, 0.0], [0.5, -2.0, 0.3], [0.0, 0.3, 0.4]]) * 1e-3   # simetrik
s1 = np.einsum("ijkl,kl->ij", C, eps)
s2 = lam_ * np.trace(eps) * d + 2 * mu_ * eps
print("simetrik ε için C_ijkl ε_kl = λ ε_kk δ_ij + 2μ ε_ij ?", np.allclose(s1, s2))
assert np.abs(Cp - C).max() < 1e-12

# %% 5. Antisimetrik tansör ve dual vektör
print("\n=== 5. Dual vektör ===")
W = np.array([[0.0, 3.0, -1.0], [-3.0, 0.0, 2.0], [1.0, -2.0, 0.0]])
dv = -0.5 * np.einsum("ijk,jk->i", e, W)      # d_i = -1/2 e_ijk W_jk
Wg = -np.einsum("ijk,i->jk", e, dv)           # W_jk = -e_ijk d_i
print("d =", dv, "  geri dönüş W = -e d doğru mu?", np.allclose(Wg, W))
uu = np.array([1.0, 2.0, -1.0])
print("W u =", W @ uu, "  d × u =", np.cross(dv, uu))
A = np.array([[1.0, 4.0, -2.0], [0.0, 3.0, 5.0], [6.0, 1.0, 2.0]])
As, Aa = 0.5 * (A + A.T), 0.5 * (A - A.T)
print("Alıştırma 3: simetrik kısım =\n", As, "\n antisimetrik kısım =\n", Aa,
      "\n dual vektör =", -0.5 * np.einsum("ijk,jk->i", e, Aa))

# %% 6. Diverjans teoremi (birim küp, Gauss-Legendre)
print("\n=== 6. Diverjans teoremi: birim küp [0,1]^3 ===")
xg, wg = np.polynomial.legendre.leggauss(6)
xg, wg = 0.5 * (xg + 1), 0.5 * wg             # [0,1] aralığına taşı


def alan(x, y, z):                            # u = (x² y, y z, z² x)
    return np.array([x**2 * y, y * z, z**2 * x])


def div_alan(x, y, z):                        # u_i,i = 2xy + z + 2zx
    return 2 * x * y + z + 2 * z * x


hacim = sum(wa * wb * wc * div_alan(a, b, c) for a, wa in zip(xg, wg) for b, wb in zip(xg, wg) for c, wc in zip(xg, wg))
yuzey = 0.0
for eks in range(3):
    for deger, isaret in ((1.0, 1.0), (0.0, -1.0)):
        for a, wa in zip(xg, wg):
            for b, wb in zip(xg, wg):
                p = [a, b]
                p.insert(eks, deger)
                yuzey += wa * wb * isaret * alan(*p)[eks]
print(f"∫_V u_i,i dV = {hacim:.6f},  ∮_S u_i n_i dS = {yuzey:.6f}  (kesin: 3/2)")
xn = np.array([[sum(wa * wb * (1.0 if v == 1.0 else -1.0) * ([a, b][:eks] + [v] + [a, b][eks:])[i]
                    for v in (0.0, 1.0) for a, wa in zip(xg, wg) for b, wb in zip(xg, wg)) for eks in range(3)]
               for i in range(3)])
print("∮_S x_i n_j dS =\n", np.round(xn, 12) + 0.0, " (= V δ_ij, V = 1)")
assert abs(hacim - yuzey) < 1e-12 and np.allclose(xn, d)

# %% 7. Alıştırma sayıları
print("\n=== 7. Alıştırma sayıları ===")
t = np.radians(60)
Q60 = np.array([[np.cos(t), np.sin(t), 0], [-np.sin(t), np.cos(t), 0], [0, 0, 1]])
print("Alıştırma 1: v' =", Q60 @ np.array([2.0, 1.0, 0.0]))
B = np.array([[3.0, 1.0, 1.0], [1.0, 3.0, 1.0], [1.0, 1.0, 3.0]])
print("Alıştırma 4: özdeğerler =", np.linalg.eigvalsh(B)[::-1], " I1, I2, I3 =", np.round(degismezler(B), 10))
T11, T22, T12 = 6.0, -2.0, 3.0
tp = 0.5 * np.degrees(np.arctan2(2 * T12, T11 - T22))
orta, R = (T11 + T22) / 2, np.hypot((T11 - T22) / 2, T12)
print(f"Alıştırma 8: θ_p = {tp:.2f}°, en büyük = {orta + R:.1f}, en küçük = {orta - R:.1f}")
a2, b2, t12 = 2.5, 1.5, -2.0                  # Çözümlü örnek 2: T11 = 4, T12 = -2, T22 = 1
for aci in (153.43, 63.43):
    c2, s2 = np.cos(np.radians(2 * aci)), np.sin(np.radians(2 * aci))
print(f"Örnek 2: θ = {aci}°: cos2θ = {c2:.3f}, sin2θ = {s2:.3f}, T'11 = {a2 + b2 * c2 + t12 * s2:.3f}")=== 1. Dönüşüm matrisi [Q] ===
3[Q] =
[[ 2. 2. 1.]
[-1. 2. -2.]
[-2. 1. 2.]]
Q Q^T = I ? True det Q = 1.0
v = [3. 0. 3.] -> v' = Q v = [ 3. -3. 0.] |v| = 4.2426, |v'| = 4.2426
=== 2. T' = Q T Q^T ve değişmezler ===
9[T'] =
[[ 7. -14. -4.]
[-14. 28. 8.]
[ -4. 8. 37.]]
[T'] =
[[ 0.7778 -1.5556 -0.4444]
[-1.5556 3.1111 0.8889]
[-0.4444 0.8889 4.1111]]
T : I1 = 8.0000, I2 = 15.0000, I3 = 0.0000, T_ij T_ij = 34.0000
T': I1 = 8.0000, I2 = 15.0000, I3 = 0.0000, T_ij T_ij = 34.0000
=== 3. Asal değerler ve doğrultular ===
özdeğerler (büyükten küçüğe): [5. 3. 0.]
λ = 5: n = [ 0.8944 -0.4472 0. ]
λ = 3: n = [0. 0. 1.]
λ = 0: n = [-0.4472 -0.8944 0. ]
√5 n(1) = [ 2. -1. 0.] √5 n(3) = [-1. -2. 0.]
n(3) = n(1) × n(2) ? True, det Q = 1
asal takımda Q T Q^T =
[[5. 0. 0.]
[0. 3. 0.]
[0. 0. 0.]]
karakteristik polinom katsayıları (λ³, λ², λ, 1): [ 1. -8. 15. 0.]
=== 4. İzotropik dördüncü mertebe tansör ===
C' ile C arasındaki en büyük fark: 4.44e-16
simetrik ε için C_ijkl ε_kl = λ ε_kk δ_ij + 2μ ε_ij ? True
=== 5. Dual vektör ===
d = [-2. -1. -3.] geri dönüş W = -e d doğru mu? True
W u = [ 7. -5. -3.] d × u = [ 7. -5. -3.]
Alıştırma 3: simetrik kısım =
[[1. 2. 2.]
[2. 3. 3.]
[2. 3. 2.]]
antisimetrik kısım =
[[ 0. 2. -4.]
[-2. 0. 2.]
[ 4. -2. 0.]]
dual vektör = [-2. -4. -2.]
=== 6. Diverjans teoremi: birim küp [0,1]^3 ===
∫_V u_i,i dV = 1.500000, ∮_S u_i n_i dS = 1.500000 (kesin: 3/2)
∮_S x_i n_j dS =
[[1. 0. 0.]
[0. 1. 0.]
[0. 0. 1.]] (= V δ_ij, V = 1)
=== 7. Alıştırma sayıları ===
Alıştırma 1: v' = [ 1.866 -1.2321 0. ]
Alıştırma 4: özdeğerler = [5. 2. 2.] I1, I2, I3 = [ 9. 24. 20.]
Alıştırma 8: θ_p = 18.43°, en büyük = 7.0, en küçük = -3.0
Örnek 2: θ = 153.43°: cos2θ = 0.600, sin2θ = -0.800, T'11 = 5.000
Örnek 2: θ = 63.43°: cos2θ = -0.600, sin2θ = 0.800, T'11 = 0.000Çıktıda iki noktaya dikkat edin. Birincisi, eigh özvektörlerin işaretini kendisi seçer; $\vect n$ ile $-\vect n$ aynı asal doğrultudur. İkincisi, izotropik tansör denetimindeki $10^{-16}$ mertebesindeki fark kayan nokta yuvarlamasıdır; matematiksel olarak fark sıfırdır.
10. Sık yapılan hatalar
- $[Q]$'nun satırı ile sütununu karıştırmak. Bu kaynakta $Q_{ij}=\vect e_i'\cdot\vect e_j$: satırlar yeni eksenlerdir. Bazı kitaplar transpozunu kullanır; formülleri karıştırmadan önce tanımı kontrol edin.
- Ters dönüşümde transpozu unutmak. $x_i'=Q_{ij}x_j$ ise $x_j=Q_{ij}x_i'$, yani $[Q]^T$ ile.
- Tansörü döndürürken yalnız bir $Q$ kullanmak. İkinci mertebe tansörde her indis için bir $Q$ gerekir: $[Q][T][Q]^T$; $[Q][T]$ yanlıştır.
- Açıyı ters yönde almak. Saat yönünün tersine pozitif $\theta$ için $Q_{12}=+\sin\theta$'dır; işareti ters alırsanız aslında $-\theta$ dönmesini hesaplarsınız: $\sin2\theta$'lı terimlerin işareti değişir ve normal bileşenler de kayma bileşenleri de yanlış çıkar.
- Asal doğrultuyu normalleştirmeyi unutmak. $[Q]$'nun satırları birim vektör olmalıdır; ayrıca $\vect n^{(3)}=\vect n^{(1)}\times\vect n^{(2)}$ seçin (sağ el takımı), yoksa $\det Q=-1$ olur.
- Her indisli nesneyi tansör sanmak. Bir dizi sayının tansör olması için dönüşüm kuralına uyması gerekir; örneğin bir matrisin satırlarına keyfî olarak yazılmış sayılar tansör değildir.
- Kutupsal koordinatlarda Kartezyen formülleri kullanmak. $\nabla\cdot\vect u\neq\partial u_r/\partial r+\partial u_\theta/\partial\theta$; taban vektörlerinin dönmesinden gelen terimler eksik kalır.
11. Alıştırmalar
Alıştırma 1KolayDüzlemde 60° dönme
$x_3$ ekseni etrafında saat yönünün tersine $60^\circ$ dönme için $[Q]$'yu yazın, $[Q][Q]^T=[I]$ olduğunu denetleyin ve $\vect v=(2,1,0)$ vektörünün yeni bileşenlerini bulun.
Çözümü göster
$\cos60^\circ=0{,}5$, $\sin60^\circ=0{,}866$:
$$ [Q]=\begin{bmatrix}0{,}5&0{,}866&0\\-0{,}866&0{,}5&0\\0&0&1\end{bmatrix}. $$Satırlar birim ve diktir: $0{,}25+0{,}75=1$, $0{,}5\cdot(-0{,}866)+0{,}866\cdot0{,}5=0$. Yeni bileşenler: $v_1'=2\cdot0{,}5+1\cdot0{,}866=1{,}866$, $v_2'=-2\cdot0{,}866+1\cdot0{,}5=-1{,}232$, $v_3'=0$. Boy: $1{,}866^2+1{,}232^2=5=2^2+1^2$. (Betiğin 7. bölümü.)
Alıştırma 2KolayDış çarpım bir tansördür
$a_i$ ve $b_i$ iki vektör ise $C_{ij}=a_ib_j$'nin ikinci mertebe bir tansör olduğunu gösterin.
Çözümü göster
Yeni takımda
$$ \begin{aligned}C'_{ij}=a_i'b_j'&=(Q_{ip}a_p)(Q_{jq}b_q)\\ &=Q_{ip}Q_{jq}\,(a_pb_q)\\ &=Q_{ip}Q_{jq}\,C_{pq}.\end{aligned} $$Bu, ikinci mertebe tansörün dönüşüm kuralıdır. ∎ Aynı yolla $n$. ve $m$. mertebe iki tansörün dış çarpımının $(n+m)$. mertebe bir tansör olduğu gösterilir.
Alıştırma 3OrtaSimetrik–antisimetrik ayrışım
$[A]=\begin{bmatrix}1&4&-2\\0&3&5\\6&1&2\end{bmatrix}$ matrisini simetrik ve antisimetrik kısımlarına ayırın; antisimetrik kısmın dual vektörünü bulun.
Çözümü göster
Toplamları $[A]$'yı verir. Dual vektör: $d_1=-\tfrac12(W_{23}-W_{32})=-2$, $d_2=-\tfrac12(W_{31}-W_{13})$ $=-\tfrac12(4+4)=-4$, $d_3=-\tfrac12(W_{12}-W_{21})=-2$; $\vect d=(-2,-4,-2)$. (Betiğin 5. bölümü.)
Alıştırma 4OrtaÇakışık asal değerler
$[B]=\begin{bmatrix}3&1&1\\1&3&1\\1&1&3\end{bmatrix}$ tansörünün değişmezlerini ve asal değerlerini bulun. Asal doğrultular hakkında ne söyleyebilirsiniz?
Çözümü göster
$I_1=9$, $I_2=3\,(3\cdot3-1)=24$, $I_3=\det[B]=20$. Karakteristik denklem
$$ \begin{gathered}\lambda^3-9\lambda^2+24\lambda-20=0\\ \Longleftrightarrow\ (\lambda-5)(\lambda-2)^2=0; \end{gathered} $$asal değerler $5,\,2,\,2$.
$\lambda=5$ için $(B-5I)\vect n=0$ denklemlerinden $n_1=n_2=n_3$, yani $\vect n^{(1)}=\tfrac1{\sqrt3}(1,1,1)$. $\lambda=2$ için denklemlerin üçü de $n_1+n_2+n_3=0$'a indirgenir: $(1,1,1)$'e dik düzlemdeki her birim vektör asal doğrultudur; örneğin $\tfrac1{\sqrt2}(1,-1,0)$ ve $\tfrac1{\sqrt6}(1,1,-2)$ dik bir çift oluşturur. Kontrol: $5+2+2=9$, $10+4+10=24$, $5\cdot2\cdot2=20$. (Betiğin 7. bölümü.)
Alıştırma 5OrtaDeğişmezlerin ispatı
$T_{ij}T_{ij}$, $T_{ij}T_{ji}$ ve $\det[T]$'nin değişmez olduğunu gösterin; buradan $I_2=\tfrac12(T_{ii}T_{jj}-T_{ij}T_{ji})$ ve $I_3$'ün değişmez olduğu sonucunu çıkarın.
Çözümü göster
Aynı adımlarla $T'_{ij}T'_{ji}=T_{pq}T_{qp}$. İzin değişmez olduğunu bölüm 3'te gösterdik; değişmezlerden kurulan her ifade değişmez olduğundan $I_2$ de değişmezdir. Determinant için matris çarpımının determinant kuralını kullanırız:
$$ \begin{aligned}\det[T']&=\det\big([Q][T][Q]^T\big)=\det Q\,\det T\,\det Q^T\\ &=(\det Q)^2\det T=\det T,\end{aligned} $$çünkü $\det Q^T=\det Q=\pm1$. Böylece $I_3=\det[T]$ de değişmezdir. ∎
Alıştırma 6OrtaDiverjans teoremiyle sıfır çıkan integraller
Kapalı her yüzey için (a) $\oint_S n_i\,\dd S=0$ ve (b) $\oint_S e_{ijk}\,x_j\,n_k\,\dd S=0$ olduğunu gösterin. (a)'nın fiziksel anlamı nedir?
Çözümü göster
(a) Teoremi sabit $T=1$ alanına uygularsak $\oint_S n_i\,\dd S=\int_V(1)_{,i}\,\dd V=0$. Anlamı: bir cismin her yanına eşit basınç uygulandığında net kuvvet sıfırdır; yüzey normallerinin toplamı sıfırdır.
(b)
$$ \begin{aligned}\oint_S n_k\,(e_{ijk}x_j)\,\dd S&=\int_V(e_{ijk}x_j)_{,k}\,\dd V\\ &=\int_V e_{ijk}\delta_{jk}\,\dd V\\ &=\int_V e_{ijj}\,\dd V=0,\end{aligned} $$çünkü $e_{ijj}=0$. Bu sonuç, düzgün basıncın net momentinin de sıfır olduğunu söyler. ∎
Alıştırma 7Zorİzotropik tansör ve Hooke yasası
Aşağıdaki dördüncü mertebe tansör veriliyor:
$$ \begin{aligned}C_{ijkl}&=\lambda\delta_{ij}\delta_{kl}+\mu(\delta_{ik}\delta_{jl}+\delta_{il}\delta_{jk})\\ &\quad+\kappa(\delta_{ik}\delta_{jl}-\delta_{il}\delta_{jk}).\end{aligned} $$(a) $x_3$ ekseni etrafında $90^\circ$ dönme için $C'_{1111}$, $C'_{1122}$ ve $C'_{1212}$ bileşenlerini dönüşüm kuralıyla hesaplayın ve eski takımdaki $C_{1111}$, $C_{1122}$, $C_{1212}$ ile karşılaştırın. (b) Simetrik bir $\varepsilon_{kl}$ için $C_{ijkl}\varepsilon_{kl}=\lambda\varepsilon_{kk}\delta_{ij}+2\mu\varepsilon_{ij}$ olduğunu, yani $\kappa$'nın sonuca girmediğini gösterin.
Çözümü göster
(a) $90^\circ$ dönmede $Q_{12}=1$, $Q_{21}=-1$, $Q_{33}=1$, diğerleri sıfırdır. Dönüşüm toplamında her $Q$ çarpanı yalnız tek bir terimde sıfırdan farklı olduğu için
$$ \begin{aligned}C'_{1111}&=Q_{12}^4\,C_{2222}=\lambda+2\mu,\\ C'_{1122}&=Q_{12}^2Q_{21}^2\,C_{2211}=\lambda,\\ C'_{1212}&=(Q_{12}Q_{21})^2\,C_{2121}=\mu+\kappa.\end{aligned} $$Eski takımda verilen formülden $C_{1111}=\lambda+2\mu$, $C_{1122}=\lambda$, $C_{1212}=\mu+\kappa$: üçü de değişmedi. Bu tek bir dönme için yapılmış bir sınamadır; her dönmede değişmediğinin genel ispatı bölüm 5'teki gibi her delta çarpımının ayrı ayrı izotropik olmasına dayanır.
(b) Terim terim, indis değiştirme özelliğiyle:
$$ \begin{aligned}\lambda\delta_{ij}\delta_{kl}\varepsilon_{kl}&=\lambda\varepsilon_{kk}\delta_{ij},\\ \mu(\delta_{ik}\delta_{jl}+\delta_{il}\delta_{jk})\varepsilon_{kl}&=\mu(\varepsilon_{ij}+\varepsilon_{ji})\\ &=2\mu\varepsilon_{ij},\\ \kappa(\delta_{ik}\delta_{jl}-\delta_{il}\delta_{jk})\varepsilon_{kl}&=\kappa(\varepsilon_{ij}-\varepsilon_{ji})\\ &=0.\end{aligned} $$Toplam $\lambda\varepsilon_{kk}\delta_{ij}+2\mu\varepsilon_{ij}$'dir. ∎ Betiğin 4. bölümü bu sonucu sayısal bir $\varepsilon$ ile doğrular.
Alıştırma 8ZorDüzlem dönme formülleri ve asal açı
(a) Bölüm 3'teki türetme kutusunu izleyerek $T'_{22}$ formülünü yarım açı bağıntılarıyla $a-b\cos2\theta-T_{12}\sin2\theta$ biçimine getirin ve $T'_{11}+T'_{22}$'nin $\theta$'dan bağımsız olduğunu gösterin. (b) $T_{11}=6$, $T_{22}=-2$, $T_{12}=3$ için asal açıyı ve asal değerleri bulun.
Çözümü göster
(a) $T'_{22}=Q_{2p}Q_{2q}T_{pq}$ $=s^2T_{11}-2cs\,T_{12}+c^2T_{22}$. Yarım açı bağıntılarıyla
$$ \begin{aligned}T'_{22}&=\tfrac12(1-\cos2\theta)T_{11}-\sin2\theta\,T_{12}\\ &\quad+\tfrac12(1+\cos2\theta)T_{22}\\ &=a-b\cos2\theta-T_{12}\sin2\theta.\end{aligned} $$$T'_{11}=a+b\cos2\theta+T_{12}\sin2\theta$ ile toplanınca açıya bağlı terimler sadeleşir: $T'_{11}+T'_{22}=2a=T_{11}+T_{22}$. Bu, iki boyutta izin değişmezliğidir (Şekil 3'teki kesikli çizgi).
(b) $T'_{12}=0$ koşulu $\tan2\theta_p=\dfrac{2T_{12}}{T_{11}-T_{22}}=\dfrac68=0{,}75$ verir; $\theta_p=18{,}43^\circ$. Asal değerler
$$ \begin{aligned}\lambda&=a\pm\sqrt{b^2+T_{12}^2}\\ &=2\pm\sqrt{16+9}=2\pm5,\end{aligned} $$yani $7$ ve $-3$. Kontrol: toplam $4=6+(-2)$, çarpım $-21=6\cdot(-2)-3^2$. (Betiğin 7. bölümü.)
12. Özet
- Dönüşüm matrisi $Q_{ij}=\vect e_i'\cdot\vect e_j$ diktir ($[Q][Q]^T=[I]$, dönmede $\det Q=+1$); satırları yeni eksenlerin eski takımdaki bileşenleridir.
- Tansör, dönüşüm kuralıyla tanımlanır: her indis için bir $Q$. İkinci mertebede $T'_{ij}=Q_{ip}Q_{jq}T_{pq}$, yani $[T']=[Q][T][Q]^T$.
- Bileşenler eksenle değişir; iz, $T_{ij}T_{ij}$, determinant gibi değişmezler değişmez. Simetrik bir tansörün temel değişmezleri $I_1,I_2,I_3$ karakteristik denklemin katsayılarıdır.
- Her tansör tek biçimde simetrik + antisimetrik parçalara ayrılır; antisimetrik kısım bir dual vektörle eşdeğerdir ve bir dönmeyi temsil eder.
- $\delta_{ij}$, $e_{ijk}$ ve deltaların çarpımlarından kurulan dördüncü mertebe tansörler izotropiktir; izotropik Hooke yasasının iki sabitli olmasının nedeni budur.
- Reel simetrik tansörün asal değerleri reel, asal doğrultuları diktir; asal eksen takımında tansör köşegendir.
- Diverjans teoremi $\oint_Sn_iT_{jk\cdots}\dd S=\int_VT_{jk\cdots,i}\dd V$ yüzey integrallerini hacim integrallerine çevirir; denge denklemleri buradan türetilecek.
Bir sonraki derste bu araçları ilk fiziksel tansörümüze uyguluyoruz: bir noktadaki iç kuvvetleri anlatan gerilme vektörü ve gerilme tansörü.
13. Kaynaklar ve ileri okuma
- M. H. Sadd, Elasticity: Theory, Applications, and Numerics, Elsevier (2005), Bölüm 1.4–1.9 (koordinat dönüşümleri, Kartezyen tansörler, simetrik tansörlerin asal değerleri, tansör analizi, eğrisel koordinatlar).
- P. L. Gould, Introduction to Linear Elasticity, 3. baskı, Springer (2013), Bölüm 1.3.6 (integral teoremleri) ve 1.5–1.8 (koordinat dönmesi, Kartezyen tansörler ve cebirleri).
- J. R. Barber, Elasticity, 4. baskı, Springer (2022), Bölüm 1.1.4 (vektörler, tansörler ve dönüşüm kuralları).
- S. Tameroğlu, Elastisite Teorisi, İTÜ (1991), Bölüm I (gerilme bileşenlerinin dönüşümü ve asal gerilmeler — bu dersin matematiğinin gerilmeye uygulanışı).
- Bütün künyeler için: Ek C — Kaynakça.