Bu derste öğrenecekleriniz
- Başlangıç ve şekil değiştirmiş konfigürasyonu, maddesel ve uzaysal koordinatları ayırt eder
- Şekil değiştirme gradyanı $F_{ij}$'yi kurar ve $J=\det F$'nin hacim oranı olduğunu gösterir
- Green–Lagrange tansörünü türetir ve bir lifin boy değişimini hesaplar
- Çok küçük şekil değiştirme tansörünü doğrusallaştırmayla elde eder ve geçerlilik sınırını yorumlar
- Yer değiştirme gradyanını şekil değiştirme ve dönme kısımlarına ayırır, dönme vektörünü bulur
- Mühendislik kayma şekil değiştirmesi $\gamma$ ile tansör bileşeni $\varepsilon$ arasındaki farkı doğru kullanır
Bu dersin temel fikirleri
- Yer değiştirme $u_i=x_i-X_i$ parçacığın başlangıç ve son konumu arasındaki farktır; şekil değiştirmeyi türevleri belirler.
- Şekil değiştirme gradyanı $F_{ij}=\delta_{ij}+u_{i,j}$ küçük lifleri dönüştürür: $\dd x_i=F_{ij}\dd X_j$; hacim oranı $J=\det F=\dd v/\dd V>0$.
- Green–Lagrange tansörü $E_{ij}=\tfrac12(u_{i,j}+u_{j,i}+u_{k,i}u_{k,j})$ boy değişimini tam olarak ölçer ve rijit harekette sıfırdır: $\lambda^2=1+2E_{ij}N_iN_j$.
- $|u_{i,j}|\ll1$ için çarpım terimi atılır: $\varepsilon_{ij}=\tfrac12(u_{i,j}+u_{j,i})$. Bu kabul hem şekil değiştirmelerin hem dönmelerin küçük olmasını gerektirir.
- $u_{i,j}=\varepsilon_{ij}+\omega_{ij}$: simetrik kısım şekil değiştirme, antisimetrik kısım küçük rijit dönmedir; dönme vektörü $\omega_i=\tfrac12e_{ijk}u_{k,j}$.
- $\varepsilon_{ij}$ bir tansördür: $\varepsilon'_{ij}=Q_{ik}Q_{jl}\varepsilon_{kl}$. Mühendislik kayması $\gamma_{xy}=2\varepsilon_{xy}$ tansör bileşeni değildir.
Bir sonraki derste $\varepsilon_{ij}$'nin bileşenlerinin geometrik anlamını, asal şekil değiştirmeleri ve altı şekil değiştirme bileşeninin neden birbirinden bağımsız olamayacağını (uygunluk denklemleri) göreceğiz.
Ayrıntılı türetmeler açılır kutulardadır; ilk okumada atlayabilirsiniz.
1. Neden şekil değiştirme analizi?
Önceki iki derste bir noktadaki iç kuvvet durumunu gerilme tansörü $\sigma_{ij}$ ile anlattık ve denge denklemlerini kurduk. Fakat orada bir eksik kaldı: üç denge denklemi var, bilinmeyen gerilme bileşeni ise altı. Denge tek başına gerilmeyi belirleyemez. Eksik bilgi cismin geometrisinin nasıl değiştiğinden gelir. Bir cam levha rüzgârda eğilir, bir çelik kiriş sehim yapar, bir mil burulur; cismin her noktası yeni bir yere gider. Bu hareketi ölçen büyüklüklere ihtiyacımız var.
Burada önemli bir ayrım yapmak gerekiyor. Bir cismin bütün noktaları aynı miktarda ötelenirse ya da cisim katı bir blok gibi dönerse noktalar yer değiştirir ama cismin içinde hiçbir şey “zorlanmaz”: boylar ve açılar aynı kalır, malzemede gerilme oluşmaz. Gerilme yaratan, noktalar arasındaki uzaklıkların ve lifler arasındaki açıların değişmesidir. Şekil 1 bu dört temel hareketi gösteriyor. Bu dersin amacı, yer değiştirmeden rijit cisim hareketini (rigid body motion) ayıklayıp yalnız gerçek şekil değiştirmeyi ölçen bir tansör kurmaktır.
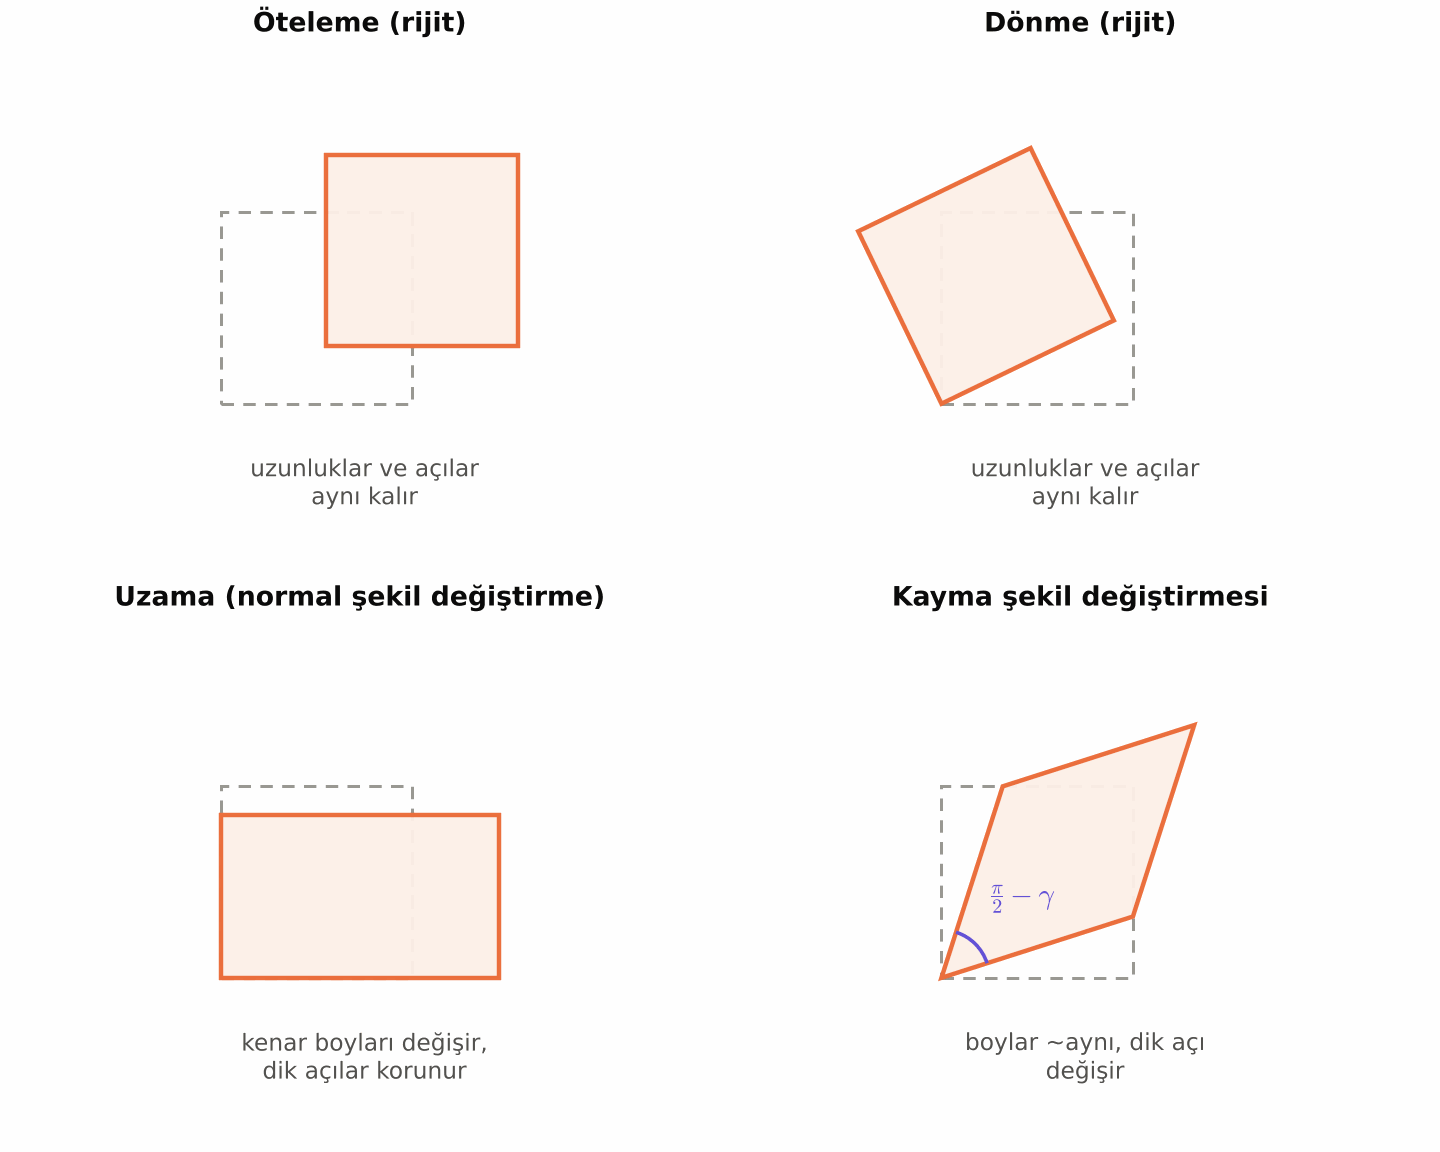
Şekil değiştirme = boy değişimi + açı değişimi
Bir cismin içine çok küçük bir ızgara çizdiğinizi düşünün. Yükten sonra ızgara çizgilerinin her biri biraz uzar ya da kısalır, aralarındaki dik açılar biraz açılır ya da kapanır. Bir noktadaki şekil değiştirme durumunu bilmek, o noktadan geçen her doğrultudaki boy değişimini ve her iki lif arasındaki açı değişimini bilmek demektir. Gerilmede olduğu gibi bu bilgi de tek bir ikinci mertebe tansörde toplanacak.
Bu ders tamamen geometridir (kinematik). Malzemenin çelik mi kauçuk mu olduğu, hangi yükün uygulandığı burada hiç girmez; bulduğumuz bağıntılar her sürekli ortam için geçerlidir. Gerilme ile şekil değiştirmeyi birbirine bağlayan malzeme yasası Ders 07'nin konusudur. Sıramız şöyle: önce konfigürasyon ve yer değiştirme kavramlarını kuracağız, sonra iki komşu noktanın arasındaki küçük doğru parçasının (lifin) nasıl dönüştüğünü inceleyeceğiz, boy değişimini tam olarak hesaplayan Green–Lagrange tansörüne ulaşacağız ve son olarak küçük yer değiştirme gradyanları için bunu doğrusallaştırıp elastisitenin kullandığı çok küçük şekil değiştirme tansörünü elde edeceğiz.
2. Konfigürasyonlar, maddesel ve uzaysal koordinatlar
Cismin yükten önceki hâline başlangıç ya da referans konfigürasyonu diyelim ve $B_0$ ile gösterelim. Yük uygulandıktan sonraki hâli şekil değiştirmiş konfigürasyon $B$'dir. Cismin her maddesel noktasını (parçacığını) başlangıçtaki konumuyla adlandırırız: konum vektörü $\vect{X}$, bileşenleri $X_i$. Aynı parçacığın şekil değiştirmeden sonraki konumu $\vect{x}$, bileşenleri $x_i$ olsun (Şekil 2). Her iki konum aynı sabit Kartezyen eksen takımında ölçülür.
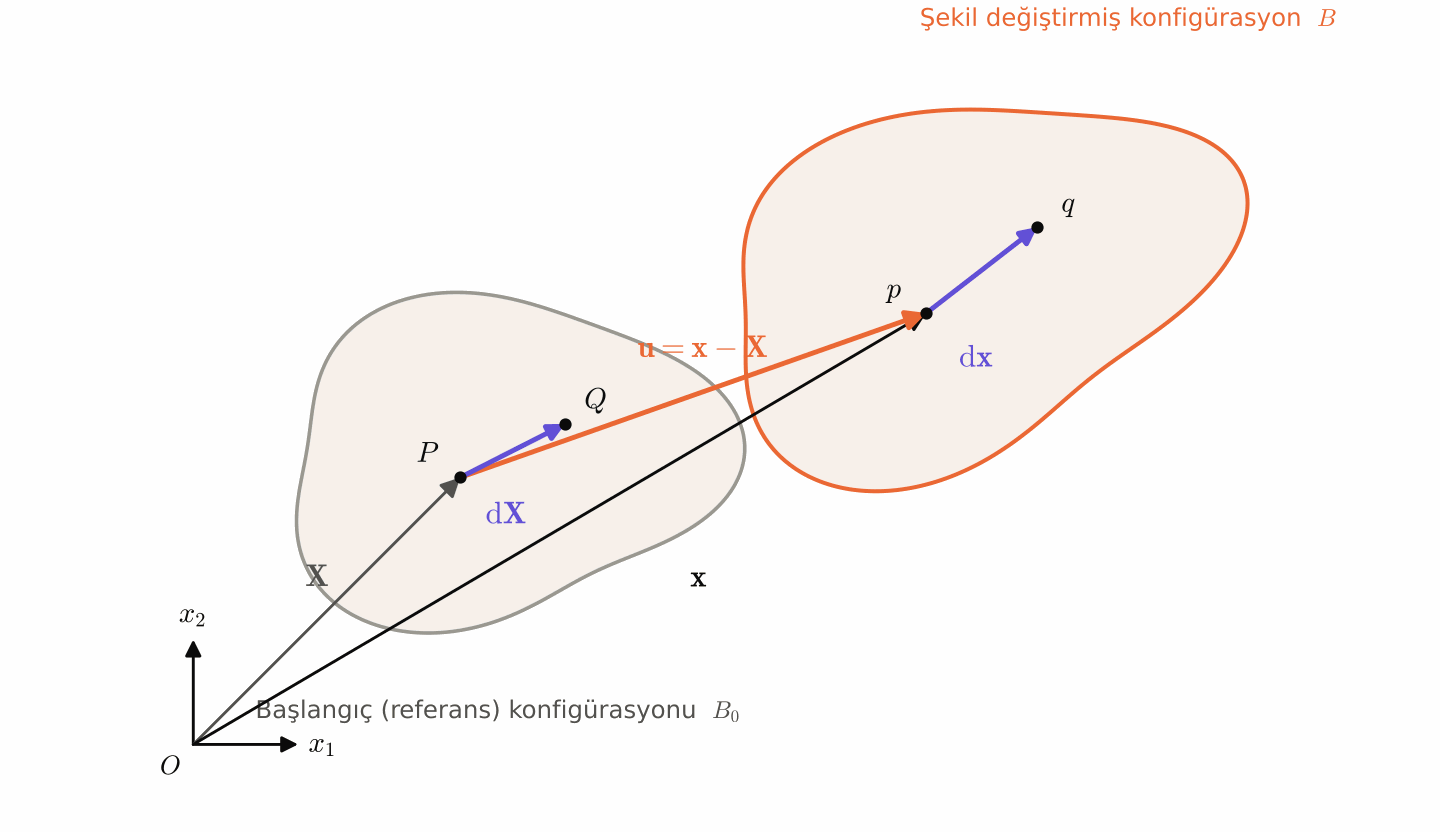
Şekil değiştirme, her parçacığa yeni konumunu atayan bir fonksiyonla tanımlanır:
$$ x_i = \chi_i(X_1,X_2,X_3). $$Bu fonksiyonun fiziksel olarak anlamlı olması için iki koşul gerekir: süreklilik (cisim yırtılmaz, çatlak açılmaz) ve birebirlik (iki ayrı parçacık aynı yere gelmez, madde kendi içine geçmez). Bu koşullar birazdan $J>0$ şartı olarak karşımıza çıkacak.
Yer değiştirme vektörü
Bir parçacığın başlangıç ve son konumu arasındaki fark yer değiştirme (displacement) vektörüdür:
$$ \vect{u}=\vect{x}-\vect{X}\quad\text{ya da}\quad u_i=x_i-X_i . $$Açık yazımda bileşenlere sık sık $u,v,w$ (ya da $u_x,u_y,u_z$) diyeceğiz. Elastisitenin temel bilinmeyenlerinden üçü bunlardır. Yer değiştirmenin kendisi şekil değiştirmeyi ölçmez: bütün cismi 1 m öteleyen bir alan her noktada $u_1=1$ m verir ama hiçbir lif uzamaz. Şekil değiştirme, yer değiştirmenin noktadan noktaya nasıl değiştiğinde, yani türevlerindedir.
Lagrange ve Euler betimlemesi
Bir alan büyüklüğünü (sıcaklık, yer değiştirme, gerilme…) iki şekilde yazabiliriz. Maddesel ya da Lagrange betimlemesinde büyüklük, parçacığın başlangıç konumu $X_i$'nin fonksiyonudur: “şu parçacığın sıcaklığı”. Uzaysal ya da Euler betimlemesinde ise uzayda sabit bir noktanın, $x_i$'nin fonksiyonudur: “şu noktada, oradan o anda hangi parçacık geçiyorsa onun sıcaklığı”. Akışkanlar mekaniğinde Euler betimlemesi doğaldır (bir borunun belli bir kesitindeki hız), katı cisimler mekaniğinde ise Lagrange betimlemesi: parçacıklar kalabalık bir akış oluşturmaz, her biri komşularına bağlı kalır ve başlangıç konumuyla rahatça izlenir.
İki betimleme arasındaki fark yer değiştirme gradyanlarıyla orantılıdır. Bölüm 5'te göreceğimiz gibi çok küçük şekil değiştirme kabulüyle bu fark ihmal edilir ve $X_i$ ile $x_i$'ye göre türev almak arasında ayrım kalmaz. Elastisite teorisinin büyük kısmı bu basitlikten yararlanır.
3. Şekil değiştirme gradyanı ve hacim oranı
Şekil değiştirmeyi bir noktanın çevresinde incelemek için, $P$ noktasının hemen yanındaki bir $Q$ noktasını ele alalım. Başlangıçta $Q$'nun konumu $\vect{X}+\dd\vect{X}$'tir; $\dd\vect{X}$'e $P$'den çıkan maddesel lif diyeceğiz. Şekil değiştirmeden sonra $P$ ve $Q$, $p$ ve $q$ noktalarına gider ve lif $\dd\vect{x}$ olur. Zincir kuralıyla:
$$ \dd x_i=\pd{x_i}{X_j}\,\dd X_j = F_{ij}\,\dd X_j, $$ $$ F_{ij}=\pd{x_i}{X_j}. $$$F_{ij}$ şekil değiştirme gradyanıdır (deformation gradient). Bir noktanın çevresindeki her küçük lifi yeni lifine götüren doğrusal dönüşümdür: lif ne kadar kısa olursa, dönüşümün doğrusal olması o kadar iyi bir yaklaşımdır. $x_i=X_i+u_i$ olduğundan
$$ F_{ij}=\delta_{ij}+u_{i,j}, \qquad u_{i,j}\equiv\pd{u_i}{X_j}. $$$u_{i,j}$'ye yer değiştirme gradyanı denir; dokuz bileşenli, genel olarak simetrik olmayan bir ikinci mertebe tansördür. $F_{ij}$ cisimde her yerde aynıysa şekil değiştirmeye homojen denir: doğrular doğru, paralel doğrular paralel kalır; kareler paralelkenara, daireler elipse dönüşür (Şekil 3).
u_{i,j} matrisini okumak
Yeni başlayanların en çok takıldığı nokta, dokuz bileşenin hangisinin ne anlattığıdır. $u_{i,j}$'de ilk indis yer değiştirmenin hangi bileşeni olduğunu, virgülden sonraki indis hangi doğrultuda türev alındığını söyler. Matrisin $i$. satırı yer değiştirmenin $i$. bileşeninin üç doğrultudaki değişim hızlarıdır; $j$. sütunu ise $x_j$ doğrultusunda bir adım atınca yer değiştirme vektörünün nasıl değiştiğidir. Örneğin $u_{1,2}=\partial u_1/\partial X_2$: $x_2$ doğrultusunda yukarı çıktıkça noktaların $x_1$ yönündeki yer değiştirmesinin artma hızıdır. Birazdan göreceğimiz basit kaymada tek sıfır olmayan bileşen budur. Köşegendeki $u_{1,1}$ ise $x_1$ yönünde ilerledikçe $x_1$ yönündeki yer değiştirmenin artmasıdır: o doğrultudaki liflerin uzaması.
Dört basit hareketin şekil değiştirme gradyanı
$F_{ij}$'nin ne anlattığını birkaç tanıdık hareketle görelim (iki boyutta yazıyoruz, $z$ yönü değişmiyor):
- Öteleme $x_i=X_i+c_i$: $u_{i,j}=0$, dolayısıyla $\mathbf{F}=\mathbf{I}$. Hiçbir lif ne uzar ne döner.
- Rijit dönme ($\theta$ kadar, saat yönünün tersine): $\mathbf{F}=\begin{bmatrix}\cos\theta&-\sin\theta\\ \sin\theta&\cos\theta\end{bmatrix}$. Lifler döner ama boyları değişmez.
- Tek eksenli uzama $x_1=(1+\delta)X_1$: $\mathbf{F}=\mathrm{diag}(1+\delta,\,1)$. $X_1$ lifleri uzar, $X_2$ lifleri aynı kalır.
- Basit kayma $x_1=X_1+\gamma_0X_2$: $\mathbf{F}=\begin{bmatrix}1&\gamma_0\\0&1\end{bmatrix}$. Yatay lifler değişmez, düşey lifler yatırılır; bir iskambil destesinin üst kartlarını kaydırmaya benzer.
Dört hareketin $J=\det F$ değerlerine bakalım: ötelemede, dönmede ve basit kaymada $J=1$ (alan korunur), tek eksenli uzamada $J=1+\delta$'dır. Genel bir $\mathbf{F}$ bu hareketlerin bir bileşimidir. Şekil 3'te homojen bir şekil değiştirmenin bir kare ızgarayı ve bir daireyi nasıl dönüştürdüğünü görüyorsunuz.
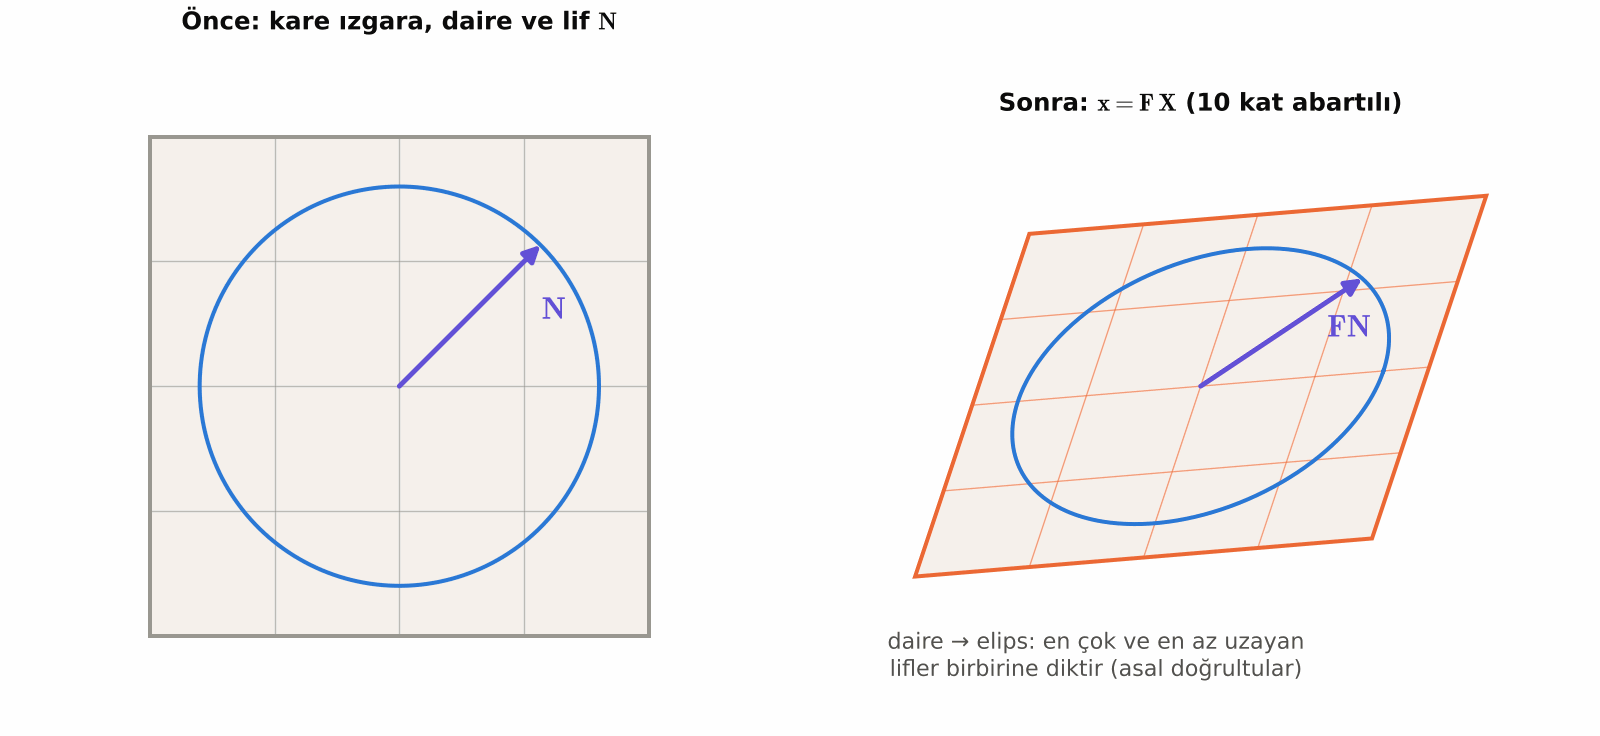
F bir şekil değiştirme ölçüsü değildir
$F_{ij}$ rijit dönmeyi de içerir. Cisim katı bir blok gibi $\theta$ kadar dönerse $F$ bir dönme matrisi olur ve birim matristen farklıdır; oysa hiçbir lif uzamamıştır. Bu yüzden $F_{ij}$'yi (ya da $u_{i,j}$'yi) doğrudan “şekil değiştirme” diye kullanamayız. Dönmeye kör bir ölçü kurmamız gerekiyor; bunu Bölüm 4'te yapacağız.
Kutupsal ayrışım: önce uzat, sonra döndür
Doğrusal cebirden bilinen bir sonuçla her $\mathbf{F}$ ($\det F>0$) tek biçimde $\mathbf{F}=\mathbf{R}\mathbf{U}$ olarak yazılabilir: $\mathbf{U}$ simetrik ve pozitif tanımlı bir “saf uzama” tansörü, $\mathbf{R}$ bir dönmedir. Geometrik anlamı Şekil 3'te görülür: $\mathbf{U}$ birbirine dik üç doğrultuyu (asal doğrultuları) farklı oranlarda uzatarak daireyi elipse çevirir, $\mathbf{R}$ de ortaya çıkan elipsi bir bütün olarak döndürür. Şekil değiştirme bilgisi tamamen $\mathbf{U}$'dadır; $\mathbf{C}=\mathbf{F}^T\mathbf{F}=\mathbf{U}^2$ olduğu için birazdan kuracağımız ölçü dönmeyi kendiliğinden dışarıda bırakacak.
Hacim oranı $J=\det F$
Bir noktadaki küçük hacim elemanının şekil değiştirmeden sonra ne kadar büyüdüğünü $F$'nin determinantı söyler. Başlangıçta kenarları $\dd\vect{X}^{(1)},\dd\vect{X}^{(2)},\dd\vect{X}^{(3)}$ olan küçük bir paralelyüz, kenarları $\dd\vect{x}^{(k)}=\mathbf{F}\,\dd\vect{X}^{(k)}$ olan yeni bir paralelyüze dönüşür (Şekil 4). Aşağıdaki örnekte gösterdiğimiz gibi
$$ \dd v = J\,\dd V, \qquad J=\det F . $$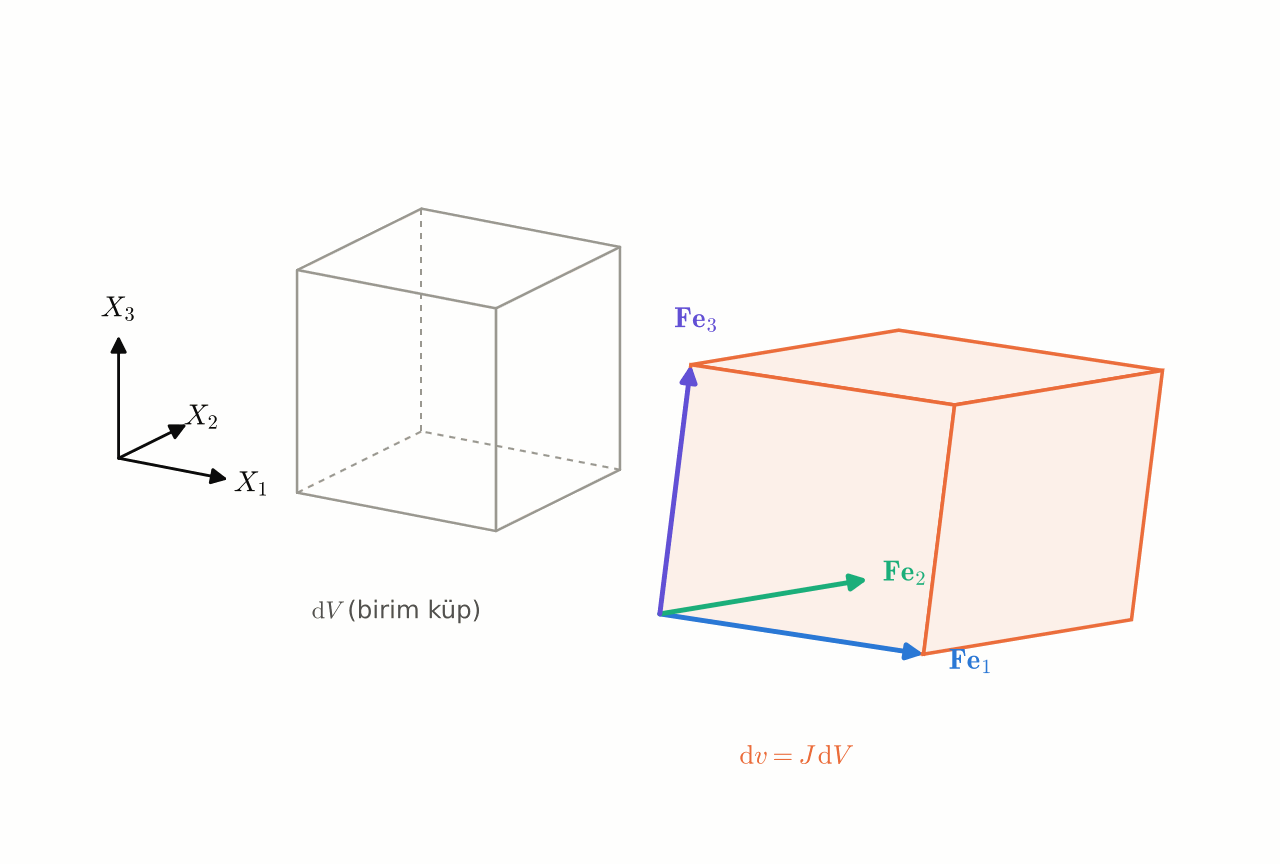
Çözümlü örnek 1Küçük bir hacim ne kadar büyür?
Bir noktada başlangıçta kenarları $\dd\vect{a}$, $\dd\vect{b}$, $\dd\vect{c}$ olan küçük bir paralelyüz düşünün (kenarlar sağ el sistemi oluşturuyor, hacim $\dd V>0$). Şekil değiştirmeden sonraki hacminin $\dd v=(\det\mathbf{F})\,\dd V$ olduğunu, hacmi karma çarpımla yazarak doğrudan gösterin.
Çözüm
Paralelyüzün hacmi kenarların karma çarpımıdır. Ders 01'deki permütasyon sembolüyle:
$$ \begin{aligned} \dd V&=\dd\vect{a}\cdot(\dd\vect{b}\times\dd\vect{c})\\ &=e_{ijk}\,\dd a_i\,\dd b_j\,\dd c_k . \end{aligned} $$Her kenar $\mathbf{F}$ ile dönüşür: $\dd a'_i=F_{ip}\,\dd a_p$, $\dd b'_j=F_{jq}\,\dd b_q$, $\dd c'_k=F_{kr}\,\dd c_r$. Aynı formül yeni hacmi verir:
$$ \begin{aligned} \dd v&=e_{ijk}\,\dd a'_i\,\dd b'_j\,\dd c'_k\\ &=T_{pqr}\,\dd a_p\,\dd b_q\,\dd c_r, \end{aligned} $$burada $T_{pqr}=e_{ijk}F_{ip}F_{jq}F_{kr}$. Bu üç indisli büyüklüğün nasıl davrandığına bakalım.
- $p=1,q=2,r=3$ için $T_{123}=e_{ijk}F_{i1}F_{j2}F_{k3}$, $\mathbf{F}$'nin birinci, ikinci ve üçüncü sütunlarıyla yazılmış determinant açılımıdır: $T_{123}=\det\mathbf{F}$.
- $p$ ile $q$'nun yeri değişirse, toplama indisleri $i$ ile $j$'yi de yeniden adlandırarak $T_{qpr}=e_{jik}F_{ip}F_{jq}F_{kr}=-T_{pqr}$ buluruz: her indis çiftinde işaret değiştirir. İki indis eşitse ($p=q$) $T=-T$, yani sıfırdır.
Bu, tam olarak permütasyon sembolünün davranışıdır. Dolayısıyla $T_{pqr}=(\det\mathbf{F})\,e_{pqr}$ ve
$$ \dd v=(\det\mathbf{F})\,e_{pqr}\,\dd a_p\,\dd b_q\,\dd c_r=J\,\dd V . $$Yorum. Başlangıçta (yük yokken) $\mathbf{F}=\mathbf{I}$ ve $J=1$'dir. Yük arttıkça $J$ sürekli değişir; işaret değiştirmesi için sıfırdan geçmesi, yani bir hacmin sıfıra ezilmesi gerekirdi. Bu fiziksel olarak imkânsız olduğundan her noktada $J>0$'dır. $J=1$ ise şekil değiştirme hacmi korur (sıkıştırılamaz davranış; kauçuk buna çok yakındır).
4. Boy değişimi ve Green–Lagrange şekil değiştirme tansörü
Rijit hareketi ayıklamanın en doğal yolu, uzunluklara bakmaktır: rijit hareket hiçbir uzunluğu değiştirmez. Lifin başlangıçtaki boyunun karesi $\dd S^2=\dd X_i\,\dd X_i$, şekil değiştirmeden sonraki boyunun karesi ise
$$ \begin{aligned} \dd s^2&=\dd x_k\,\dd x_k=F_{ki}\,\dd X_i\,F_{kj}\,\dd X_j\\ &=C_{ij}\,\dd X_i\,\dd X_j , \end{aligned} $$burada $C_{ij}=F_{ki}F_{kj}$, yani matris diliyle $\mathbf{C}=\mathbf{F}^{T}\mathbf{F}$, sağ Cauchy–Green tansörüdür. Boy karelerinin farkını alalım:
$$ \begin{aligned} \dd s^2-\dd S^2&=(C_{ij}-\delta_{ij})\,\dd X_i\,\dd X_j\\ &= 2E_{ij}\,\dd X_i\,\dd X_j . \end{aligned} $$Böylece tanımlanan
$$ E_{ij}=\tfrac12\,(C_{ij}-\delta_{ij}) $$tansörüne Green–Lagrange şekil değiştirme tansörü (Green–Lagrange strain tensor) denir. Simetriktir ($C$ simetrik olduğu için) ve en önemlisi: bütün liflerin boyu korunuyorsa $E_{ij}=0$'dır. Gerçekten de rijit dönmede $\mathbf{F}=\mathbf{R}$ bir dönme matrisidir, $\mathbf{R}^T\mathbf{R}=\mathbf{I}$ olduğundan $\mathbf{C}=\mathbf{I}$ ve $\mathbf{E}=\mathbf{0}$ çıkar. Aradığımız “dönmeye kör” ölçü budur.
Türetme E'nin yer değiştirmeler cinsinden yazılmasıgöster
$F_{ki}=\delta_{ki}+u_{k,i}$ ifadesini $C_{ij}=F_{ki}F_{kj}$'de yerine koyalım:
$$ \begin{aligned} C_{ij}&=(\delta_{ki}+u_{k,i})(\delta_{kj}+u_{k,j}) \\ &=\delta_{ki}\delta_{kj}+\delta_{ki}u_{k,j}+u_{k,i}\delta_{kj}+u_{k,i}u_{k,j} \\ &=\delta_{ij}+u_{i,j}+u_{j,i}+u_{k,i}u_{k,j}. \end{aligned} $$Kronecker deltasının yer değiştirme özelliği kullanıldı ($\delta_{ki}u_{k,j}=u_{i,j}$). Buradan
$$ E_{ij}=\tfrac12\big(u_{i,j}+u_{j,i}+u_{k,i}\,u_{k,j}\big). $$Son terim yer değiştirme gradyanlarının çarpımıdır; $E_{ij}$'yi yer değiştirmeye göre doğrusal olmayan bir büyüklük yapan budur. Açık yazımda, örneğin iki boyutta:
$$ E_{xx}=\pd{u}{x}+\tfrac12\Big[\Big(\pd{u}{x}\Big)^2+\Big(\pd{v}{x}\Big)^2\Big], $$ $$ \begin{aligned} E_{xy}=\tfrac12\Big[&\pd{u}{y}+\pd{v}{x}\\ &+\pd{u}{x}\pd{u}{y}+\pd{v}{x}\pd{v}{y}\Big]. \end{aligned} $$Neden boyların kendisiyle değil de kareleriyle çalıştık? Çünkü bir vektörün boyu karekök içerir ve karekökün doğrudan bir tansörle yazılması mümkün değildir. Boyun karesi ise bileşenlerin ikinci dereceden bir ifadesidir: $\dd s^2=C_{ij}\,\dd X_i\,\dd X_j$. Bu biçim, bütün doğrultulardaki boy değişimini tek bir tansörün ($C_{ij}$ ya da $E_{ij}$) içine koymamızı sağlıyor. Birim uzamaya geri dönmek için yalnız sonda bir karekök almak yeterli.
Bir lifin uzaması
Lifin doğrultusunu birim vektör $N_i=\dd X_i/\dd S$ ile gösterelim. Lifin uzama oranı (stretch; buradaki $\lambda$, Ders 07'deki Lamé sabiti $\lambda$ ile karıştırılmamalı) $\lambda=\dd s/\dd S$'dir. Yukarıdaki bağıntıyı $\dd S^2$'ye bölersek
$$ \lambda^2=1+2E_{ij}N_iN_j , $$ $$ \lambda-1=\sqrt{1+2E_{ij}N_iN_j}-1 . $$$\lambda-1$ lifin birim boy değişimidir: çekme deneyinde ölçtüğümüz “uzama / ilk boy”. Dikkat: $E_{NN}=E_{ij}N_iN_j$ birim boy değişiminin kendisi değildir; ona yalnız küçük değerlerde eşittir. Örneğin $x_1$ doğrultusunda $\delta$ kadar düzgün uzatılan bir çubukta $\lambda-1=\delta$, fakat $E_{11}=\delta+\delta^2/2$'dir.
Uzaysal karşılık: Euler–Almansi tansörü
Aynı farkı şekil değiştirmiş konfigürasyondaki lif $\dd x_i$ cinsinden de yazabilirdik: $\dd s^2-\dd S^2=2e^{*}_{ij}\,\dd x_i\,\dd x_j$. Buradaki $e^{*}_{ij}$ Euler–Almansi tansörüdür ve $\tfrac12\big(u_{i,j}+u_{j,i}-u_{k,i}u_{k,j}\big)$ biçimindedir (türevler bu kez $x_j$'ye göre). Büyük şekil değiştirme kuramında ikisi de kullanılır; bizim için önemli olan, küçük gradyanlarda ikisinin de aynı doğrusal tansöre indirgenmesidir.
Bu doğrusalsızlık ne zaman önemlidir?
Kauçuk contalar, yumuşak dokular, büyük dönmeler yapan ince elemanlar (olta kamışı, uzun ince bir kablo, burkulma sonrası davranış) ve metal şekillendirme gibi problemlerde Green–Lagrange tansörünün tamamı kullanılır; ticari sonlu eleman yazılımlarındaki “geometrik doğrusalsızlık” seçeneği çoğunlukla bu tür bir ölçüye dayanır. Yapı ve makine elemanlarının günlük kullanımında ise şekil değiştirmeler $10^{-3}$ mertebesindedir ve bir sonraki bölümdeki doğrusal teori yeterlidir.
5. Çok küçük şekil değiştirme hâli
Mühendislik yapılarında yer değiştirme gradyanları çok küçüktür. Çelik bir elemanın akma şekil değiştirmesi yaklaşık $1{,}2\times10^{-3}$'tür; çoğu durumda $|u_{i,j}|$ bunun da altında kalır. Bu durumda $u_{k,i}u_{k,j}$ çarpım terimi, $u_{i,j}$'nin yanında ikinci mertebeden küçüktür: $10^{-3}$'lük bir gradyanın karesi $10^{-6}$'dır. Çok küçük şekil değiştirme (sonsuz küçük şekil değiştirme; infinitesimal strain) kabulü
$$ |u_{i,j}|\ll 1 $$altında çarpım terimini atarız ve elastisitenin temel kinematik bağıntısına ulaşırız:
$$ \boxed{\;\varepsilon_{ij}=\tfrac12\big(u_{i,j}+u_{j,i}\big)\;} $$$\varepsilon_{ij}$ çok küçük şekil değiştirme tansörüdür; elastisite teorisinin geri kalanında “şekil değiştirme tansörü” dediğimizde bunu kastedeceğiz. Simetriktir, altı bağımsız bileşeni vardır ve yer değiştirmelere göre doğrusaldır. Doğrusallığın büyük bir ödülü vardır: iki yüklemenin şekil değiştirmeleri toplanabilir (süperpozisyon).
Neden ½ ve neden simetrik kısım?
$u_{i,j}$'nin dokuz bileşeninden yalnız simetrik kısmı almamızın nedeni, antisimetrik kısmın küçük bir rijit dönme olmasıdır (Bölüm 6): dönmeyi ayıklayınca geriye şekil değiştirme kalır. $\tfrac12$ çarpanı ise bir ortalama alma işlemidir. Örneğin $\varepsilon_{xy}=\tfrac12(u_{,y}+v_{,x})$: $u_{,y}$ düşey bir lifin, $v_{,x}$ yatay bir lifin dönme miktarıdır; ikisinin toplamı aradaki dik açının toplam kapanmasıdır ($\gamma_{xy}$), yarısı ise lif başına düşen pay. Bu yüzden köşegen dışı bileşenler, mukavemetteki $\gamma$'nın yarısı çıkar. Ders 06'da bunu bir şekil üzerinde adım adım göreceğiz.
Aynı kabul iki sonucu daha beraberinde getirir:
- Konfigürasyon farkı kaybolur. $x_i=X_i+u_i$ ve $u_i$ cismin boyutlarına göre çok küçükse, bir büyüklüğün $X_j$'ye ya da $x_j$'ye göre türevi arasındaki fark yine $u_{i,j}$ mertebesinde bir düzeltmedir. Bu yüzden doğrusal elastisitede türevleri ayırt etmeden $\partial/\partial x_j$ yazarız; denge denklemlerini de başlangıç geometrisinde kurarız.
- Birim uzama doğrusallaşır. $\sqrt{1+2a}\approx1+a$ açılımıyla $\lambda-1\approx E_{ij}N_iN_j\approx\varepsilon_{ij}N_iN_j$ olur. Yani $\varepsilon_{ij}N_iN_j$, $\vect{N}$ doğrultusundaki lifin birim boy değişimidir. Bu ve açı değişimlerinin geometrik anlamını Ders 06'da ayrıntılı işleyeceğiz.
Mühendislikte şekil değiştirmeler ne kadar büyüktür?
Kabaca fikir vermesi için birkaç malzemenin elastik sınırdaki ya da göçmedeki birim şekil değiştirme mertebeleri (yaklaşık değerler):
| Malzeme / durum | yaklaşık değer |
|---|---|
| Yapı çeliği, akma ($f_y/E$, $f_y=235$–$355$ MPa) | $1{,}1$–$1{,}7\times10^{-3}$ |
| Alüminyum alaşımı, akma (alaşıma göre) | $1{,}5$–$7\times10^{-3}$ |
| Beton, basınçta ezilme | $\approx3{,}5\times10^{-3}$ |
| Cam, kırılma (cam türüne göre) | $\approx10^{-3}$ mertebesi |
| Kauçuk | $1$ ve üstü |
Metal, beton ve cam için yer değiştirme gradyanlarının karesi $10^{-6}$ mertebesine iner; doğrusal teori bu malzemelerin elastik davranışı için son derece iyi bir yaklaşımdır. Laboratuvarda ve sahada şekil değiştirmeler çoğunlukla şekil değiştirme ölçerlerle (strain gauge) ölçülür; bu küçük dirençler yapıştırıldıkları doğrultudaki birim uzamayı $10^{-6}$ (“mikro şekil değiştirme”, με) duyarlılığıyla okur. Nasıl kullanıldıklarını Ders 06'da göreceğiz.
Açık yazım
$x,y,z$ eksenleri ve $u,v,w$ yer değiştirmeleriyle altı bileşen:
$$ \varepsilon_{xx}=\pd{u}{x},\quad \varepsilon_{yy}=\pd{v}{y},\quad \varepsilon_{zz}=\pd{w}{z}, $$ $$ \varepsilon_{xy}=\tfrac12\Big(\pd{u}{y}+\pd{v}{x}\Big), $$ $$ \varepsilon_{yz}=\tfrac12\Big(\pd{v}{z}+\pd{w}{y}\Big), $$ $$ \varepsilon_{zx}=\tfrac12\Big(\pd{w}{x}+\pd{u}{z}\Big). $$Köşegen bileşenler normal şekil değiştirmelerdir (eksen doğrultusundaki liflerin birim uzaması), köşegen dışı bileşenler kayma şekil değiştirmeleridir. Mukavemet derslerinde kullanılan mühendislik kayma şekil değiştirmesi (engineering shear strain) ise
$$ \gamma_{xy}=2\varepsilon_{xy}=\pd{u}{y}+\pd{v}{x} $$olarak tanımlanır ve başlangıçta dik olan $x$ ve $y$ lifleri arasındaki açının toplam azalmasına eşittir (Ders 06). Matris biçiminde:
$$ [\varepsilon_{ij}]=\begin{bmatrix}\varepsilon_{xx}&\varepsilon_{xy}&\varepsilon_{xz}\\ \varepsilon_{xy}&\varepsilon_{yy}&\varepsilon_{yz}\\ \varepsilon_{xz}&\varepsilon_{yz}&\varepsilon_{zz}\end{bmatrix} $$ $$ \phantom{[\varepsilon_{ij}]}=\begin{bmatrix}\varepsilon_{xx}&\tfrac12\gamma_{xy}&\tfrac12\gamma_{xz}\\ \tfrac12\gamma_{xy}&\varepsilon_{yy}&\tfrac12\gamma_{yz}\\ \tfrac12\gamma_{xz}&\tfrac12\gamma_{yz}&\varepsilon_{zz}\end{bmatrix}. $$γ tansör bileşeni değildir
Tansör dönüşüm kuralı, asal değer hesabı ve indis notasyonundaki her bağıntı $\varepsilon_{ij}$ ile yazılır. Matrisin köşegen dışına $\gamma_{xy}$ koymak ya da dönüşüm formülünde $\varepsilon_{xy}$ yerine $\gamma_{xy}$ kullanmak bu dersin en sık hatasıdır ve kayma terimini iki katına çıkarır. Şekil değiştirme ölçer verileri ve bazı kitaplar $\gamma$ verir; hesaba başlamadan önce yarıya bölün.
Silindirik koordinatlarda şekil değiştirmeler (ön bakış)
Boru, disk, delikli levha ve mil gibi problemlerde silindirik koordinatlar $(r,\theta,z)$ ve yer değiştirme bileşenleri $u_r,u_\theta,u_z$ kullanılır. Birim vektörler $\theta$ ile döndüğü için türevlerde ek terimler belirir; sonuçlar şöyledir (türetmesi Ders 12'de):
$$ \varepsilon_{rr}=\pd{u_r}{r},\qquad \varepsilon_{zz}=\pd{u_z}{z}, $$ $$ \varepsilon_{\theta\theta}=\frac{u_r}{r}+\frac1r\pd{u_\theta}{\theta}, $$ $$ \varepsilon_{r\theta}=\frac12\Big(\frac1r\pd{u_r}{\theta}+\pd{u_\theta}{r}-\frac{u_\theta}{r}\Big), $$ $$ \varepsilon_{\theta z}=\frac12\Big(\pd{u_\theta}{z}+\frac1r\pd{u_z}{\theta}\Big), $$ $$ \varepsilon_{zr}=\frac12\Big(\pd{u_r}{z}+\pd{u_z}{r}\Big). $$En öğretici terim $\varepsilon_{\theta\theta}$'daki $u_r/r$'dir: bir halkanın her noktası dışarı doğru $u_r$ kadar itilirse çevresi $2\pi r$'den $2\pi(r+u_r)$'ye çıkar ve çevresel birim uzama $u_r/r$ olur; $u_\theta$ hiç olmasa bile. Basınçlı bir borunun çevresel şekil değiştirmesi tam olarak budur.
Yazılım çıktılarında hangi kayma?
Sonlu eleman yazılımları ve ölçüm cihazları kayma şekil değiştirmesini çoğunlukla mühendislik değeri $\gamma_{xy}$ olarak raporlar; bazıları ise tansör bileşeni $\varepsilon_{xy}$'yi verir. Ayrıca geometrik doğrusalsızlık açıksa raporlanan büyüklük Green–Lagrange ya da logaritmik şekil değiştirme olabilir. Bir çıktıyı elle yaptığınız hesapla karşılaştırmadan önce hangi ölçünün ve hangi kayma tanımının kullanıldığını belgeden doğrulayın; aradaki 2 katsayısı ya da ikinci mertebe farkı, “model yanlış” sanılan pek çok durumun gerçek nedenidir.
Çözümlü örnek 2Homojen iki boyutlu şekil değiştirme: E ile ε'yi karşılaştırma
Bir levhada şekil değiştirme homojendir ve şekil değiştirme gradyanı
$$ \mathbf{F}=\begin{bmatrix}1{,}02&0{,}03\\0{,}01&0{,}99\end{bmatrix} $$ile verilmiştir. (a) Alan oranı $J$'yi, (b) Green–Lagrange tansörü $\mathbf{E}$'yi ve çok küçük şekil değiştirme tansörü $\boldsymbol{\varepsilon}$'yi, (c) dönme açısını, (d) başlangıçta köşegen doğrultusundaki $\mathbf{N}=(1,1)/\sqrt2$ lifinin birim uzamasını tam ve yaklaşık olarak bulun.
Çözüm
(a) Yer değiştirme gradyanı $u_{i,j}=F_{ij}-\delta_{ij}$:
$$ [u_{i,j}]=\begin{bmatrix}0{,}02&0{,}03\\0{,}01&-0{,}01\end{bmatrix}, $$ $$ \begin{aligned} J=\det\mathbf{F}&=1{,}02\cdot0{,}99-0{,}03\cdot0{,}01\\ &=1{,}0095 . \end{aligned} $$Levhanın alanı yaklaşık yüzde 0,95 büyür (kalınlık değişimini ayrıca hesaba katmak gerekir).
(b) $\mathbf{C}=\mathbf{F}^T\mathbf{F}$'nin bileşenleri $C_{11}=1{,}02^2+0{,}01^2=1{,}0405$, $C_{12}=1{,}02\cdot0{,}03+0{,}01\cdot0{,}99$ $=0{,}0405$, $C_{22}=0{,}03^2+0{,}99^2=0{,}981$. Buradan $\mathbf{E}=\tfrac12(\mathbf{C}-\mathbf{I})$ ve
$$ \mathbf{E}=\begin{bmatrix}0{,}02025&0{,}02025\\0{,}02025&-0{,}00950\end{bmatrix}, $$ $$ \boldsymbol{\varepsilon}=\begin{bmatrix}0{,}020&0{,}020\\0{,}020&-0{,}010\end{bmatrix}. $$$\varepsilon_{12}=\tfrac12(0{,}03+0{,}01)=0{,}02$. Aradaki fark $E_{ij}-\varepsilon_{ij}=\tfrac12u_{k,i}u_{k,j}$ en çok $0{,}0005$'tir; şekil değiştirmeler yüzde 1–2 mertebesinde olduğu için bu, bileşenlerin yüzde 2,5–5'i kadardır. Şekil değiştirmeler $10^{-3}$ mertebesinde olsaydı fark $10^{-6}$ mertebesine inerdi.
(c) Dönme tansörünün bileşeni $\omega_{12}=\tfrac12(u_{1,2}-u_{2,1})$ $=\tfrac12(0{,}03-0{,}01)=0{,}01$. Bölüm 6'da göreceğimiz gibi düzlemdeki dönme açısı (saat yönünün tersine pozitif) $\omega_z=\tfrac12(v_{,x}-u_{,y})=-\omega_{12}=-0{,}01$ rad'dır: eleman ortalama olarak saat yönünde yaklaşık $0{,}57^\circ$ döner.
(d) Tam hesap: $\mathbf{F}\mathbf{N}=(1{,}05;\,1{,}00)/\sqrt2$, boyu $\lambda=1{,}025305$, yani birim uzama $\lambda-1=0{,}025305$. Yaklaşık değerler:
$$ \begin{aligned} E_{NN}&=\tfrac12(E_{11}+2E_{12}+E_{22})\\ &=0{,}025625, \end{aligned} $$ $$ \varepsilon_{NN}=\tfrac12(0{,}02+0{,}04-0{,}01)=0{,}025 . $$Doğrusal teori birim uzamayı $0{,}025$, tam hesap $0{,}0253$ veriyor: yüzde 1,2'lik bir fark. Python betiğinin 1. bölümü bu sayıların hepsini üretir.
Doğrusal teorinin sınırı: rijit dönme
Çok küçük şekil değiştirme kabulü yalnız şekil değiştirmelerin değil, dönmelerin de küçük olmasını gerektirir. Bunu görmek için cismi $\theta$ kadar rijit döndürelim. Düzlemde $u=(\cos\theta-1)X-\sin\theta\,Y$, $v=\sin\theta\,X+(\cos\theta-1)Y$ olur ve
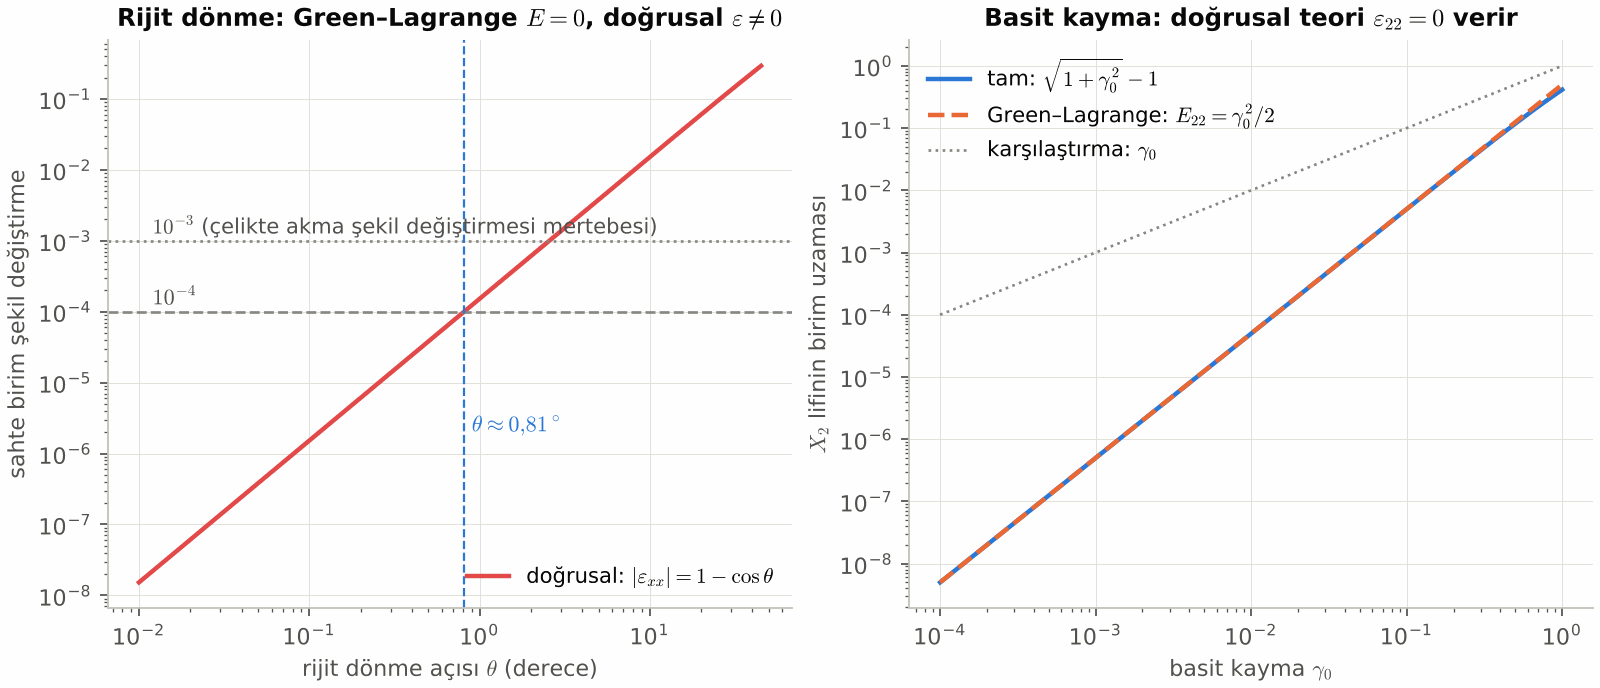
$$ \varepsilon_{xx}=\varepsilon_{yy}=\cos\theta-1\approx-\tfrac{\theta^2}{2},\quad \varepsilon_{xy}=0, $$oysa Green–Lagrange tansörü tam olarak sıfırdır. Doğrusal tansör, hiç şekil değiştirmeyen bir cisimde “sahte” bir kısalma görür. Şekil 5'in sol paneli bu hatanın açıyla nasıl büyüdüğünü gösteriyor: $0{,}81^\circ$'lik bir dönme $10^{-4}$'lük sahte şekil değiştirme üretir; $30^\circ$'de bu değer $-0{,}134$'e çıkar. Sağ panelde ise basit kaymada ($x_1=X_1+\gamma_0X_2$) dikey lifin gerçekte $\sqrt{1+\gamma_0^2}-1$ kadar uzadığını, doğrusal teorinin bunu tamamen kaçırdığını ($\varepsilon_{22}=0$) görüyoruz. Her iki hata da ikinci mertebedendir: $\theta$ ya da $\gamma_0$ küçükken önemsizdir, büyüdükçe hızla artar.
Çok küçük şekil değiştirme ne demek?
Kabul $|u_{i,j}|\ll1$'dir; yani hem birim uzamalar hem kaymalar hem de dönmeler küçüktür. Yalnız şekil değiştirmelerin küçük olması yetmez. Büyük dönme yapan ince elemanlarda (uzun bir konsolun ucu, burkulmuş bir çubuk) şekil değiştirmeler küçük olsa bile doğrusal tansör yanlış sonuç verebilir.
6. Yer değiştirme gradyanının ayrışımı: şekil değiştirme ve dönme
Her kare matris bir simetrik ve bir antisimetrik matrisin toplamı olarak tek biçimde yazılabilir. Bunu yer değiştirme gradyanına uygulayalım:
$$ u_{i,j}=\underbrace{\tfrac12\big(u_{i,j}+u_{j,i}\big)}_{\varepsilon_{ij}}+\underbrace{\tfrac12\big(u_{i,j}-u_{j,i}\big)}_{\omega_{ij}} . $$$\omega_{ij}$ dönme tansörüdür (çok küçük dönme tansörü; rotation tensor). Antisimetriktir: $\omega_{ij}=-\omega_{ji}$, köşegeni sıfırdır ve yalnız üç bağımsız bileşeni vardır. İki komşu noktanın bağıl yer değiştirmesi bu iki parçaya ayrılır:
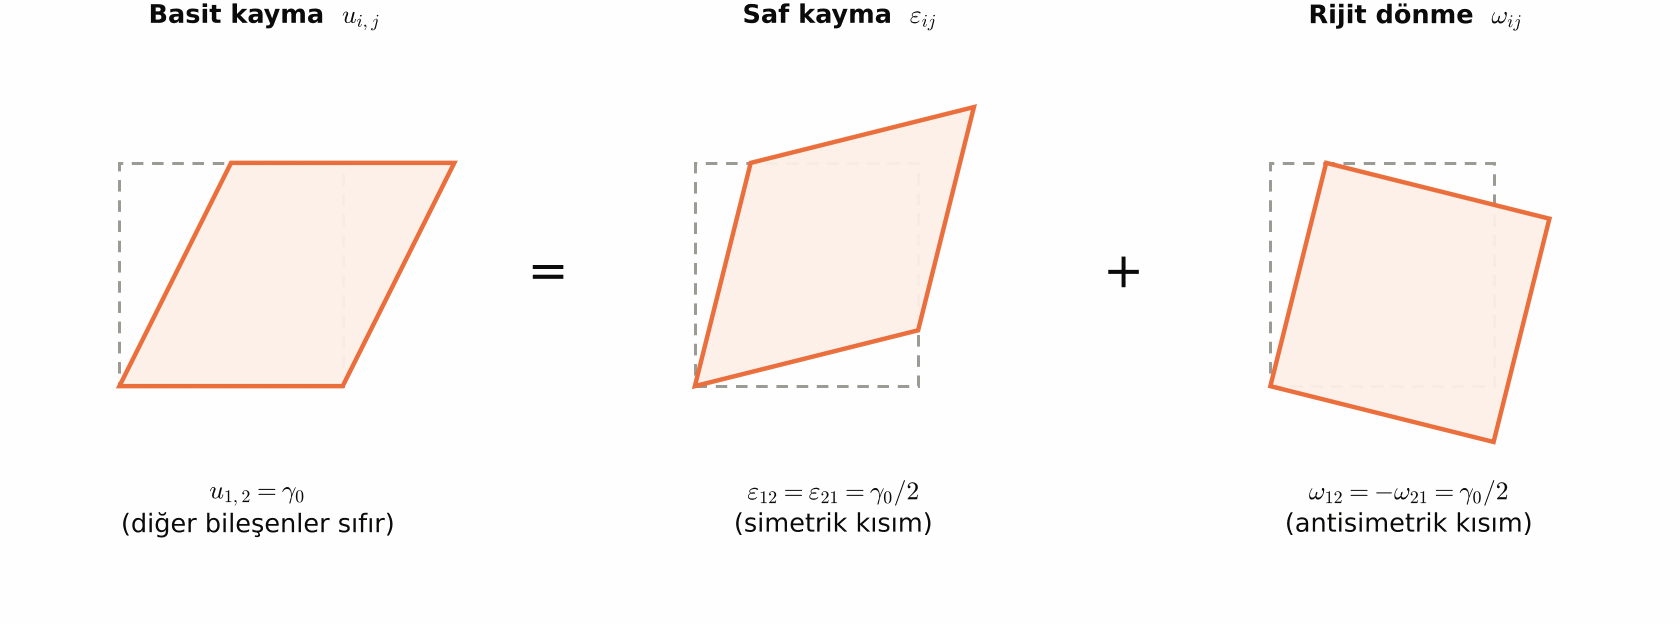
$$ \dd u_i=u_{i,j}\,\dd X_j=\varepsilon_{ij}\,\dd X_j+\omega_{ij}\,\dd X_j . $$Birinci terim lifin boyunu ve lifler arasındaki açıları değiştiren kısımdır; ikinci terim ise küçük bir rijit dönmedir. Şekil 6 bunu en sade hâliyle, basit kayma üzerinde gösteriyor: yalnız $u_{1,2}=\gamma_0$ olan bir hareket, simetrik bir “saf kayma” ile $\gamma_0/2$ kadar bir rijit dönmenin toplamıdır.
Dönme vektörü
Üç bağımsız bileşenli antisimetrik bir tansör, bir vektörle eşleştirilebilir (Ders 02'deki dual vektör). Dönme vektörünü (rotation vector)
$$ \omega_i=\tfrac12\,e_{ijk}\,u_{k,j}\qquad\Big(\vect{\omega}=\tfrac12\nabla\times\vect{u}\Big) $$olarak tanımlarız. Dönme tansörüyle ilişkisi $\omega_{ij}=-e_{ijk}\,\omega_k$'dir. Açık yazımda:
$$ \omega_x=\tfrac12\Big(\pd{w}{y}-\pd{v}{z}\Big), $$ $$ \omega_y=\tfrac12\Big(\pd{u}{z}-\pd{w}{x}\Big), $$ $$ \omega_z=\tfrac12\Big(\pd{v}{x}-\pd{u}{y}\Big). $$Türetme ω_ij dX_j bir rijit dönmedirgöster
$\omega_{ij}=-e_{ijk}\omega_k$ ilişkisini kullanalım:
$$ \begin{aligned} \omega_{ij}\,\dd X_j&=-e_{ijk}\,\omega_k\,\dd X_j=e_{ikj}\,\omega_k\,\dd X_j\\ &=\big(\vect{\omega}\times\dd\vect{X}\big)_i . \end{aligned} $$(İkinci adımda $j$ ile $k$'nın yeri değiştiği için işaret değişti.) $\vect{\omega}\times\dd\vect{X}$, $\dd\vect{X}$ lifini $\vect{\omega}$ ekseni etrafında $|\vect{\omega}|$ kadar (küçük) döndürmenin ürettiği yer değiştirmedir: lifin boyunu değiştirmez, çünkü $\dd\vect{X}\cdot(\vect{\omega}\times\dd\vect{X})=0$'dır. Dolayısıyla boy değişimini yalnız $\varepsilon_{ij}$ belirler. İlişkinin kendisi de $e$–$\delta$ özdeşliğiyle doğrulanır:
$$ \begin{aligned} -e_{ijk}\omega_k&=-\tfrac12e_{ijk}e_{kmn}u_{n,m}\\ &=-\tfrac12(\delta_{im}\delta_{jn}-\delta_{in}\delta_{jm})u_{n,m}\\ &=\tfrac12(u_{i,j}-u_{j,i})=\omega_{ij}. \end{aligned} $$Düzlemde $\omega_{xy}=-\omega_z$ olur.
Tersine, çok küçük bir rijit cisim hareketi $u_i=c_i+e_{ijk}\,\omega^0_j\,X_k$ (sabit öteleme $c_i$ ve sabit küçük dönme $\omega^0_j$) her noktada $\varepsilon_{ij}=0$ verir (Alıştırma 7). Yani $\varepsilon_{ij}$, küçük hareketlerin rijit kısmını tamamen ayıklar; ama büyük dönmeleri ayıklayamadığını bir önceki bölümde gördük.
Çözümlü örnek 3Kısa ölçer mi, uzun tel mi? Üç boyutlu bir alanda okuma
Bir döküm parçanın benzetiminden çıkan yer değiştirme alanı ($X_i$ ve $u_i$ metre)
$$ \begin{aligned} u_1&=10^{-3}\,(X_1^2+2X_2X_3),\\ u_2&=10^{-3}\,(3X_1X_3-X_2^2),\\ u_3&=10^{-3}\,(X_1X_2+2X_3^2) \end{aligned} $$ile veriliyor. Deneyde $A(1,2,1)$ noktasına, $x_2$–$x_3$ düzleminde iki eksene $45^\circ$ eğik (doğrultusu $(0,1,1)/\sqrt2$) kısa bir şekil değiştirme ölçer yapıştırılmış; ayrıca $A$ ile $B(1,3,2)$ arasına aynı doğrultuda 1,41 m'lik bir tel (ekstansometre) gerilmiş.
- Ölçerin ve telin okuyacağı birim uzamaları bulun; neden farklı olduklarını açıklayın.
- $A$ noktasındaki küçük bir elemanın hacmi ne kadar değişir, eleman hangi eksen etrafında ne kadar döner?
Çözüm
Hazırlık: $A$'daki gradyan. Türevler: $u_{1,1}=2X_1$, $u_{1,2}=2X_3$, $u_{1,3}=2X_2$; $u_{2,1}=3X_3$, $u_{2,2}=-2X_2$, $u_{2,3}=3X_1$; $u_{3,1}=X_2$, $u_{3,2}=X_1$, $u_{3,3}=4X_3$ (hepsi $\times10^{-3}$). $A(1,2,1)$'de
$$ [u_{i,j}]=10^{-3}\begin{bmatrix}2&2&4\\3&-4&3\\2&1&4\end{bmatrix}. $$Simetrik ve antisimetrik kısımlar:
$$ [\varepsilon_{ij}]=10^{-3}\begin{bmatrix}2&2{,}5&3\\2{,}5&-4&2\\3&2&4\end{bmatrix}, $$ $$ [\omega_{ij}]=10^{-3}\begin{bmatrix}0&-0{,}5&1\\0{,}5&0&1\\-1&-1&0\end{bmatrix}. $$Örneğin $\varepsilon_{12}=\tfrac12(2+3)=2{,}5$ ve $\omega_{12}=\tfrac12(2-3)=-0{,}5$ (birim $10^{-3}$).
(a) Ölçer. Kısa ölçer bir noktanın büyüklüğünü okur: $\vect{n}=(0,1,1)/\sqrt2$ için
$$ \begin{aligned} \varepsilon_{(n)}&=\tfrac12\big(\varepsilon_{22}+\varepsilon_{33}+2\varepsilon_{23}\big)\\ &=\tfrac12(-4+4+4)\times10^{-3}\\ &=2{,}0\times10^{-3}. \end{aligned} $$(Tam hesap $\lambda=|\mathbf{F}\vect{n}|$ ile $2{,}013\times10^{-3}$.) Tel. Tel, uçlarının yer değiştirmesini okur: $\vect{u}(A)=(5;\,-1;\,4)\times10^{-3}$ m ve $\vect{u}(B)=(13;\,-3;\,11)\times10^{-3}$ m. Başlangıçta $\overrightarrow{AB}=(0,1,1)$, boyu $1{,}414214$ m; sonra $(0{,}008;\,0{,}998;\,1{,}007)$, boyu $1{,}417786$ m. Telin okuduğu ortalama birim uzama $2{,}526\times10^{-3}$'tür, ölçerinkinden yüzde 26 fazla.
Fark ölçüm hatası değildir: alan düzgün olmadığı için şekil değiştirme $A$'dan $B$'ye değişir. Tel, parça boyunca ortalama alır; örneğin parçanın orta noktasındaki tansörle aynı doğrultuda $2{,}5\times10^{-3}$ bulunur.
(b) Birim hacim değişimi $e=\varepsilon_{kk}$ $=(2-4+4)\times10^{-3}=2\times10^{-3}$: hacim binde 2 artar. Dönme vektörü $\omega_1=\tfrac12(u_{3,2}-u_{2,3})$ $=-1$, $\omega_2=\tfrac12(4-2)=1$, $\omega_3=\tfrac12(3-2)=0{,}5$; yani $\vect{\omega}=(-1;\,1;\,0{,}5)\times10^{-3}$ rad. Eleman bu vektör doğrultusundaki eksen etrafında $|\vect\omega|=1{,}5\times10^{-3}$ rad döner. Denetim: $\omega_{12}=-e_{123}\omega_3=-0{,}5$ ✓.
Ders: $\varepsilon_{ij}$ bir noktanın büyüklüğüdür ve sonsuz küçük lifler için geçerlidir. Alan düzgün değilse 1,4 m'lik bir doğru parçasının uzamasını tek bir noktadaki tansörle hesaplayamazsınız; uzamayı parça boyunca toplamanız gerekir.
Çözümlü örnek 4Boy boyunca toplama: kendi ağırlığıyla asılı çubuk
Üst ucundan asılı, boyu $L=100$ m olan çelik bir çubuk ($\rho=7850$ kg/m³, $E=210$ GPa) kendi ağırlığıyla uzuyor. Üst uçtan aşağı doğru ölçülen $X$ koordinatıyla eksenel yer değiştirme (Ders 08'deki alan denklemlerinden elde edilebilir; burada veri olarak alın)
$$ u(X)=\frac{\rho g}{2E}\,\big(2LX-X^2\big). $$(a) $\varepsilon_{XX}(X)$'i bulun. (b) Çubuğun toplam uzamasını hesaplayın. (c) En büyük şekil değiştirmeyi bütün boya uygulayan “kestirme” hesabın hatası nedir?
Çözüm
(a) Tek boyutta $\varepsilon_{XX}=\dd u/\dd X=\dfrac{\rho g}{E}(L-X)$. Şekil değiştirme en çok üst uçta (bütün çubuğu taşıyan kesit) olur:
$$ \begin{aligned} \varepsilon_{\max}=\frac{\rho gL}{E}&=\frac{7850\cdot9{,}81\cdot100}{210\times10^9}\\ &=3{,}667\times10^{-5}, \end{aligned} $$alt uçta ise sıfırdır.
(b) Toplam uzama, her küçük parçanın uzamasının toplamıdır:
$$ \begin{aligned} \Delta L&=\int_0^L\varepsilon_{XX}\,\dd X=u(L)-u(0)\\ &=\frac{\rho gL^2}{2E}=1{,}834\ \text{mm}. \end{aligned} $$(c) $\varepsilon_{\max}L=3{,}667$ mm bulunur; gerçek değerin tam iki katı. Şekil değiştirme noktadan noktaya değiştiğinde toplam uzama için integral almak gerekir. Bu sonuç, Çözümlü örnek 3'teki ölçer–tel farkının uyarının tek boyutlu, sade bir hâlidir.
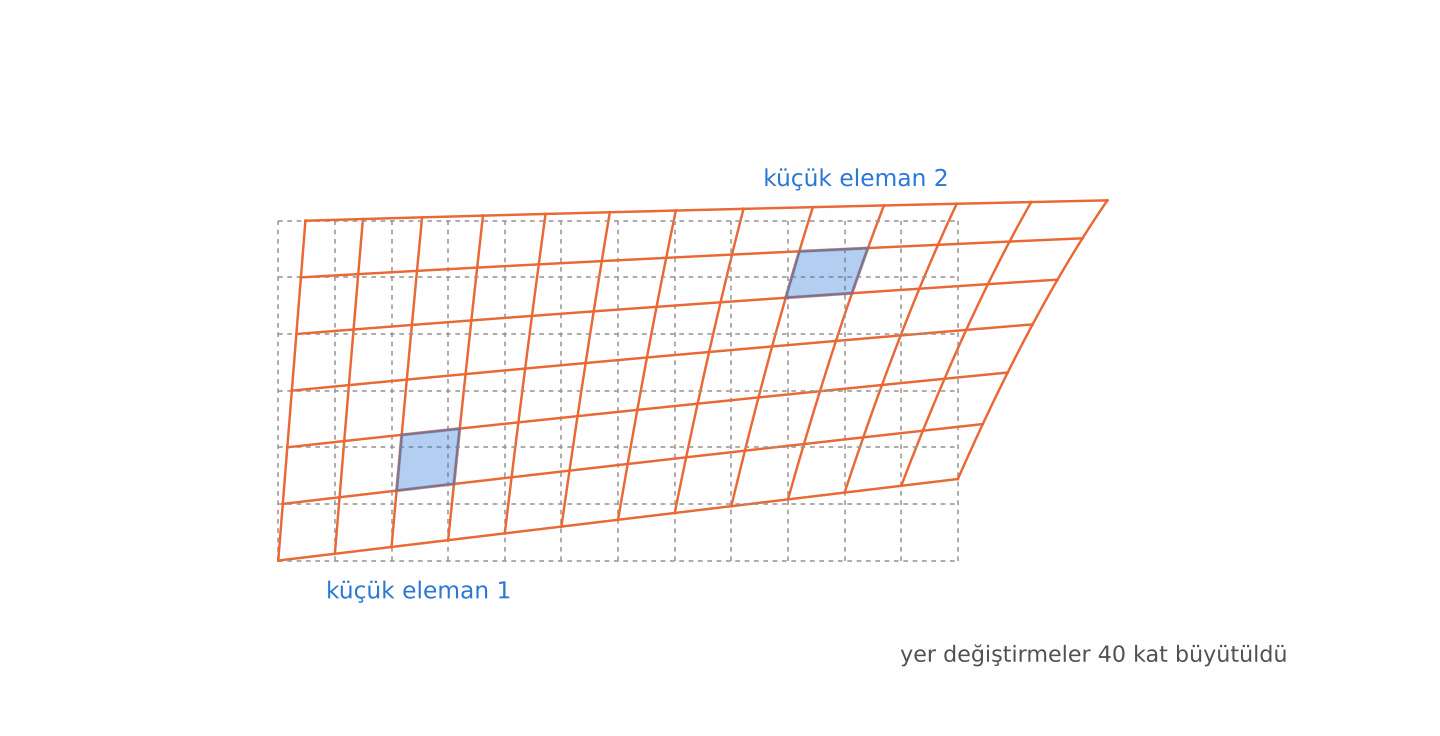
Şekil değiştirmenin bir alan büyüklüğü olduğunu Şekil 7 de gösteriyor: düzgün olmayan bir yer değiştirme alanında, birbirinden uzak iki küçük elemanın biri neredeyse yalnız dönüp kayarken öbürü farklı oranda uzar ve kayar. Şekil değiştirme tansörü bu yüzden her noktada ayrı ayrı tanımlanır.
Çözümlü örnek 5Basit kaymada E ile ε farkı
Basit kayma $x_1=X_1+\gamma_0X_2$, $x_2=X_2$, $x_3=X_3$ için $\mathbf{E}$ ve $\boldsymbol{\varepsilon}$'yi bulun. $\gamma_0=0{,}001;\ 0{,}01;\ 0{,}1;\ 0{,}5$ için $X_2$ doğrultusundaki lifin birim uzamasını tam olarak hesaplayıp doğrusal teoriyle karşılaştırın.
Çözüm
Tek sıfır olmayan gradyan $u_{1,2}=\gamma_0$'dır. Çok küçük şekil değiştirme tansörü $\varepsilon_{12}=\varepsilon_{21}=\gamma_0/2$, diğerleri sıfır. Green–Lagrange tansöründe çarpım terimi $\tfrac12u_{k,i}u_{k,j}$ yalnız $i=j=2$ için katkı verir ($u_{1,2}u_{1,2}$):
$$ E_{11}=0,\quad E_{12}=\frac{\gamma_0}{2},\quad E_{22}=\frac{\gamma_0^2}{2}. $$$X_2$ lifi $(0,1,0)$, şekil değiştirmeden sonra $(\gamma_0,1,0)$ olur; boyu $\sqrt{1+\gamma_0^2}$. Tam birim uzama $\sqrt{1+\gamma_0^2}-1$, doğrusal teori ise $\varepsilon_{22}=0$ der:
| $\gamma_0$ | $\varepsilon_{22}$ | $E_{22}=\gamma_0^2/2$ | tam: $\sqrt{1+\gamma_0^2}-1$ |
|---|---|---|---|
| 0,001 | 0 | $5{,}00\times10^{-7}$ | $5{,}00\times10^{-7}$ |
| 0,01 | 0 | $5{,}00\times10^{-5}$ | $5{,}00\times10^{-5}$ |
| 0,1 | 0 | $5{,}00\times10^{-3}$ | $4{,}99\times10^{-3}$ |
| 0,5 | 0 | $0{,}125$ | $0{,}118$ |
Mühendislik düzeyindeki $\gamma_0\approx10^{-3}$ için ihmal edilen uzama $5\times10^{-7}$'dir; kaymanın kendisinin binde biri bile değildir. $\gamma_0=0{,}5$'te ise lif yüzde 12 uzar ve doğrusal teori bunu görmez.
Kinematik büyüklükler bir arada
| Büyüklük | Tanım | Rijit harekette | Yer değiştirmeye göre |
|---|---|---|---|
| Yer değiştirme | $u_i=x_i-X_i$ | genelde sıfır değil | — |
| Şekil değiştirme gradyanı | $F_{ij}=\delta_{ij}+u_{i,j}$ | dönme matrisi | doğrusal |
| Hacim oranı | $J=\det F$ | 1 | doğrusal değil |
| Green–Lagrange | $E_{ij}=\tfrac12(F_{ki}F_{kj}-\delta_{ij})$ | tam olarak 0 | doğrusal değil |
| Çok küçük şekil değiştirme | $\varepsilon_{ij}=\tfrac12(u_{i,j}+u_{j,i})$ | küçük dönmede 0 | doğrusal |
| Dönme tansörü | $\omega_{ij}=\tfrac12(u_{i,j}-u_{j,i})$ | dönmeyi verir | doğrusal |
| Birim hacim değişimi | $e=\varepsilon_{kk}\approx J-1$ | küçük dönmede 0 | doğrusal |
7. Şekil değiştirme tansörünün dönüşümü
$\varepsilon_{ij}$ gerçekten bir ikinci mertebe tansördür. Bunu görmek için eksenleri $Q_{ij}$ matrisiyle döndürelim (Ders 02): $u'_i=Q_{ik}u_k$ ve $x_l=Q_{jl}x'_j$, dolayısıyla $\partial x_l/\partial x'_j=Q_{jl}$. Zincir kuralıyla
$$ \pd{u'_i}{x'_j}=Q_{ik}\,\pd{u_k}{x_l}\,\pd{x_l}{x'_j}=Q_{ik}Q_{jl}\,u_{k,l}. $$Yer değiştirme gradyanı bir tansör gibi dönüşüyor; simetrik kısmı da öyle:
$$ \varepsilon'_{ij}=Q_{ik}\,Q_{jl}\,\varepsilon_{kl}, \qquad [\boldsymbol{\varepsilon}']=[Q][\boldsymbol{\varepsilon}][Q]^T . $$Bu tam olarak gerilme tansörünün dönüşüm kuralıdır (Ders 03). Dolayısıyla gerilmeler için öğrendiğimiz her araç (iki boyutlu dönüşüm formülleri, asal değerler, değişmezler, Mohr dairesi) şekil değiştirmeye de aynen uygulanır; tek koşul $\sigma_{ij}$ yerine $\varepsilon_{ij}$ koymaktır. Düzlemde, $x'$ ekseni $x$'ten saat yönünün tersine $\theta$ kadar dönükken:
$$ \begin{aligned} \varepsilon_{x'x'}=\frac{\varepsilon_{xx}+\varepsilon_{yy}}{2}&+\frac{\varepsilon_{xx}-\varepsilon_{yy}}{2}\cos2\theta\\ &+\varepsilon_{xy}\sin2\theta, \end{aligned} $$ $$ \varepsilon_{x'y'}=-\frac{\varepsilon_{xx}-\varepsilon_{yy}}{2}\sin2\theta+\varepsilon_{xy}\cos2\theta . $$Mühendislik kaymasıyla yazmak isterseniz $\varepsilon_{xy}=\gamma_{xy}/2$ ve $\varepsilon_{x'y'}=\gamma_{x'y'}/2$ koyun; formüllerde $\gamma$'nın yarısı görünür. Bu bağıntılar, şekil değiştirme ölçer rozetlerinin ve asal şekil değiştirmelerin temelidir; ikisini de bir sonraki derste kullanacağız.
Değişmezler
Gerilmede olduğu gibi şekil değiştirmenin de üç değişmezi vardır: $I_1^{\varepsilon}=\varepsilon_{kk}$, $I_2^{\varepsilon}=\tfrac12(\varepsilon_{ii}\varepsilon_{jj}-\varepsilon_{ij}\varepsilon_{ij})$, $I_3^{\varepsilon}=\det\varepsilon_{ij}$. Birincisi birim hacim değişimidir ve eksen takımı nasıl seçilirse seçilsin aynı kalır; Ders 06'da bunun geometrik anlamını göstereceğiz.
8. Python ile doğrulama
Aşağıdaki betik dersteki hesapların hepsini yeniden yapar: Çözümlü örnek 2'deki homojen şekil değiştirme
($J$, $\mathbf{E}$, $\boldsymbol\varepsilon$, dönme, köşegen lif), Çözümlü örnek 3'teki üç boyutlu alanın SymPy ile
türetilmesi ve $A$ noktasında değerlendirilmesi, basit kayma tablosu, rijit dönmenin ürettiği sahte şekil
değiştirme, $J=\det F$'nin bir paralelyüz hacmiyle sayısal denetimi ve asılı çubuk örneğindeki integral (Çözümlü örnek 4). assert satırları $\mathbf{E}$'nin
simetrisini, $\lambda^2=1+2E_{NN}$ eşitliğini ve $\omega_{ij}=-e_{ijk}\omega_k$ ilişkisini sınar.
"""Ders 05 — Şekil değiştirme analizi: yer değiştirme ve birim şekil değiştirme.

Bu betik dersteki hesapları tekrarlar:
  1) Homojen 2B şekil değiştirme: F, J, C, Green–Lagrange E, çok küçük ε ve dönme ω
  2) 3B yer değiştirme alanı (SymPy): bir noktada ε_ij, ω_ij, dönme vektörü, bir lifin boy değişimi
  3) Basit kayma: E ile ε arasındaki fark kaymanın büyüklüğüyle nasıl büyür?
  4) Rijit dönme: doğrusal ε'nin ürettiği "sahte" şekil değiştirme
  5) J = dv/dV: birim küpün F ile dönüştüğü paralelyüzün hacmi
  6) Kendi ağırlığıyla asılı çubuk: ε'nin boy boyunca integrali = toplam uzama

Çalıştır:  python e05_sekil_degistirme.py
Gerekenler: numpy, sympy  (Python 3.10+)
"""
import numpy as np
import sympy as sp

np.set_printoptions(precision=5, suppress=True)


def matris_yaz(ad, A, olcek=1.0, birim=""):
    A = np.asarray(A, float) / olcek
    print(f"{ad}{birim}:")
    for satir in A:
        print("   [" + "  ".join(f"{v:9.5f}" for v in satir) + " ]")


# %% 1. Homojen 2B şekil değiştirme: x = F X
print("=== 1. Homojen 2B şekil değiştirme ===")
F = np.array([[1.02, 0.03],
              [0.01, 0.99]])
H = F - np.eye(2)                      # yer değiştirme gradyanı u_{i,j}
J = np.linalg.det(F)
C = F.T @ F                            # sağ Cauchy–Green tansörü
E = 0.5 * (C - np.eye(2))              # Green–Lagrange
eps = 0.5 * (H + H.T)                  # çok küçük şekil değiştirme
om = 0.5 * (H - H.T)                   # dönme tansörü
matris_yaz("u_{i,j}", H)
print(f"J = det F = {J:.6f}  (alan oranı; alan değişimi yaklaşık {100*(J-1):.3f} %)")
matris_yaz("E (Green–Lagrange)", E)
matris_yaz("ε (çok küçük)", eps)
matris_yaz("E − ε = ½ u_{k,i} u_{k,j}", E - eps)
print(f"ω_12 = {om[0,1]:.5f}  →  dönme açısı ω_z = −ω_12 = {-om[0,1]:.5f} rad (saat tersi +)")
N = np.array([1.0, 1.0]) / np.sqrt(2)  # köşegen lif
lam = np.linalg.norm(F @ N)
print(f"Köşegen lif N=(1,1)/√2: λ = {lam:.6f}, λ−1 = {lam-1:.6f}, "
      f"E_NN = {N@E@N:.6f}, ε_NN = {N@eps@N:.6f}")
assert np.allclose(E, E.T) and np.isclose(lam**2, 1 + 2 * N @ E @ N)

# %% 2. 3B yer değiştirme alanı (SymPy ile)
print("\n=== 2. 3B yer değiştirme alanı ===")
X1, X2, X3 = sp.symbols("X1 X2 X3", real=True)
k = sp.Rational(1, 1000)               # 1/m ; X metre, u metre
u = sp.Matrix([k * (X1**2 + 2 * X2 * X3),
               k * (3 * X1 * X3 - X2**2),
               k * (X1 * X2 + 2 * X3**2)])
Xs = sp.Matrix([X1, X2, X3])
grad = u.jacobian(Xs)                  # grad[i, j] = ∂u_i/∂X_j
eps_s = (grad + grad.T) / 2
om_s = (grad - grad.T) / 2
A = {X1: 1, X2: 2, X3: 1}
gA = np.array(grad.subs(A), dtype=float)
eA = np.array(eps_s.subs(A), dtype=float)
oA = np.array(om_s.subs(A), dtype=float)
print("u = 10^-3 ( X1² + 2X2X3 ,  3X1X3 − X2² ,  X1X2 + 2X3² )  [X: m, u: m]")
print("A noktası (1, 2, 1) m")
matris_yaz("u_{i,j}(A)", gA, 1e-3, " × 10^-3")
matris_yaz("ε_ij(A)", eA, 1e-3, " × 10^-3")
matris_yaz("ω_ij(A)", oA, 1e-3, " × 10^-3")
w = np.array([0.5 * (gA[2, 1] - gA[1, 2]), 0.5 * (gA[0, 2] - gA[2, 0]), 0.5 * (gA[1, 0] - gA[0, 1])])
print("dönme vektörü ω_i = ½ e_ijk u_{k,j} (× 10^-3):", np.round(w / 1e-3, 5))
# ω_ij = −e_ijk ω_k denetimi
e3 = np.zeros((3, 3, 3))
for (i, j, kk), s in {(0, 1, 2): 1, (1, 2, 0): 1, (2, 0, 1): 1, (0, 2, 1): -1, (2, 1, 0): -1, (1, 0, 2): -1}.items():
    e3[i, j, kk] = s
assert np.allclose(oA, -np.einsum("ijk,k->ij", e3, w))
print(f"e = ε_kk(A) = {np.trace(eA)/1e-3:.5f} × 10^-3  (birim hacim değişimi)")
# A'ya (0,1,1)/√2 doğrultusunda yapıştırılmış kısa bir şekil değiştirme ölçer
n = np.array([0.0, 1.0, 1.0]) / np.sqrt(2)
FA = np.eye(3) + gA
lam = np.linalg.norm(FA @ n)
print(f"A'daki ölçer, n=(0,1,1)/√2: ε_(n) = {n@eA@n/1e-3:.5f} × 10^-3, tam λ−1 = {(lam-1)/1e-3:.5f} × 10^-3")
# A ile B = A + (0,1,1) arasına gerilmiş uzun bir tel (ekstansometre)
uf = sp.lambdify((X1, X2, X3), u, "numpy")
Ap, Bp = np.array([1.0, 2.0, 1.0]), np.array([1.0, 3.0, 2.0])
ab0 = Bp - Ap
ab1 = (Bp + np.ravel(uf(*Bp))) - (Ap + np.ravel(uf(*Ap)))
print(f"u(A) = {np.round(np.ravel(uf(*Ap))/1e-3, 3)} × 10^-3 m, u(B) = {np.round(np.ravel(uf(*Bp))/1e-3, 3)} × 10^-3 m")
print(f"AB başlangıçta {ab0} (boy {np.linalg.norm(ab0):.6f} m); sonra {np.round(ab1, 6)} "
      f"(boy {np.linalg.norm(ab1):.6f} m)")
print(f"telin okuyacağı ortalama birim uzama = {(np.linalg.norm(ab1)/np.linalg.norm(ab0)-1)/1e-3:.5f} × 10^-3")
print(f"orta noktadaki (1; 2,5; 1,5) ε ile = {n@np.array(eps_s.subs({X1:1, X2:2.5, X3:1.5}),dtype=float)@n/1e-3:.5f} × 10^-3")

# %% 3. Basit kayma: x1 = X1 + γ0 X2
print("\n=== 3. Basit kayma: E ile ε farkı ===")
print(f"{'γ0':>7} {'ε22':>6} {'E22=γ0²/2':>11} {'X2-lifinin tam λ−1':>20}")
for g0 in (0.001, 0.01, 0.1, 0.5):
    print(f"{g0:7.3f} {0:6.0f} {g0**2/2:11.2e} {np.sqrt(1+g0**2)-1:20.2e}")

# %% 4. Rijit dönme: doğrusal ε sahte şekil değiştirme üretir
print("\n=== 4. Rijit dönme (θ) ===")
print(f"{'θ (rad)':>9} {'θ (°)':>7} {'ε_xx=cosθ−1':>13} {'E_xx':>6}")
for th in (0.001, 0.01, 0.1, np.pi / 6):
    R = np.array([[np.cos(th), -np.sin(th)], [np.sin(th), np.cos(th)]])
    Hr = R - np.eye(2)
    er = 0.5 * (Hr + Hr.T)
    Er = 0.5 * (R.T @ R - np.eye(2))
    assert np.allclose(Er, 0)
    print(f"{th:9.4f} {np.degrees(th):7.2f} {er[0,0]:13.2e} {Er[0,0]:6.0f}")

# %% 5. J = dv/dV
print("\n=== 5. Hacim oranı J = det F ===")
F3 = np.array([[1.10, 0.20, 0.00],
               [0.05, 0.95, 0.10],
               [0.00, 0.00, 1.02]])
a, b, c = F3[:, 0], F3[:, 1], F3[:, 2]          # birim küp kenarlarının görüntüleri
hacim = np.dot(a, np.cross(b, c))
print(f"Paralelyüz hacmi a·(b×c) = {hacim:.6f}, det F = {np.linalg.det(F3):.6f}")
assert np.isclose(hacim, np.linalg.det(F3))

# %% 6. Asılı çubuk: toplam uzama = ∫ ε dX
print("\n=== 6. Kendi ağırlığıyla asılı çelik çubuk ===")
rho, g, E_mod, L = 7850.0, 9.81, 210e9, 100.0          # kg/m³, m/s², Pa, m
X = sp.symbols("X", nonnegative=True)
u_cubuk = rho * g / (2 * E_mod) * (2 * L * X - X**2)    # X: üst mesnetten aşağı doğru
eps_c = sp.diff(u_cubuk, X)
uzama = sp.integrate(eps_c, (X, 0, L))
print(f"ε(X) = {float(eps_c.subs(X, 0)):.4e} · (1 − X/L) ; en büyük değer üstte: {float(eps_c.subs(X, 0)):.4e}")
print(f"toplam uzama ∫ε dX = {float(uzama)*1e3:.3f} mm ; u(L) − u(0) = {float(u_cubuk.subs(X, L))*1e3:.3f} mm")
print(f"üstteki ε ile hesap (yanlış) ε(0)·L = {float(eps_c.subs(X, 0))*L*1e3:.3f} mm")
assert abs(float(uzama) - float(u_cubuk.subs(X, L))) < 1e-15
print("Tüm denetimler geçti.")=== 1. Homojen 2B şekil değiştirme ===
u_{i,j}:
[ 0.02000 0.03000 ]
[ 0.01000 -0.01000 ]
J = det F = 1.009500 (alan oranı; alan değişimi yaklaşık 0.950 %)
E (Green–Lagrange):
[ 0.02025 0.02025 ]
[ 0.02025 -0.00950 ]
ε (çok küçük):
[ 0.02000 0.02000 ]
[ 0.02000 -0.01000 ]
E − ε = ½ u_{k,i} u_{k,j}:
[ 0.00025 0.00025 ]
[ 0.00025 0.00050 ]
ω_12 = 0.01000 → dönme açısı ω_z = −ω_12 = -0.01000 rad (saat tersi +)
Köşegen lif N=(1,1)/√2: λ = 1.025305, λ−1 = 0.025305, E_NN = 0.025625, ε_NN = 0.025000
=== 2. 3B yer değiştirme alanı ===
u = 10^-3 ( X1² + 2X2X3 , 3X1X3 − X2² , X1X2 + 2X3² ) [X: m, u: m]
A noktası (1, 2, 1) m
u_{i,j}(A) × 10^-3:
[ 2.00000 2.00000 4.00000 ]
[ 3.00000 -4.00000 3.00000 ]
[ 2.00000 1.00000 4.00000 ]
ε_ij(A) × 10^-3:
[ 2.00000 2.50000 3.00000 ]
[ 2.50000 -4.00000 2.00000 ]
[ 3.00000 2.00000 4.00000 ]
ω_ij(A) × 10^-3:
[ 0.00000 -0.50000 1.00000 ]
[ 0.50000 0.00000 1.00000 ]
[ -1.00000 -1.00000 0.00000 ]
dönme vektörü ω_i = ½ e_ijk u_{k,j} (× 10^-3): [-1. 1. 0.5]
e = ε_kk(A) = 2.00000 × 10^-3 (birim hacim değişimi)
A'daki ölçer, n=(0,1,1)/√2: ε_(n) = 2.00000 × 10^-3, tam λ−1 = 2.01347 × 10^-3
u(A) = [ 5. -1. 4.] × 10^-3 m, u(B) = [13. -3. 11.] × 10^-3 m
AB başlangıçta [0. 1. 1.] (boy 1.414214 m); sonra [0.008 0.998 1.007] (boy 1.417786 m)
telin okuyacağı ortalama birim uzama = 2.52606 × 10^-3
orta noktadaki (1; 2,5; 1,5) ε ile = 2.50000 × 10^-3
=== 3. Basit kayma: E ile ε farkı ===
γ0 ε22 E22=γ0²/2 X2-lifinin tam λ−1
0.001 0 5.00e-07 5.00e-07
0.010 0 5.00e-05 5.00e-05
0.100 0 5.00e-03 4.99e-03
0.500 0 1.25e-01 1.18e-01
=== 4. Rijit dönme (θ) ===
θ (rad) θ (°) ε_xx=cosθ−1 E_xx
0.0010 0.06 -5.00e-07 0
0.0100 0.57 -5.00e-05 0
0.1000 5.73 -5.00e-03 0
0.5236 30.00 -1.34e-01 0
=== 5. Hacim oranı J = det F ===
Paralelyüz hacmi a·(b×c) = 1.055700, det F = 1.055700
=== 6. Kendi ağırlığıyla asılı çelik çubuk ===
ε(X) = 3.6671e-05 · (1 − X/L) ; en büyük değer üstte: 3.6671e-05
toplam uzama ∫ε dX = 1.834 mm ; u(L) − u(0) = 1.834 mm
üstteki ε ile hesap (yanlış) ε(0)·L = 3.667 mm
Tüm denetimler geçti.
Çıktıdaki “$E-\varepsilon$” matrisi, doğrusal teorinin attığı $\tfrac12u_{k,i}u_{k,j}$ terimidir. Gradyanları
$10^{-2}$ mertebesindeki bir alanda bu terim $10^{-4}$ mertebesindedir. Betiği kendi alanlarınızla denemek için
2. bölümdeki u matrisini değiştirmeniz yeterli.
9. Sık yapılan hatalar
- $\gamma$ ile $\varepsilon$'yi karıştırmak. Şekil değiştirme matrisine, dönüşüm formüllerine ve indisli bağıntılara $\varepsilon_{xy}=\gamma_{xy}/2$ girer. Ölçümden ya da kitaptan gelen $\gamma$'yı yarıya bölmeyi unutmak, kayma etkisini iki katına çıkarır.
- Yer değiştirme gradyanını şekil değiştirme sanmak. $u_{i,j}$ (ya da $F_{ij}$) dönme içerir; yalnız simetrik kısmı şekil değiştirmedir. $u_{1,2}\neq0$ diye “kayma var” demek yanlış olabilir: $u_{1,2}=-u_{2,1}$ ise bu saf bir dönmedir.
- Çok küçük şekil değiştirme kabulünü büyük dönmelerde kullanmak. Yaklaşık bir dereceyi aşan dönmelerde doğrusal $\varepsilon_{ij}$ fark edilir bir sahte şekil değiştirme üretir; yaklaşık $2{,}8^\circ$'de ($1-\cos\theta=1{,}2\times10^{-3}$) bu sahte değer çeliğin akma şekil değiştirmesine eşitlenir. Böyle durumlarda geometrik doğrusalsızlık gerekir.
- Dönme işaretleri. $\omega_z=\tfrac12(v_{,x}-u_{,y})$ saat yönünün tersine pozitiftir; $\omega_{xy}=\tfrac12(u_{,y}-v_{,x})=-\omega_z$. İşaret karışıklığı, tansör ve vektör bileşenlerini aynı şey sanmaktan doğar.
- $E_{NN}$'yi birim uzama sanmak. Green–Lagrange bileşeni $E_{NN}$ birim uzama değildir; birim uzama $\sqrt{1+2E_{NN}}-1$'dir. Küçük değerlerde ikisi aynı çıkar, büyüklerde ayrılır.
- Sonlu bir doğru parçasına noktasal tansör uygulamak. Düzgün olmayan bir alanda uzun bir parçanın boy değişimi, tek bir noktadaki $\varepsilon_{ij}$ ile hesaplanamaz (Çözümlü örnek 3'teki ölçer ve tel).
- Birimleri karıştırmak. Koordinat metre, yer değiştirme milimetre verilmişse gradyan $10^{-3}$ çarpanını kazanır. Şekil değiştirme birimsizdir; birimsizleştirmeyi baştan doğru yapın.
10. Alıştırmalar
Alıştırma 1KolaySaf dönme mi, şekil değiştirme mi?
$a$ küçük bir sabit olmak üzere $u_1=aX_2$, $u_2=-aX_1$, $u_3=0$ yer değiştirme alanı veriliyor. $\varepsilon_{ij}$, $\omega_{ij}$ ve dönme vektörünü bulun. Hareketi yorumlayın.
Çözümü göster
Gradyanlar $u_{1,2}=a$, $u_{2,1}=-a$, diğerleri sıfır. $\varepsilon_{12}=\tfrac12(a-a)=0$: bütün $\varepsilon_{ij}$ sıfırdır. $\omega_{12}=\tfrac12(a+a)=a$, $\omega_{21}=-a$. Dönme vektörü $\omega_3=\tfrac12(u_{2,1}-u_{1,2})$ $=-a$, $\omega_1=\omega_2=0$. Hareket, $x_3$ ekseni etrafında saat yönünde $a$ radyanlık küçük bir rijit dönmedir. Not: $a$ büyükse bu alan tam bir dönme değildir; $E_{11}=E_{22}=a^2/2\neq0$ olur ve cisim biraz da büyür.
Alıştırma 2KolayTek eksenli uzama
Bir çubuk $x_1=(1+\delta)X_1$, $x_2=X_2$, $x_3=X_3$ ile düzgün olarak uzatılıyor. $\delta=0{,}002$ ve $\delta=0{,}2$ için $E_{11}$, $\varepsilon_{11}$ ve $X_1$ lifinin birim uzamasını karşılaştırın.
Çözümü göster
$u_{1,1}=\delta$, diğerleri sıfır. $\varepsilon_{11}=\delta$, $E_{11}=\delta+\tfrac12\delta^2$, birim uzama $\lambda-1=\delta$ (tam).
- $\delta=0{,}002$: $E_{11}=0{,}002002$, $\varepsilon_{11}=0{,}002$; fark yüzde 0,1.
- $\delta=0{,}2$: $E_{11}=0{,}22$, $\varepsilon_{11}=0{,}2$; fark yüzde 10.
Bu örnekte doğrusal $\varepsilon_{11}$ birim uzamaya tam eşittir; $E_{11}$ ise farklı bir ölçüdür (boy karelerinin farkını ölçer). “Hangisi doğru?” sorusunun yanıtı: ikisi de tanımlı ölçülerdir, yalnız küçük şekil değiştirmede birbirlerine ve birim uzamaya eşit olurlar.
Alıştırma 3Ortaİki boyutlu alanda bileşenler
Bir levhada $u=10^{-3}(x^2y+2y)$, $v=10^{-3}(3x-xy^2)$ (koordinatlar ve yer değiştirmeler metre). $P(2,1)$ noktasında $\varepsilon_{xx}$, $\varepsilon_{yy}$, $\varepsilon_{xy}$, $\gamma_{xy}$, $\omega_z$ ve düzlemdeki alan değişimini bulun. $x$ ekseniyle $45^\circ$ yapan lifin birim uzaması nedir?
Çözümü göster
$u_{,x}=2xy=4$, $u_{,y}=x^2+2=6$, $v_{,x}=3-y^2=2$, $v_{,y}=-2xy=-4$ (hepsi $\times10^{-3}$, $P$'de).
- $\varepsilon_{xx}=4\times10^{-3}$, $\varepsilon_{yy}=-4\times10^{-3}$
- $\varepsilon_{xy}=\tfrac12(6+2)\times10^{-3}=4\times10^{-3}$, $\gamma_{xy}=8\times10^{-3}$ rad
- $\omega_z=\tfrac12(2-6)\times10^{-3}$ $=-2\times10^{-3}$ rad (saat yönünde)
- Alan değişimi $\varepsilon_{xx}+\varepsilon_{yy}=0$ (birinci mertebede alan korunur)
$45^\circ$ lif ($2\theta=90^\circ$; Bölüm 7'deki dönüşüm formülü):
$$ \begin{aligned} \varepsilon_{45}&=\tfrac12(\varepsilon_{xx}+\varepsilon_{yy})\\ &\quad+\tfrac12(\varepsilon_{xx}-\varepsilon_{yy})\cos90^\circ\\ &\quad+\varepsilon_{xy}\sin90^\circ=4\times10^{-3}. \end{aligned} $$Bu alan Şekil 7'de büyütülerek çizildi.
Alıştırma 4OrtaE = 0 ise hareket rijittir
(a) $E_{ij}$'nin simetrik olduğunu gösterin. (b) $E_{ij}=0$ olmasının $\mathbf{F}^T\mathbf{F}=\mathbf{I}$'ya denk olduğunu ve bu durumda her lifin boyunun ve iki lif arasındaki açının korunduğunu gösterin.
Çözümü göster
(a) $C_{ji}=F_{kj}F_{ki}=F_{ki}F_{kj}=C_{ij}$; $\delta_{ij}$ da simetrik olduğundan $E_{ij}=\tfrac12(C_{ij}-\delta_{ij})$ simetriktir.
(b) $E=\tfrac12(C-I)=0$ ancak ve ancak $C=F^TF=I$ ise sağlanır; yani $F$ ortogonaldir. İki lif $\dd X^{(1)},\dd X^{(2)}$ için
$$ \begin{aligned} \dd x^{(1)}\cdot\dd x^{(2)}&=\dd X^{(1)}\cdot F^TF\,\dd X^{(2)}\\ &=\dd X^{(1)}\cdot\dd X^{(2)}. \end{aligned} $$İç çarpım korunduğuna göre boylar (bir lifin kendisiyle iç çarpımı) ve açılar korunur. $J=\det F>0$ şartıyla $\det F=+1$ olur, yani $F$ bir dönmedir (yansıma değil). Hareket yerel olarak rijittir.
Alıştırma 5OrtaHacim değişimi: tam ve doğrusal
Homojen bir şekil değiştirmede $\mathbf{F}=\begin{bmatrix}1{,}05&0{,}02&0\\0&0{,}98&0\\0&0&1{,}01\end{bmatrix}$. 1 cm³'lük bir hacim elemanının yeni hacmini bulun ve doğrusal yaklaşım $1+\varepsilon_{kk}$ ile karşılaştırın.
Çözümü göster
Matris üst üçgen olduğundan $J=1{,}05\cdot0{,}98\cdot1{,}01=1{,}03929$; yeni hacim $1{,}03929$ cm³. Doğrusal yaklaşım: $\varepsilon_{kk}=0{,}05-0{,}02+0{,}01=0{,}04$, yani $1{,}04$ cm³. Fark $7{,}1\times10^{-4}$ cm³ ($\varepsilon$'ların çarpımlarından gelir; ikinci mertebedir). Ders 06'da $J\approx1+\varepsilon_{kk}$ bağıntısını genel olarak türeteceğiz.
Alıştırma 6OrtaKüçük dönme kabulünün sınırı
Rijit dönmede doğrusal tansörün ürettiği sahte şekil değiştirmenin $10^{-4}$'ü aşmaması isteniyor. İzin verilen en büyük dönme açısı kaç derecedir?
Çözümü göster
yani $\theta\le0{,}810^\circ$. Küçük açı yaklaşımıyla $\theta\approx\sqrt{2\times10^{-4}}=0{,}014142$ rad, aynı sonuç. Yani yaklaşık bir derecelik bir dönme, çeliğin akma şekil değiştirmesinin onda biri kadar sahte şekil değiştirme üretir (Şekil 5, sol).
Alıştırma 7ZorÇok küçük rijit cisim hareketi
$c_i$ ve $\omega^0_j$ sabit olmak üzere $u_i=c_i+e_{ijk}\,\omega^0_j\,X_k$ alanı veriliyor. (a) $\varepsilon_{ij}=0$ olduğunu, (b) $\omega_{ij}=-e_{ijk}\omega^0_k$ olduğunu, (c) $\omega_i=\tfrac12e_{ijk}u_{k,j}$ formülünün $\omega^0_i$'yi geri verdiğini indis notasyonuyla gösterin.
Çözümü göster
Türev: $u_{i,l}=e_{ijk}\,\omega^0_j\,\delta_{kl}=e_{ijl}\,\omega^0_j$.
(a) İndisleri değiştirerek $u_{l,i}=e_{lji}\,\omega^0_j$ yazarız. $e_{lji}$, $e_{ijl}$'de $i$ ile $l$'nin yeri değiştirilerek elde edildiği için $e_{lji}=-e_{ijl}$'dir. Dolayısıyla $u_{i,l}+u_{l,i}=(e_{ijl}-e_{ijl})\,\omega^0_j=0$ ve $\varepsilon_{il}=0$.
(b) Aynı işaret değişimiyle:
$$ \begin{aligned} \omega_{il}&=\tfrac12(u_{i,l}-u_{l,i})\\ &=\tfrac12(e_{ijl}+e_{ijl})\,\omega^0_j\\ &=e_{ijl}\,\omega^0_j=-e_{ilj}\,\omega^0_j\\ &=-e_{ilk}\,\omega^0_k . \end{aligned} $$(c) $u_{k,j}=e_{kmj}\,\omega^0_m$ olduğundan
$$ \begin{aligned} \tfrac12e_{ijk}u_{k,j}&=\tfrac12e_{kij}e_{kmj}\,\omega^0_m\\ &=\tfrac12(\delta_{im}\delta_{jj}-\delta_{ij}\delta_{jm})\,\omega^0_m\\ &=\tfrac12(3\omega^0_i-\omega^0_i)=\omega^0_i . \end{aligned} $$($e$–$\delta$ özdeşliği ve $\delta_{jj}=3$ kullanıldı.)
Alıştırma 8ZorAsal uzama oranları
Çözümlü örnek 2'deki $\mathbf{F}$ için en çok ve en az uzayan liflerin doğrultularını ve uzama oranlarını ($\mathbf{C}$'nin özdeğer problemiyle) bulun. Sonucu $\boldsymbol\varepsilon$'nin özdeğer ve özvektörleriyle karşılaştırın.
Çözümü göster
$\lambda^2=N_iC_{ij}N_j$ ifadesini $N_iN_i=1$ koşuluyla uç değerine götürmek $C_{ij}N_j=\lambda^2N_i$ özdeğer problemini verir. $\mathbf{C}=\begin{bmatrix}1{,}0405&0{,}0405\\0{,}0405&0{,}981\end{bmatrix}$'in özdeğerleri $1{,}061002$ ve $0{,}960498$; uzama oranları $\lambda_1=\sqrt{1{,}061002}=1{,}030050$ ve $\lambda_2=0{,}980050$. Doğrultular $X_1$ ekseninden $26{,}85^\circ$ ve $116{,}85^\circ$.
$\boldsymbol\varepsilon=\begin{bmatrix}0{,}02&0{,}02\\0{,}02&-0{,}01\end{bmatrix}$'in özdeğerleri $0{,}03$ ve $-0{,}02$, doğrultuları $26{,}57^\circ$ ($\tan\theta=0{,}5$) ve $116{,}57^\circ$. Birim uzamalar $\lambda_1-1=0{,}03005\approx0{,}03$ ve $\lambda_2-1=-0{,}01995\approx-0{,}02$; doğrultular $0{,}3^\circ$ farkla örtüşür. Bu doğrultular, şekil değiştirmeden sonra elipsin eksenlerine dönüşen daire çaplarının başlangıç doğrultularıdır. Elipsin eksenleri ise bunların $\mathbf{F}=\mathbf{R}\mathbf{U}$ ayrışımındaki $\mathbf{R}$ kadar, yani yaklaşık $0{,}57^\circ$ saat yönünde dönmüş hâlidir: gerçek $\mathbf{F}$ ile $26{,}28^\circ$ (Şekil 3'teki 10 kat abartılı çizimde yaklaşık $23{,}8^\circ$).
11. Özet
- Yer değiştirme $u_i=x_i-X_i$ parçacığın başlangıç ve son konumu arasındaki farktır; şekil değiştirmeyi türevleri belirler.
- Şekil değiştirme gradyanı $F_{ij}=\delta_{ij}+u_{i,j}$ küçük lifleri dönüştürür: $\dd x_i=F_{ij}\dd X_j$; hacim oranı $J=\det F=\dd v/\dd V>0$.
- Green–Lagrange tansörü $E_{ij}=\tfrac12(u_{i,j}+u_{j,i}+u_{k,i}u_{k,j})$ boy değişimini tam olarak ölçer ve rijit harekette sıfırdır: $\lambda^2=1+2E_{ij}N_iN_j$.
- $|u_{i,j}|\ll1$ için çarpım terimi atılır: $\varepsilon_{ij}=\tfrac12(u_{i,j}+u_{j,i})$. Bu kabul hem şekil değiştirmelerin hem dönmelerin küçük olmasını gerektirir.
- $u_{i,j}=\varepsilon_{ij}+\omega_{ij}$: simetrik kısım şekil değiştirme, antisimetrik kısım küçük rijit dönmedir; dönme vektörü $\omega_i=\tfrac12e_{ijk}u_{k,j}$.
- $\varepsilon_{ij}$ bir tansördür: $\varepsilon'_{ij}=Q_{ik}Q_{jl}\varepsilon_{kl}$. Mühendislik kayması $\gamma_{xy}=2\varepsilon_{xy}$ tansör bileşeni değildir.
Bir sonraki derste $\varepsilon_{ij}$'nin bileşenlerinin geometrik anlamını, asal şekil değiştirmeleri ve altı şekil değiştirme bileşeninin neden birbirinden bağımsız olamayacağını (uygunluk denklemleri) göreceğiz.
12. Kaynaklar ve ileri okuma
- M. H. Sadd, Elasticity: Theory, Applications, and Numerics (2005), Bölüm 2 (2.1 genel şekil değiştirmeler, 2.2 küçük şekil değiştirmenin geometrik kuruluşu, 2.3 dönüşüm).
- S. Tameroğlu, Elastisite Teorisi (İTÜ, 1991), II. Bölüm “Şekil Değiştirme Hâli” (sonlu ve sonsuz küçük şekil değiştirmeler, rijit dönmeler, dönüşüm denklemleri).
- P. L. Gould, Introduction to Linear Elasticity, 3. baskı (2013), Bölüm 3 (3.2 şekil değiştirme, 3.8 doğrusal olmayan şekil değiştirme–yer değiştirme bağıntıları).
- J. R. Barber, Elasticity, 4. baskı (2022), Bölüm 1.2 (şekil değiştirmeler ve yer değiştirmelerle ilişkisi).
- Tam künyeler ve diğer kaynaklar için: Ek C — Kaynakça.