Bu derste öğrenecekleriniz
- Elastisite teorisinin mukavemetten farkını somut bir örnekle (delikli levha) açıklar
- Temel kabulleri sayar ve her birinin ne zaman bozulduğunu söyler
- Problemdeki 15 bilinmeyeni ve 15 denklemi gruplarıyla tanır
- Serbest ve tekrarlanan indisleri ayırt eder, indisli ifadeleri açar ve geçersiz ifadeleri bulur
- Kronecker deltası ve permütasyon sembolüyle hesap yapar, e–δ özdeşliğini kullanır
- Gradyan, diverjans, rotasyonel ve Laplace işlemlerini virgül notasyonuyla yazar ve vektör özdeşliklerini ispatlar
Bu dersin temel fikirleri
- Elastisite teorisi gerilme, birim şekil değiştirme ve yer değiştirme alanlarını, gerilme dağılımını önceden varsaymadan hesaplar; delikli levhadaki $3S$ gibi sonuçları ancak bu teori verir.
- Lineer elastisite; süreklilik, homojenlik, (çoğunlukla) izotropi, doğrusal elastiklik, çok küçük şekil değiştirme ve statik yükleme kabullerine dayanır.
- Üç boyutta 15 bilinmeyen (3 yer değiştirme, 6 şekil değiştirme, 6 gerilme) ve 15 denklem (3 denge, 6 kinematik, 6 bünye) vardır; sınır koşulları problemi tamamlar. Tek boyutlu asılı çubuk aynı iskeletin küçük bir örneğidir.
- Toplama kuralı: bir terimde iki kez geçen indis toplanır; tek geçen indis serbesttir ve denklem sayısını belirler. Bir indis bir terimde en fazla iki kez geçer.
- $\delta_{ij}$ birim matristir ve indis değiştirme özelliği vardır; $\delta_{ii}=3$. $e_{ijk}$ vektörel çarpım ve determinant için kullanılır; e–δ özdeşliği $e_{ijk}e_{imn}=\delta_{jm}\delta_{kn}-\delta_{jn}\delta_{km}$ ispatların anahtarıdır.
- Türevler virgülle yazılır: $\phi_{,i}$ gradyan, $u_{i,i}$ diverjans, $e_{ijk}u_{k,j}$ rotasyonel, $\phi_{,ii}$ Laplace.
Bir sonraki derste eksen takımını döndürdüğümüzde bileşenlerin nasıl değiştiğini inceleyip “tansör” kavramını dönüşüm kuralıyla kesin olarak tanımlayacağız.
Ayrıntılı türetmeler açılır kutulardadır; ilk okumada atlayabilirsiniz.
1. Elastisite teorisi neyi çözer?
Bir mühendis bir parçanın “dayanıp dayanmayacağını” sorduğunda aslında şunu sorar: parçanın en çok zorlanan noktasında iç kuvvet ne kadardır ve malzeme bunu taşıyabilir mi? Mukavemette bu soru kesit kuvvetleriyle yanıtlanır: bir çubukta normal gerilme $\sigma = N/A$, bir kirişte eğilme gerilmesi $\sigma = My/I$. Bu formüllerin hepsi, gerilmenin kesit üzerinde nasıl dağıldığını önceden varsayar (düzgün, doğrusal, parabolik…). Varsayım geometriye uyduğu sürece sonuç çok iyidir.
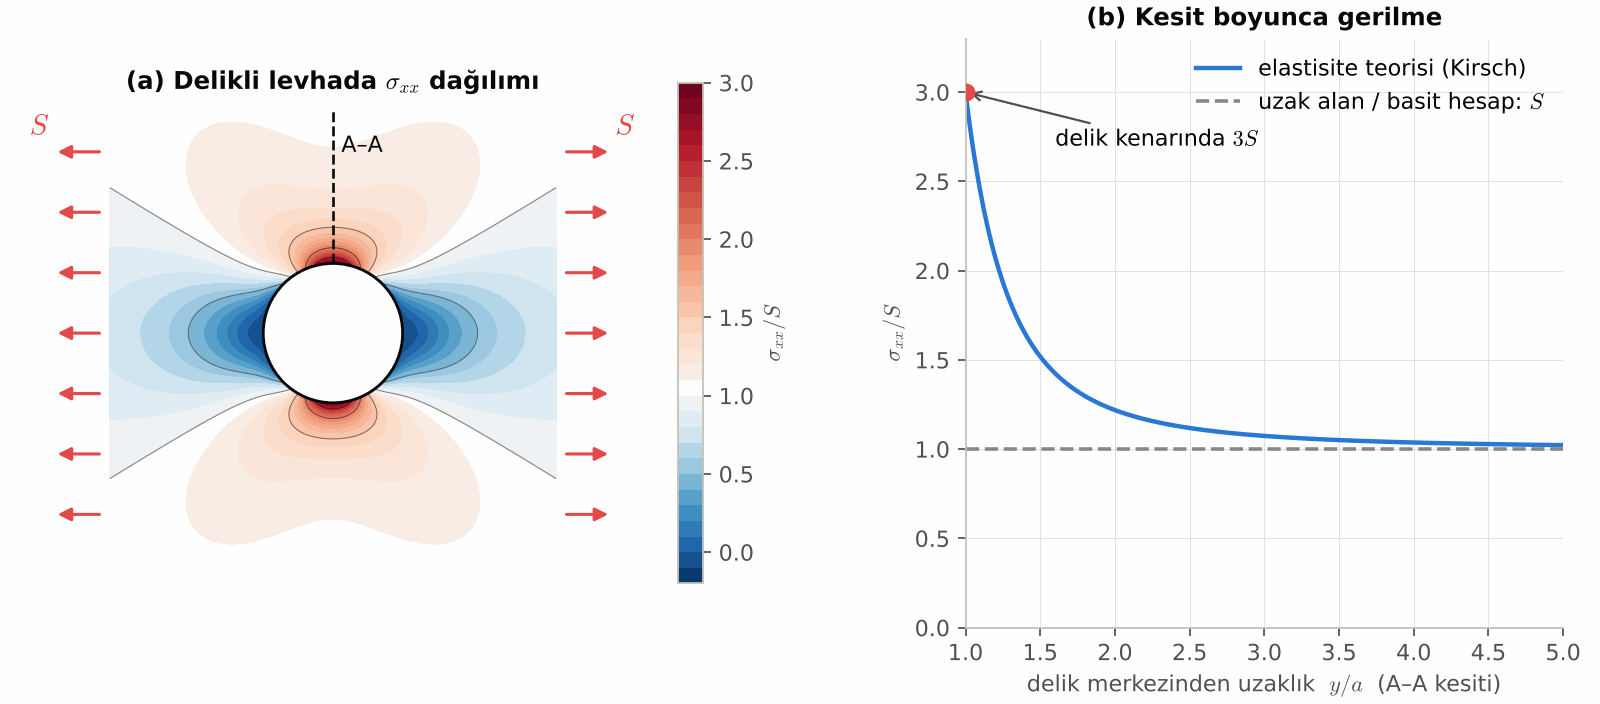
Şimdi ortasında küçük bir dairesel delik açılmış geniş bir levhayı düşünelim (Şekil 1). Levha uçlarından $S$ gerilmesiyle çekiliyor. Mukavemetin “kuvvet bölü alan” yaklaşımı, delik küçükse, deliğin hemen yanındaki gerilmenin de yaklaşık $S$ olduğunu söyler. Oysa gerçek gerilme delik kenarında $3S$'ye çıkar ve delikten uzaklaştıkça hızla $S$'ye iner. Bu üç katlık fark bir cephe camının noktasal tutturma deliğinde, bir uçak gövdesindeki pencere köşesinde ya da çelik bir levhadaki bulon deliğinde çatlağın nereden başlayacağını belirler. Hiçbir kesit formülü bu sonucu veremez; çünkü gerilmenin dağılımını varsaymak yerine hesaplamak gerekir.
Elastisite teorisi, şekil değiştirebilen bir katı cismin her noktasında üç büyüklüğü birlikte bulmayı amaçlar:
- gerilme (iç kuvvetin yoğunluğu): o noktada malzemenin ne kadar zorlandığı;
- birim şekil değiştirme (strain): o noktanın çevresindeki küçük bir elemanın boyunun ve açılarının ne kadar değiştiği;
- yer değiştirme (displacement): noktanın yükten sonra ne kadar ve hangi yöne kaydığı.
Bu üç büyüklük birer alandır: cismin içindeki her $(x,y,z)$ noktası için ayrı bir değer alırlar. Teori, bu alanları belirleyen kısmi diferansiyel denklemleri doğa yasalarından (kuvvet dengesi), geometriden (yer değiştirme ile şekil değiştirme arasındaki ilişki) ve malzeme davranışından (Hooke yasası) türetir; sonra bu denklemleri cismin sınırında verilen yük ve mesnet koşullarıyla birlikte çözer.
Elastisite teorisinin mühendislikte kullanıldığı başlıca yerler şunlardır:
- Gerilme yığılması: delik, çentik, köşe ve kesit değişimlerinde gerçek en büyük gerilme (Ders 13).
- Kalın cidarlı borular ve sıkı geçmeler: basınçlı kaplar, hidrolik silindirler, mile geçirilmiş dişliler (Ders 12).
- Dairesel olmayan kesitlerin burulması: kare, dikdörtgen, ince cidarlı profiller (Ders 14).
- Kısa ve derin kirişler: kiriş teorisinin hangi narinlikte yeterli olduğunu bilmek (Ders 11).
- Sayısal yöntemlerin temeli: sonlu elemanlar yöntemi, elastisitenin alan denklemlerinin yaklaşık çözümüdür. Bir yazılımın verdiği sonucu kapalı çözümlerle doğrulamak, bu teoriyi bilmeyi gerektirir.
Bu kaynak nasıl çalışılır?
Dersler İTÜ MKC 521 haftalık planının sırasını izler ve her biri bir öncekinin üzerine kurulur. Her derste önce bir mühendislik sorusu, sonra şekil ve sezgi, ardından adım adım türetme gelir. Türetmeleri yalnız okumayın; kâğıt kalemle kendiniz yapın — elastisitede asıl beceri, indisli bir ifadeyi hatasız işleyebilmektir. Çözümlü örnekleri çözüme bakmadan deneyin, alıştırmaların çözümünü ancak takıldığınızda açın. Her dersin sonundaki Python betiği sayıları ve sembolik sonuçları denetlemenizi sağlar; kurulum için yalnız NumPy, SymPy ve Matplotlib gerekir.
Bu kaynaktaki adlar nereden geliyor?
Derslerde karşılaşacağınız denklem ve çözümlerin çoğu, onları ilk kuran kişinin adıyla anılır. Hangi adın hangi derse karşılık geldiğini baştan bilmek yol haritasını okumayı kolaylaştırır:
- Cauchy (1822–1823): bir noktadaki iç kuvveti, kesim düzleminin normaline doğrusal olarak bağlanan bir tansörle anlattı. Ders 03'teki Cauchy bağıntısı ve gerilme tansörü onun adını taşır.
- Navier (1821): cismin içindeki denge koşullarını yer değiştirmeler cinsinden yazdı; Ders 08'deki Navier denklemleri.
- Hooke (1678): yükle uzamanın orantılı olduğunu gözledi (ut tensio, sic vis); Ders 07'deki bünye denkleminin özü.
- Saint-Venant (1855): dairesel olmayan kesitli çubukların burulmasını yarı ters yöntemle çözdü; Ders 14. Uzaktaki gerilmelerin yükün ayrıntısından bağımsızlaştığını söyleyen ilke de onun adını taşır (Ders 08).
- Airy (1862): dengeyi kendiliğinden sağlayan gerilme fonksiyonunu tanıttı; Ders 10–13'teki bütün düzlem çözümler bu fikre dayanır.
- Kirsch (1898): delikli levhadaki gerilme yığılmasını hesapladı; Şekil 1'in ve Ders 13'ün konusu.
- Prandtl (1903): burulma problemini gergin bir zarın biçimine benzetti; Ders 14'teki zar benzetimi.
Bu kaynakta Navier, Cauchy, Airy, Kirsch ve Prandtl'ın sonuçlarını adım adım türeteceğiz.
2. Temel kabuller
Her mühendislik teorisi gibi elastisite teorisi de gerçeği bazı kabullerle sadeleştirir. Bu kabulleri bilmek, sonucun ne zaman güvenilir olduğunu bilmek demektir. Bu kaynaktaki teori lineer elastisite teorisidir ve aşağıdaki kabullere dayanır.
| Kabul | Anlamı | Ne zaman bozulur? |
|---|---|---|
| Sürekli ortam | Malzeme boşluksuz dolu kabul edilir; “nokta” aslında çok sayıda tane ve kristal içeren, ama cisme göre çok küçük bir hacimdir. Bu sayede gerilme ve yer değiştirme sürekli fonksiyonlar olur. | Tane boyutu ölçeğinde, çatlak ucunun hemen yakınında, köpük ve kafes yapılarda. |
| Homojenlik | Malzeme özellikleri noktadan noktaya değişmez. | Kaynak ısı tesiri bölgesi, derecelendirilmiş malzemeler, kompozitin lif–matris ölçeği. |
| İzotropi | Malzeme özellikleri yöne bağlı değildir. (Anizotropiyi Ders 07'de ele alacağız.) | Ahşap, haddelenmiş sac, lifli kompozit, tek kristal. |
| Doğrusal elastiklik | Gerilme ile şekil değiştirme orantılıdır ve yük kalkınca cisim ilk biçimine döner. | Akma ötesi (plastik şekil değiştirme), betonun çatlaması, kauçuğun büyük uzamaları. |
| Çok küçük şekil değiştirme | Yer değiştirmelerin türevleri 1'e göre çok küçüktür; denge, cismin yüklenmemiş geometrisi üzerinde yazılabilir. | İnce elemanlarda büyük çökme, burkulma, yumuşak malzemeler. |
| Statik yükleme | Yükler yavaş uygulanır, ivmeler ihmal edilir. | Darbe, titreşim, dalga yayılımı, deprem. |
| Başlangıç gerilmesi yok | Yük yokken gerilme de yoktur. | Kaynak artık gerilmeleri, öngerme, temperlenmiş cam. |
| Sabit sıcaklık | Sıcaklık değişimi yoktur (ısıl etkiyi Ders 08'de ekleyeceğiz). | Güneşe maruz cephe elemanları, sıcak akışkan taşıyan borular. |
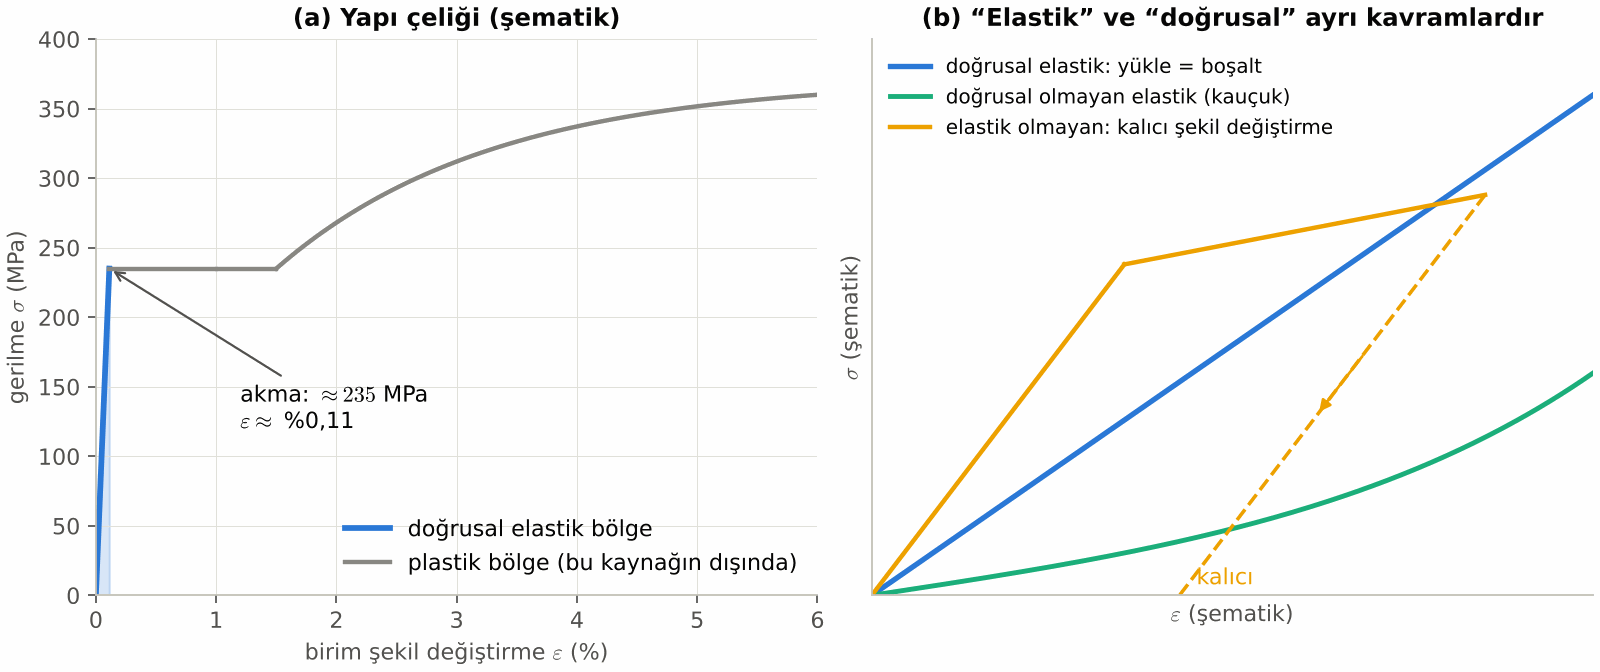
Kabullerin iki tanesi sık karıştırılır: elastik olmak ile doğrusal olmak aynı şey değildir (Şekil 2). Elastik bir malzeme yük kalkınca geri döner; ama kauçukta gerilme–şekil değiştirme ilişkisi doğru değil eğridir (doğrusal olmayan elastik). Çelik ise akmaya kadar hem doğrusal hem elastiktir; akmadan sonra yük kalkınca kalıcı bir şekil değiştirme kalır. Bu kaynak, Şekil 2a'daki mavi bölgeyi, yani yapı çeliğinde birim şekil değiştirmenin yaklaşık binde birden küçük olduğu bölgeyi inceler. Bu dar bölge, yapıların ve makinelerin kullanım yükleri altında çalıştığı bölgedir.
Kabuller ne kadar kısıtlayıcı?
Çelik bir kirişte en büyük birim şekil değiştirme kullanım yükünde çoğunlukla $10^{-3}$ mertebesinin altındadır; yani “çok küçük şekil değiştirme” kabulü fazlasıyla sağlanır. Homojenlik ve süreklilik, cismin boyutları tane boyutundan (çelikte onlarca mikrometre) çok büyük olduğu sürece geçerlidir. Bu yüzden lineer elastisite, yapısal ve mekanik tasarımın günlük aracıdır; sınırlarının dışına çıkıldığında (plastisite, büyük şekil değiştirme, kırılma mekaniği) ise üzerine kurulan daha genel teorilerin başlangıç noktasıdır.
3. Büyük resim: 15 bilinmeyen, 15 denklem
Ayrıntıya girmeden önce bütün dersin iskeletini görelim. Üç boyutlu bir cismin her noktasında bilinmeyenler şunlardır:
- yer değiştirme vektörünün 3 bileşeni: $u_1, u_2, u_3$;
- birim şekil değiştirme tansörünün 6 bağımsız bileşeni: $\varepsilon_{11}, \varepsilon_{22}, \varepsilon_{33}, \varepsilon_{12}, \varepsilon_{23}, \varepsilon_{13}$;
- gerilme tansörünün 6 bağımsız bileşeni: $\sigma_{11}, \sigma_{22}, \sigma_{33}, \sigma_{12}, \sigma_{23}, \sigma_{13}$.
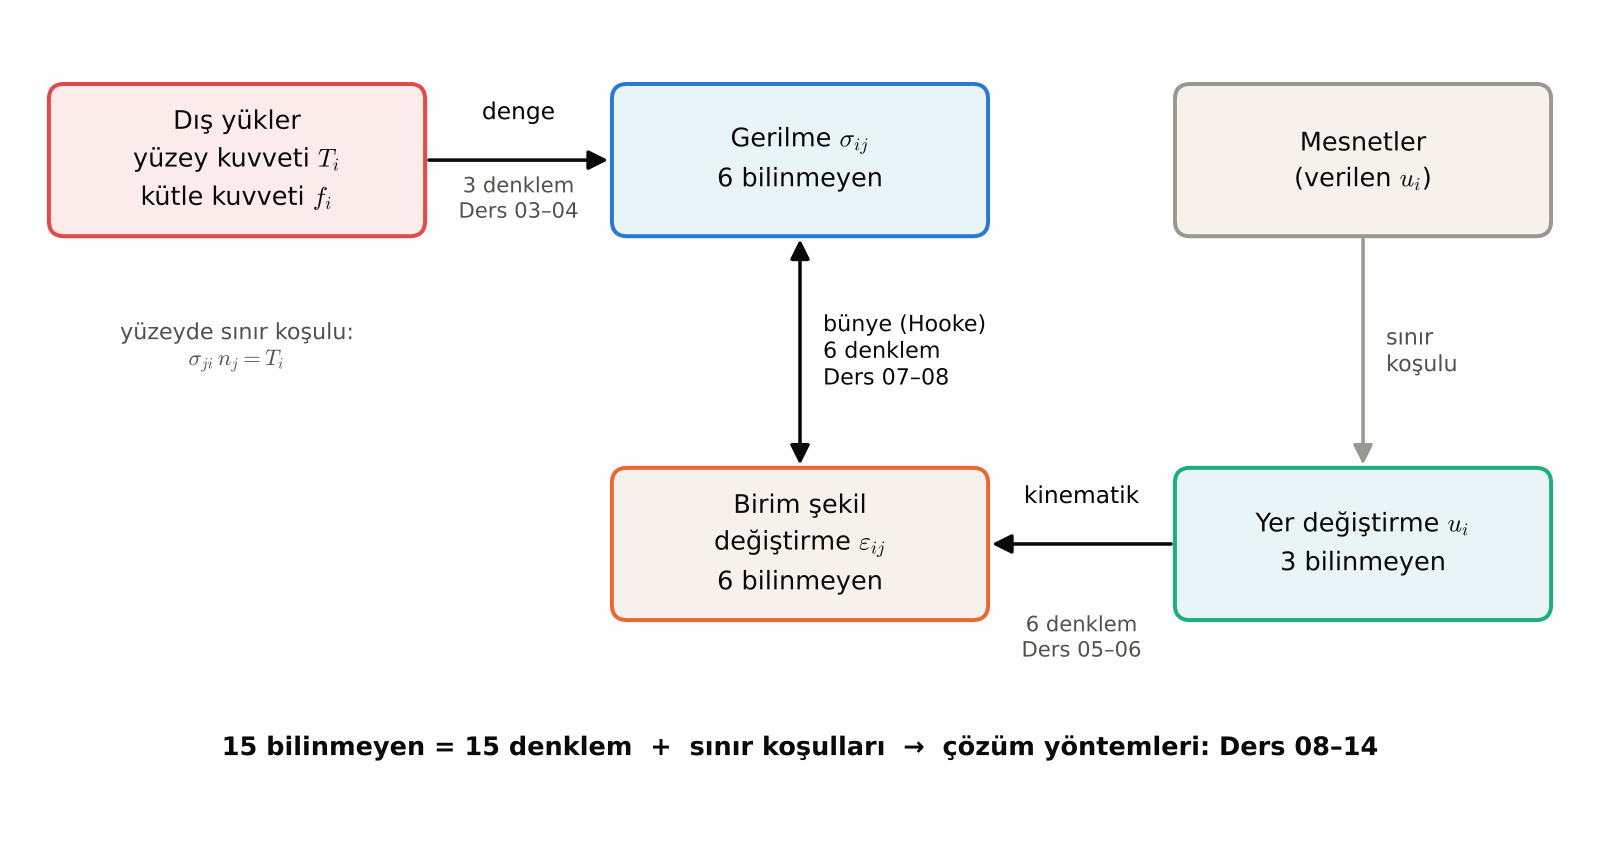
Toplam 15 bilinmeyen fonksiyon. Bunları bağlayan denklemler de üç gruptur ve sayıları tam olarak tutar:
| Grup | Fiziksel anlam | Denklem | Sayı | Ders |
|---|---|---|---|---|
| Denge | Her küçük parça kuvvet dengesinde | $\sigma_{ji,j}+f_i=0$ | 3 | 03–04 |
| Kinematik | Şekil değiştirme yer değiştirmeden türer | $\varepsilon_{ij}=\tfrac12(u_{i,j}+u_{j,i})$ | 6 | 05–06 |
| Bünye | Malzeme yasası (Hooke) | $\sigma_{ij}=\lambda\varepsilon_{kk}\delta_{ij}+2\mu\varepsilon_{ij}$ | 6 | 07–08 |
Bu denklemler cismin sınırında verilen koşullarla tamamlanır: bazı yüzeylerde yük (gerilme sınır koşulu), bazılarında yer değiştirme (mesnet koşulu) bilinir. Şekil 3 bu yapıyı bir yol haritası olarak gösteriyor; okların yanındaki ders numaraları her bağlantının nerede kurulduğunu söylüyor. Ders 08'den sonrası ise bu 15 denklemi gerçek problemler için çözmeye ayrılmıştır.
Tablodaki denklemlerde $\sigma_{ji,j}$, $u_{i,j}$, $\varepsilon_{kk}$, $\delta_{ij}$ gibi gösterimler şimdilik yabancı görünebilir. Bu dersin geri kalanı tam olarak bu dili öğretiyor. Ama önce aynı iskeleti hiç indis kullanmadan, tek boyutta görelim; böylece üç boyuttaki her denklemin neyin genellemesi olduğunu baştan bilmiş oluruz.
Çözümlü örnek 1Bir boyutlu “küçük elastisite problemi”: kendi ağırlığıyla asılı çubuk
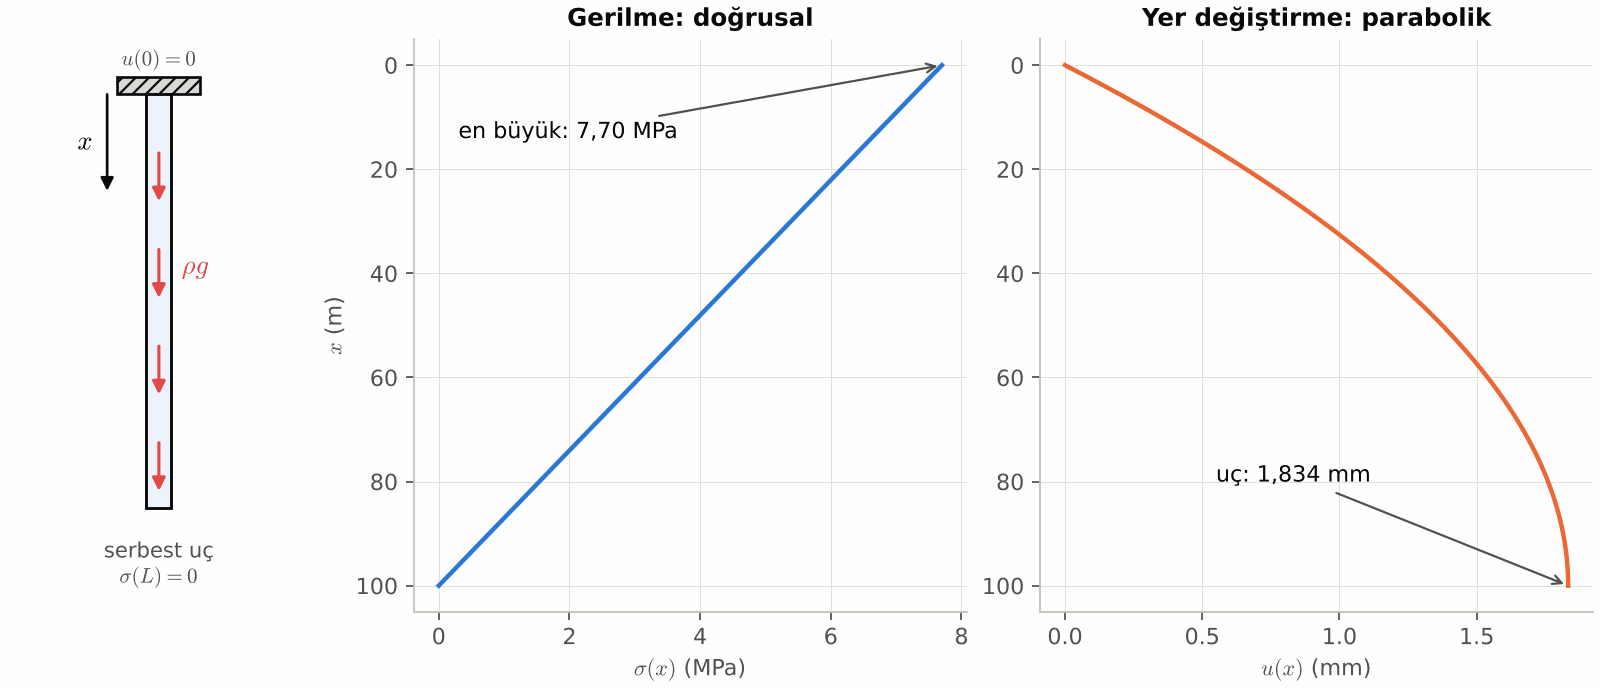
Uzunluğu $L=100$ m olan çelik bir çubuk üst ucundan asılmıştır ve yalnız kendi ağırlığını taşımaktadır (Şekil 4). Çeliğin yoğunluğu $\rho=7850$ kg/m³, elastisite modülü $E=210$ GPa, $g=9{,}81$ m/s². $x$ eksenini asılma noktasından aşağı doğru alalım. Çubuktaki gerilme dağılımını, en büyük gerilmeyi ve alt ucun yer değiştirmesini bulun.
Çözüm
1. Denge. $x$ ile $x+\dd x$ arasındaki ince dilimi ayıralım. Alt yüzde $(\sigma+\dd\sigma)A$ kuvveti aşağı, üst yüzde $\sigma A$ yukarı, dilimin ağırlığı $\rho g A\,\dd x$ aşağı etki eder. Düşey denge:
$$ \begin{gathered}(\sigma+\dd\sigma)A-\sigma A+\rho gA\,\dd x=0\\ \Longrightarrow\quad \frac{\dd\sigma}{\dd x}+\rho g=0.\end{gathered} $$Burada $\rho g$ birim hacme etkiyen kütle kuvvetidir; üç boyutta $f_i$ olarak yazacağız.
2. Kinematik. Birim şekil değiştirme, yer değiştirmenin konuma göre değişim hızıdır: $\varepsilon=\dd u/\dd x$.
3. Bünye. Hooke yasası: $\sigma=E\varepsilon$.
4. Sınır koşulları. Üst uç tutulu: $u(0)=0$. Alt uç serbest, yani alt yüzeye kuvvet etkimiyor: $\sigma(L)=0$.
Çözüm. Dengeyi integre edip $\sigma(L)=0$ koşulunu kullanırsak
$$ \sigma(x)=\rho g\,(L-x). $$Bünye ve kinematikten $\dd u/\dd x=\sigma/E$; integre edip $u(0)=0$ koşulunu kullanırsak
$$ \begin{gathered}u(x)=\frac{\rho g}{E}\left(Lx-\frac{x^2}{2}\right),\\ u(L)=\frac{\rho g L^2}{2E}.\end{gathered} $$Sayılar. En büyük gerilme asılma noktasındadır: $\sigma(0)=\rho gL$ $=7850\cdot9{,}81\cdot100=7{,}70$ MPa. Buradaki birim şekil değiştirme $\varepsilon=\sigma/E=3{,}667\times10^{-5}$'tir; “çok küçük şekil değiştirme” kabulü rahatça sağlanır. Alt ucun yer değiştirmesi $u(L)=1{,}834$ mm (Python betiğinin 5. bölümü).
Yorum. Problemi çözmek için dört bileşen gerekti: denge, kinematik, bünye ve sınır koşulları. Üç boyutta da tam olarak bu dört bileşen vardır; yalnızca her biri birden çok denklemden oluşur ve bilinmeyenler birbirine kısmi türevlerle bağlanır. Gerilme doğrusal, yer değiştirme parabolik değişir (Şekil 4): yer değiştirme gerilmenin integralidir.
Bir boyuttan üç boyuta geçerken ne değiştiğini yan yana görmek, ilerideki derslerin hangi soruya yanıt verdiğini anlamayı kolaylaştırır:
| Bileşen | Bir boyut | Üç boyut | Ne değişti? |
|---|---|---|---|
| Denge | $\dfrac{\dd\sigma}{\dd x}+f=0$ | $\sigma_{ji,j}+f_i=0$ | Gerilmenin 6 bileşeni 3 denkleme bağlanır; bir yönde denge, üç yüzün katkısını içerir. |
| Kinematik | $\varepsilon=\dfrac{\dd u}{\dd x}$ | $\varepsilon_{ij}=\tfrac12(u_{i,j}+u_{j,i})$ | Boy değişimlerinin yanında açı değişimleri (kayma) da vardır. |
| Bünye | $\sigma=E\varepsilon$ | $\sigma_{ij}=\lambda\varepsilon_{kk}\delta_{ij}+2\mu\varepsilon_{ij}$ | Bir yöndeki çekme öbür yönlerde daralma yaratır (Poisson etkisi). |
| Sınır koşulu | $u(0)=0$, $\sigma(L)=0$ | $S_u$'da $u_i$, $S_t$'de $\sigma_{ji}n_j$ verilir | Sınır bir nokta değil bir yüzeydir; yüzeyin yönü $n_j$ hesaba girer. |
| Çözüm | Doğrudan integrasyon | Kısmi diferansiyel denklem takımı | Kapalı çözüm yalnız uygun geometrilerde bulunur; Ders 08–14 bu yöntemleri anlatır. |
Tek boyutta kinematik ve denge denklemleri tek başına integre edilebildiği için çözüm kolaydı. Üç boyutta ise bilinmeyenler birbirine kenetlenmiştir: altı gerilme bileşenini üç denge denklemi tek başına belirleyemez (problem “statikçe belirsizdir”), bu yüzden şekil değiştirmeler ve malzeme yasası işin içine girmek zorundadır. Elastisite teorisinin bütün zorluğu ve güzelliği bu kenetlenmeden gelir.
4. Skaler, vektör, tansör
Fizikte büyüklükleri, onları tam olarak tanımlamak için kaç sayı ve kaç yön gerektiğine göre sınıflandırırız.
- Skaler tek bir sayıdır ve yönle ilgisi yoktur: sıcaklık, yoğunluk, enerji. Hangi eksen takımını seçersek seçelim değeri aynıdır.
- Vektör bir büyüklük ve bir yöndür: kuvvet, yer değiştirme, hız. Üç boyutta üç bileşenle yazılır: $\vect v=v_1\vect e_1+v_2\vect e_2+v_3\vect e_3$. Burada $\vect e_1,\vect e_2,\vect e_3$ eksen yönlerindeki birim vektörlerdir.
- İkinci mertebe tansör, iki yönün birlikte önemli olduğu büyüklüktür. Dokuz bileşeni vardır ve iki indisle yazılır: $T_{ij}$, $i,j=1,2,3$.
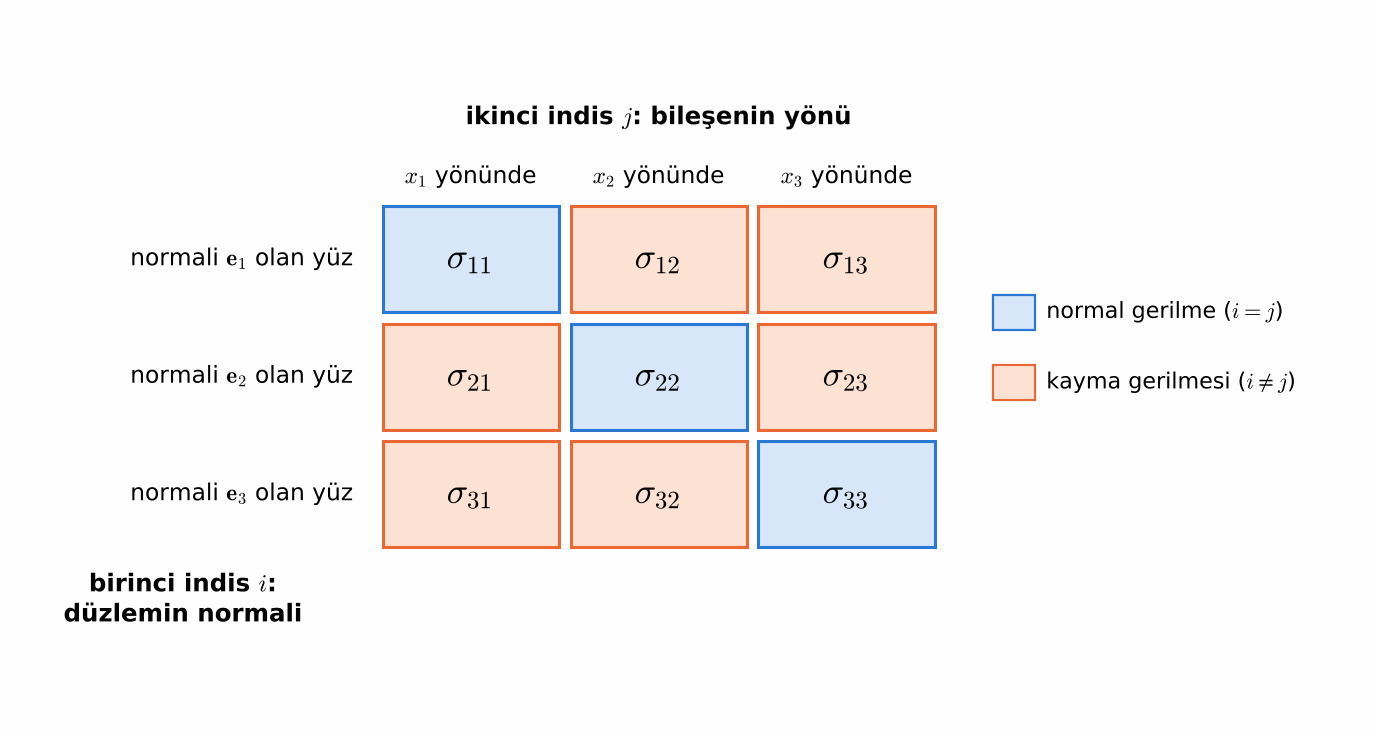
Gerilme neden bir vektörle anlatılamaz? Çünkü bir noktadaki iç kuvvet yoğunluğu, o noktadan geçirdiğimiz kesim düzleminin yönüne bağlıdır. Gergin bir halatı halat eksenine dik bir düzlemle kesersek kesim yüzeyinde büyük bir çekme gerilmesi görürüz; halat eksenine paralel bir düzlemle kesersek o yüzeyde hiç gerilme yoktur. Aynı noktada, aynı yük altında, iki farklı sonuç. Demek ki bir noktadaki gerilme durumunu tanımlamak için “hangi düzlem?” (bir yön) ve “o düzlemdeki kuvvet hangi yönde?” (ikinci yön) sorularının ikisine birden yanıt veren bir nesne gerekir. Bu nesne gerilme tansörü $\sigma_{ij}$'dir. Şekil 5, dokuz bileşenin nasıl dizildiğini gösteriyor: birinci indis düzlemin normalini, ikinci indis bileşenin yönünü belirtir. Bu uylaşımı Ders 03'te ayrıntılı kuracağız.
İkinci mertebe tansörü sezmenin başka bir yolu da onu bir vektörü başka bir vektöre dönüştüren doğrusal bir makine olarak düşünmektir. Ahşap gibi lifli bir malzemede ısı, liflere paralel yönde liflere dik yöne göre çok daha kolay iletilir. Bu yüzden sıcaklık $\Theta$'nın gradyanı $\nabla\Theta$ bir yöndeyken ısı akısı $\vect q$ başka bir yöne sapar: $\vect q=-[k]\,\nabla\Theta$; burada $[k]$, $3\times3$'lük bir iletkenlik tablosudur. Isıl iletkenlik tansörü $[k]$ “girdi” vektörünü (gradyan) alıp “çıktı” vektörünü (akı) üretir. Gerilme tansörü de aynı işi yapar: bir düzlemin birim normalini alır, o düzleme etkiyen kuvvet yoğunluğunu verir (Ders 03'te $T_i^{(n)}=\sigma_{ji}n_j$). Eylemsizlik tansörü açısal hızı alıp açısal momentumu verir. Ortak nokta, girdi ile çıktının genellikle aynı yönde olmamasıdır; aynı yönde kaldıkları özel doğrultulara asal doğrultular diyeceğiz (Ders 02 ve 04).
Genel olarak $n$. mertebe bir tansörün $n$ indisi ve üç boyutta $3^n$ bileşeni vardır. Skaler sıfırıncı mertebe (1 bileşen), vektör birinci mertebe (3 bileşen), gerilme ikinci mertebe (9 bileşen) tansördür. Ders 07'de göreceğimiz elastik katsayılar tansörü $C_{ijkl}$ dördüncü mertebedir ve $3^4=81$ bileşeni vardır. Bir büyüklüğün tansör olması için yalnız indisli yazılması yetmez; eksen takımı döndürüldüğünde bileşenlerinin belirli bir kurala göre değişmesi gerekir. Bu kuralı Ders 02'de kuracağız.
“Tansör” mü, “tensör” mü?
Türkçe kaynaklarda iki yazım da kullanılır. Bu kaynakta İTÜ ders planında ve Tameroğlu'nun kitabında olduğu gibi tansör yazıyoruz (İngilizcesi tensor).
5. İndis notasyonu ve toplama kuralı
Elastisite denklemleri açık yazıldığında çok uzundur. Örneğin üç denge denkleminden yalnız birincisi şöyledir:
$$ \pd{\sigma_{11}}{x_1}+\pd{\sigma_{21}}{x_2}+\pd{\sigma_{31}}{x_3}+f_1=0. $$İkinci ve üçüncü denklemler aynı kalıptadır; yalnız ikinci indis 2 ve 3 olur. Bu tekrarı ortadan kaldırmak için indis notasyonunu (index notation) kullanırız. Koordinatları $x,y,z$ yerine $x_1,x_2,x_3$, birim vektörleri $\vect e_1,\vect e_2,\vect e_3$ olarak adlandırır, bir vektörü bileşenleriyle $v_i$ diye yazarız; $i$ indisi 1, 2 ya da 3 değerini alır.
Toplama kuralı
Einstein'ın önerdiği toplama kuralı (summation convention) tek bir cümledir:
Toplama kuralı
Bir terimde iki kez tekrarlanan indis, 1'den 3'e kadar bütün değerleri üzerinden toplanır; toplama işareti yazılmaz.
$$ \begin{aligned}a_ib_i &\equiv \sum_{i=1}^{3}a_ib_i\\ &= a_1b_1+a_2b_2+a_3b_3.\end{aligned} $$Bu kuralla iki vektörün iç çarpımı $\vect a\cdot\vect b=a_ib_i$, bir matrisin izi $\tr A=A_{ii}=A_{11}+A_{22}+A_{33}$, bir vektörün boyunun karesi $|\vect v|^2=v_iv_i$ olur. Yukarıdaki üç denge denklemi ise tek satırda yazılır:
$$ \sigma_{ji,j}+f_i=0. $$(Virgülden sonraki $j$, $x_j$'ye göre türev demektir; bölüm 8'de açıklayacağız.)
Serbest indis ve tekrarlanan (kukla) indis
- Tekrarlanan (kukla) indis (dummy index): bir terimde iki kez geçer ve üzerinden toplanır. Adının önemi yoktur; $a_ib_i=a_kb_k=a_mb_m$. İntegraldeki integrasyon değişkenine benzer.
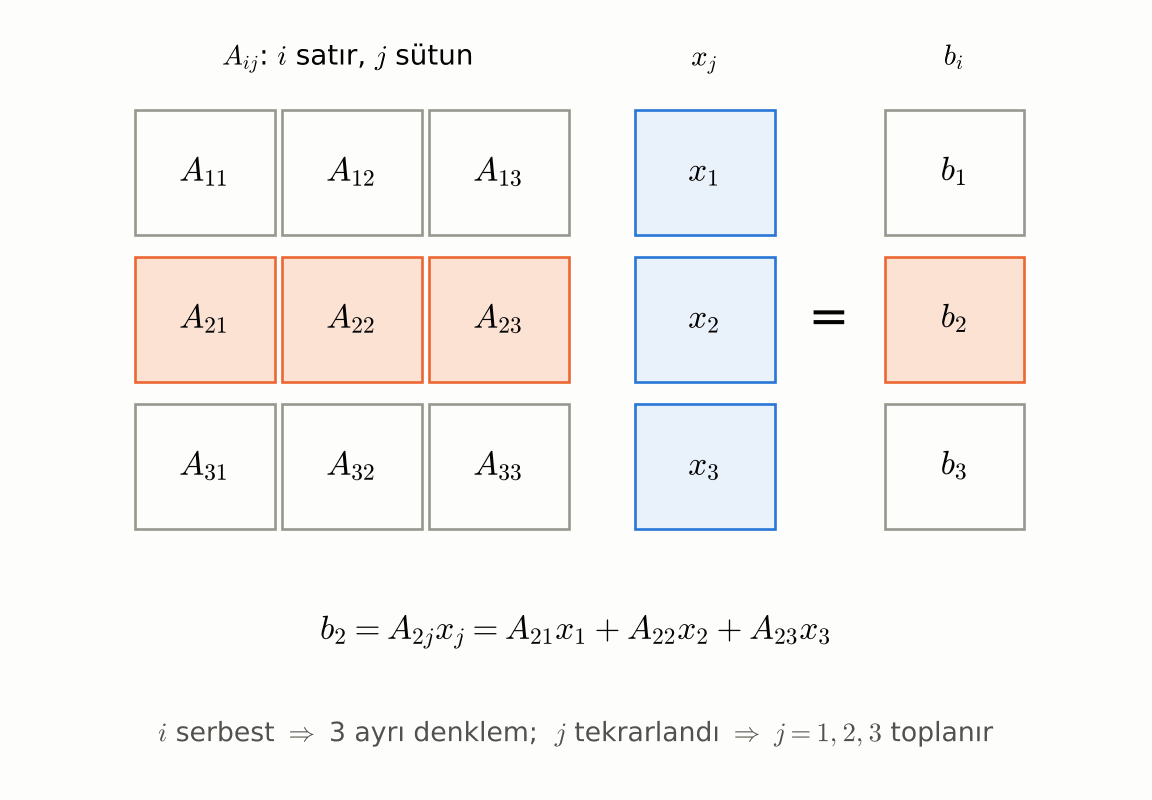
- Serbest indis (free index): bir terimde yalnız bir kez geçer. Toplama yapılmaz; bunun yerine denklem, serbest indisin her değeri için ayrı ayrı yazılmış sayılır. $A_{ij}x_j=b_i$ ifadesinde $i$ serbesttir, dolayısıyla bu tek satır üç denklemdir; $j$ tekrarlanır, dolayısıyla her denklem üç terimli bir toplamdır (Şekil 6).
Kurallar
- Bir terimde aynı indis en fazla iki kez geçebilir. $a_ib_ic_i$ anlamsızdır.
- Bir eşitliğin (ya da toplamın) her teriminde serbest indisler aynı olmalıdır. $a_i=b_j$ ya da $a_i+b_j$ anlamsızdır; $a_i+b_i=c_i$ geçerlidir.
- Serbest indis sayısı sonucun mertebesini verir: hiç serbest indis yoksa skaler, bir tane varsa vektör, iki tane varsa ikinci mertebe tansör.
- Kukla indis yeniden adlandırılırken aynı terimdeki başka bir indisle çakıştırılmamalıdır.
Matris işlemleriyle karşılıkları aşağıdaki tabloda. İndis notasyonunun gücü, sıranın kendiliğinden doğru kalmasıdır: $A_{ji}b_j$ yazdığımızda transpozla çarptığımızı ayrıca hatırlamamız gerekmez.
| İndis | Matris / vektör | Sonuç |
|---|---|---|
| $a_ib_i$ | $\vect a\cdot\vect b=\{a\}^T\{b\}$ | skaler |
| $A_{ij}b_j$ | $[A]\{b\}$ | vektör |
| $A_{ji}b_j$ | $[A]^T\{b\}$ | vektör |
| $A_{ik}B_{kj}$ | $[A][B]$ | 2. mertebe |
| $A_{ik}B_{jk}$ | $[A][B]^T$ | 2. mertebe |
| $A_{ii}$ | $\tr[A]$ (iz) | skaler |
| $A_{ij}B_{ij}$ | $A:B$ (bütün bileşenlerin çarpımlarının toplamı) | skaler |
| $a_ib_j$ | $\{a\}\{b\}^T$ (dış çarpım) | 2. mertebe |
Çözümlü örnek 2İndisli ifadeleri açmak ve hesaplamak
$\vect a=(1,2,3)$, $\vect b=(4,-1,2)$ ve
$$ [A]=\begin{bmatrix}2&0&1\\1&3&-1\\0&2&4\end{bmatrix} $$veriliyor. (a) $a_ib_i$, (b) $A_{ii}$, (c) $c_i=A_{ij}b_j$, (d) $a_iA_{ij}b_j$ değerlerini bulun. (e) $\sigma_{ji,j}+f_i=0$ denkleminin $i=2$ için açık biçimini yazın.
Çözüm
(a) $a_ib_i=1\cdot4+2\cdot(-1)+3\cdot2=8$.
(b) $A_{ii}=A_{11}+A_{22}+A_{33}$ $=2+3+4=9$.
(c) $i$ serbest, $j$ toplanır. $c_1=A_{1j}b_j$ $=2\cdot4+0\cdot(-1)+1\cdot2=10$; $c_2=1\cdot4+3\cdot(-1)+(-1)\cdot2=-1$; $c_3=0\cdot4+2\cdot(-1)+4\cdot2=6$. Yani $\vect c=(10,-1,6)$.
(d) Serbest indis yok, sonuç skaler: $a_iA_{ij}b_j=a_ic_i$ $=1\cdot10+2\cdot(-1)+3\cdot6=26$. Burada iki kukla indis ($i$ ve $j$) vardır, yani dokuz terimli bir toplamdır.
(e) $i=2$ koyup $j$ üzerinden toplarsak
$$ \pd{\sigma_{12}}{x_1}+\pd{\sigma_{22}}{x_2}+\pd{\sigma_{32}}{x_3}+f_2=0. $$Bütün sayılar Python betiğinin 1. bölümünde np.einsum ile yeniden hesaplanmıştır.
İndisten açık yazıma: bir denklem kaç denklemdir?
İndisli bir denklemi okurken iki soru sorun: Serbest indisler hangileri? (denklem sayısını verir) ve tekrarlanan indisler hangileri? (her denklemdeki toplamı verir). Örneğin bölüm 3'teki bünye denklemi
$$ \sigma_{ij}=\lambda\,\varepsilon_{kk}\,\delta_{ij}+2\mu\,\varepsilon_{ij} $$iki serbest indise ($i,j$) sahiptir, dolayısıyla $3\times3=9$ denklemdir; ama $\sigma_{ij}$ ve $\varepsilon_{ij}$ simetrik olduğu için yalnız 6'sı birbirinden farklıdır. $k$ tekrarlanır: $\varepsilon_{kk}=\varepsilon_{11}+\varepsilon_{22}+\varepsilon_{33}$. $\delta_{ij}$ (bir sonraki bölüm) $i=j$ iken 1, aksi hâlde 0'dır. Böylece $(i,j)=(1,1)$ ve $(1,2)$ için
$$ \begin{gathered}\sigma_{11}=\lambda(\varepsilon_{11}+\varepsilon_{22}+\varepsilon_{33})+2\mu\varepsilon_{11},\\ \sigma_{12}=2\mu\,\varepsilon_{12}\end{gathered} $$elde edilir. Tek satırlık indisli ifade, açık yazımda altı ayrı formül demektir. Ters yöndeki iş, yani açık yazılmış bir denklem takımını indisle yazmak da aynı mantıkla yapılır: önce tekrar eden kalıbı bulun, değişen alt indisleri harfle değiştirin, toplananları tekrar eden indis yapın.
Kukla indisi yeniden adlandırmak bir ispat aracıdır
Kukla indisin adı keyfî olduğu için bazen bir terimde adları değiş tokuş etmek ispatı bitirir. Örneğin $W_{ij}=-W_{ji}$ antisimetrik ve $S_{ij}=S_{ji}$ simetrik olsun. $P=W_{ij}S_{ij}$ toplamında $i$ ile $j$'nin adlarını değiştirelim: $P=W_{ji}S_{ji}=(-W_{ij})(S_{ij})=-P$. Bir sayı kendi negatifine eşitse sıfırdır: $W_{ij}S_{ij}=0$. Bu küçük sonuç ileride çok kez karşımıza çıkacak (ör. Ders 07'de şekil değiştirme enerjisinde dönme kısmının hiçbir katkı vermemesi).
6. Kronecker deltası
Kronecker deltası
$$ \begin{gathered}\delta_{ij}=\begin{cases}1, & i=j\\ 0, & i\neq j\end{cases} \\ \Longleftrightarrow\qquad [\delta]=\begin{bmatrix}1&0&0\\0&1&0\\0&0&1\end{bmatrix}.\end{gathered} $$Kronecker deltası birim matrisin indisli adıdır. Birim vektörlerin iç çarpımı tam olarak budur: $\vect e_i\cdot\vect e_j=\delta_{ij}$. Hesaplarda en çok kullanılan özelliği indis değiştirme (substitution) özelliğidir:
$$ \begin{gathered}\delta_{ij}a_j=a_i,\qquad \delta_{ij}A_{jk}=A_{ik},\\ \delta_{ij}\delta_{jk}=\delta_{ik}.\end{gathered} $$Neden? $\delta_{ij}a_j=\delta_{i1}a_1+\delta_{i2}a_2+\delta_{i3}a_3$ toplamında yalnız $j=i$ olan terim sıfırdan farklıdır ve o terim $a_i$'dir. Kısacası: $\delta$ ile çarpmak, tekrarlanan indisi öbür indisle değiştirmek demektir. Sayısal bir kontrol: $\vect a=(1,2,3)$ ise $\delta_{2j}a_j=0\cdot1+1\cdot2+0\cdot3=2=a_2$. Uzun bir indisli ifadede $\delta$ gördüğünüzde onu hemen “yok edin”: içinde geçen indislerden birini her yerde öbürüyle değiştirip $\delta$'yı silin. Bu, ileride Hooke yasası ve Navier denklemleri türetilirken en sık yapacağımız işlem olacak.
Akılda tutulması gereken iki sonuç daha:
$$ \begin{gathered}\delta_{ii}=\delta_{11}+\delta_{22}+\delta_{33}=3,\\ \pd{x_i}{x_j}=\delta_{ij}.\end{gathered} $$İkincisi, koordinatların birbirinden bağımsız olmasının ifadesidir: $x_1$'in $x_1$'e göre türevi 1, $x_2$'ye göre türevi 0'dır. $\delta_{ii}$'nin 1 değil 3 olduğuna dikkat edin; tekrarlanan indis toplama demektir.
Kronecker deltası Hooke yasasında
İzotropik Hooke yasası $\sigma_{ij}=\lambda\varepsilon_{kk}\delta_{ij}+2\mu\varepsilon_{ij}$ biçimindedir. $\delta_{ij}$ burada “bu terim yalnız normal gerilmelere ($i=j$) eklenir” demektir: birim hacim değişimi $\varepsilon_{kk}$ üç normal gerilmeyi eşit artırır, kayma gerilmelerini etkilemez. Bu yasayı Ders 07'de türeteceğiz.
7. Permütasyon sembolü ve e–δ özdeşliği
Permütasyon (Levi-Civita) sembolü
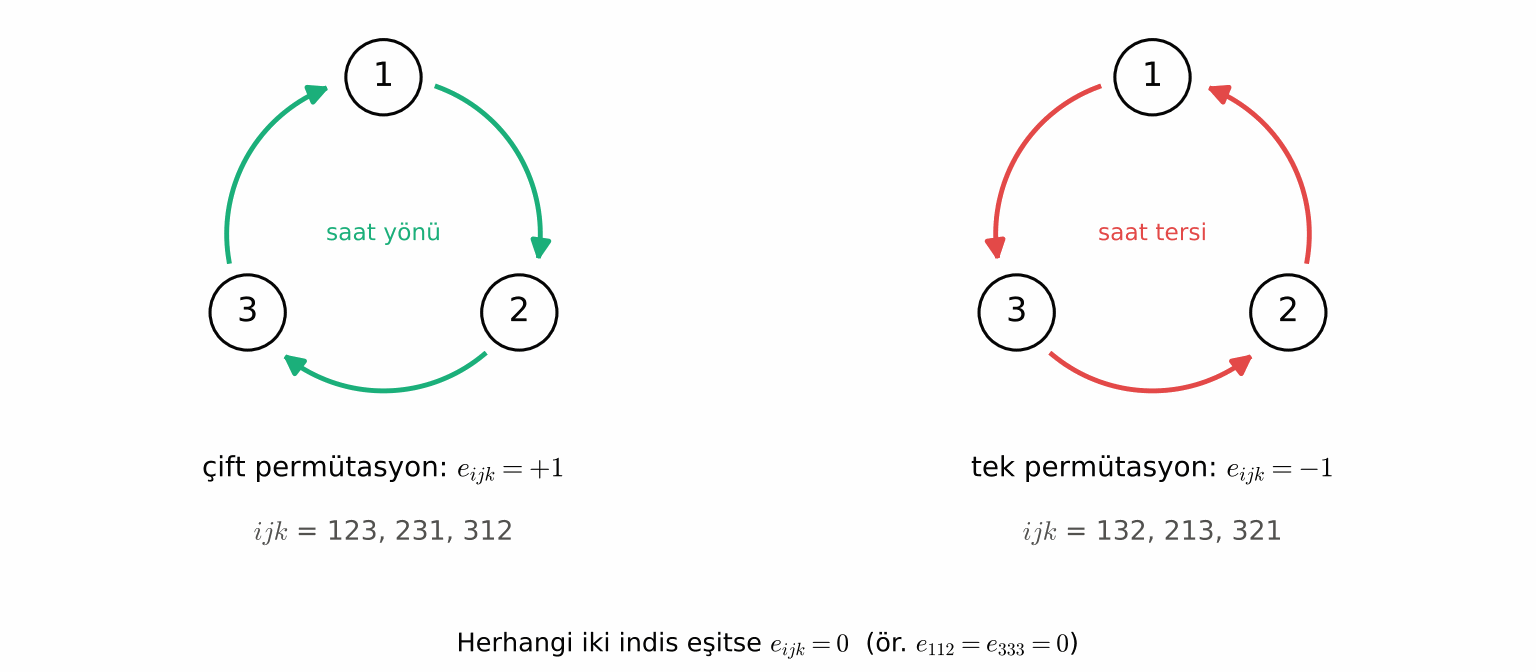
$$ e_{ijk}=\begin{cases}+1, & ijk=123,\ 231,\ 312\\ -1, & ijk=132,\ 213,\ 321\\ \ \ 0, & \text{iki indis eşitse.}\end{cases} $$Birinci satırdakiler çift, ikinci satırdakiler tek permütasyonlardır.
27 bileşenden yalnız altısı sıfırdan farklıdır. Hatırlamanın kolay yolu Şekil 7'deki döngüdür: 1→2→3→1 yönünde okunan sıralamalar $+1$, ters yönde okunanlar $-1$'dir. Sembol, iki indisi yer değiştirince işaret değiştirir ($e_{ijk}=-e_{jik}$); indisleri döngüsel kaydırınca değişmez ($e_{ijk}=e_{jki}=e_{kij}$). (Şekil değiştirme tansörü $\varepsilon_{ij}$ ile karışmasın diye permütasyon sembolünü bu kaynakta $e_{ijk}$ ile gösteriyoruz.)
Vektörel çarpım ve determinant
Permütasyon sembolünün varlık nedeni vektörel çarpım ve determinanttır:
$$ \begin{gathered}(\vect a\times\vect b)_i=e_{ijk}a_jb_k,\\ \det[A]=e_{ijk}A_{1i}A_{2j}A_{3k}.\end{gathered} $$Örneğin $i=1$ için $e_{1jk}a_jb_k$ toplamında yalnız $(j,k)=(2,3)$ ve $(3,2)$ terimleri kalır: $e_{123}a_2b_3+e_{132}a_3b_2=a_2b_3-a_3b_2$. Bu, vektörel çarpımın tanıdık birinci bileşenidir. Üç vektörün karma çarpımı $\vect a\cdot(\vect b\times\vect c)=e_{ijk}a_ib_jc_k$ ise bu üç vektörün kenar olduğu paralelyüzün işaretli hacmidir (mutlak değeri hacimdir).
e–δ özdeşliği
İki permütasyon sembolünün bir indis üzerinden çarpımı, Kronecker deltalarıyla yazılabilir. İndis notasyonundaki ispatların çoğunun anahtarı bu özdeşliktir:
$$ e_{ijk}\,e_{imn}=\delta_{jm}\delta_{kn}-\delta_{jn}\delta_{km}. $$Türetme e–δ özdeşliğinin ispatıgöster
Sol taraf, sabit $j,k,m,n$ için $i$ üzerinden bir toplamdır. Durumları ayıralım.
- $j=k$ ise $e_{ijk}=0$ olduğundan sol taraf sıfırdır. Sağ taraf da sıfırdır: $\delta_{jm}\delta_{jn}-\delta_{jn}\delta_{jm}=0$. Aynı şey $m=n$ için de geçerlidir.
- $j\neq k$ ise $e_{ijk}$'nin sıfırdan farklı olabilmesi için $i$, $j$ ve $k$'den farklı tek değeri almalıdır. Aynı $i$ için $e_{imn}$'nin sıfırdan farklı olabilmesi için $\{m,n\}$ kümesi $\{j,k\}$ kümesiyle aynı olmalıdır. İki olasılık vardır:
- $m=j$, $n=k$: iki sembol aynıdır, çarpım $(\pm1)^2=+1$. Sağ taraf: $\delta_{jj}\delta_{kk}-\delta_{jk}\delta_{kj}=1-0=+1$ (burada toplama yok, sabit değerler).
- $m=k$, $n=j$: iki sembol, iki indisin yerinin değiştirilmesiyle birbirine dönüşür; işaretleri zıttır, çarpım $-1$. Sağ taraf: $0-1=-1$.
- Başka her durumda, yani $\{m,n\}\neq\{j,k\}$ ise, sol taraf sıfırdır; sağdaki iki çarpımın her birinde de en az bir $\delta$ sıfır olduğu için sağ taraf da sıfırdır.
Bütün durumlarda iki taraf eşittir. Python betiğinin 2. bölümü bu eşitliği 81 bileşenin hepsinde tek tek denetler.
Özdeşlikte bir kez daha daraltma yaparsak ($m=j$ koyarak) iki kullanışlı sonuç çıkar:
$$ \begin{aligned}e_{ijk}e_{ijn}&=\delta_{jj}\delta_{kn}-\delta_{jn}\delta_{kj}\\ &=3\delta_{kn}-\delta_{kn}=2\delta_{kn},\\ e_{ijk}e_{ijk}&=2\delta_{kk}=6.\end{aligned} $$Determinantın genel biçimi
Determinant formülündeki satır numaraları $1,2,3$ yerine keyfî $p,q,r$ yazılırsa şu bağıntı elde edilir:
$$ e_{ijk}\,A_{pi}A_{qj}A_{rk}=e_{pqr}\,\det[A]. $$Neden doğru olduğunu iki adımda görelim. (i) Sol taraf $p,q,r$'ye göre antisimetriktir: $p$ ile $q$'nun yerini değiştirelim, sonra kukla indislerin adlarını $i\leftrightarrow j$ değiştirelim: $e_{ijk}A_{qi}A_{pj}A_{rk}$ $=e_{jik}A_{qj}A_{pi}A_{rk}$ $=-e_{ijk}A_{pi}A_{qj}A_{rk}$. Aynısı her indis çifti için geçerlidir; dolayısıyla iki indis eşitse sol taraf sıfırdır ve sol taraf $e_{pqr}$ ile orantılıdır. (ii) Orantı katsayısını $pqr=123$ alarak buluruz: o zaman sol taraf tanım gereği $\det[A]$'dır.
Bu bağıntı Ders 05'te şekil değiştirme gradyanının determinantının hacim oranı olduğunu ($J=\dd v/\dd V$) göstermek için kullanılacak. Ayrıca iki tanıdık sonucu hemen verir: iki satırı aynı olan matrisin determinantı sıfırdır (çünkü $e_{ppr}=0$) ve çarpımın determinantı determinantların çarpımıdır. İkincisini gösterelim; $[C]=[A][B]$ ise $C_{1i}=A_{1p}B_{pi}$ vb. olduğundan
$$ \begin{aligned}\det[C]&=e_{ijk}\,A_{1p}B_{pi}\,A_{2q}B_{qj}\,A_{3r}B_{rk}\\ &=A_{1p}A_{2q}A_{3r}\,\big(e_{ijk}B_{pi}B_{qj}B_{rk}\big)\\ &=A_{1p}A_{2q}A_{3r}\,e_{pqr}\det[B]\\ &=\det[A]\det[B].\end{aligned} $$δ ve e neden “özel”?
Eksen takımını nasıl döndürürsek döndürelim, $\delta_{ij}$'nin bileşenleri yine birim matris, $e_{ijk}$'nin bileşenleri yine yukarıdaki $0,\pm1$ tablosu olarak kalır. Bileşenleri hiçbir dönmeyle değişmeyen bu tür nesnelere izotropik tansör denir. Ders 02'de bunu ispatlayacağız; Ders 07'de ise izotropik bir malzemenin Hooke yasasının neden yalnız iki sabitle ($\lambda$, $\mu$) yazılabildiğini tam olarak bu özellik açıklayacak.
Çözümlü örnek 3Üçlü vektörel çarpım özdeşliği
İndis notasyonuyla $\vect a\times(\vect b\times\vect c)=\vect b\,(\vect a\cdot\vect c)-\vect c\,(\vect a\cdot\vect b)$ olduğunu gösterin.
Çözüm
Sol tarafın $i$. bileşenini yazalım. Önce parantez içindeki vektörel çarpımı $\vect d=\vect b\times\vect c$ ile gösterirsek $d_k=e_{kmn}b_mc_n$ olur. O hâlde
$$ \begin{aligned}{[\vect a\times\vect d]_i}&=e_{ijk}\,a_j\,d_k\\ &=e_{ijk}\,e_{kmn}\,a_j\,b_m\,c_n.\end{aligned} $$Her iki sembolde kukla indisi başa almak için döngüsel kaydırma yapalım: $e_{ijk}=e_{kij}$. Böylece e–δ özdeşliği doğrudan uygulanır:
$$ e_{kij}\,e_{kmn}=\delta_{im}\delta_{jn}-\delta_{in}\delta_{jm}. $$Yerine koyup indis değiştirme özelliğini kullanalım:
$$ \begin{aligned} {[\vect a\times(\vect b\times\vect c)]_i}\\ &=(\delta_{im}\delta_{jn}-\delta_{in}\delta_{jm})\,a_j b_m c_n\\ &= b_i\,(a_jc_j)-c_i\,(a_jb_j). \end{aligned} $$Bu, $\vect b(\vect a\cdot\vect c)-\vect c(\vect a\cdot\vect b)$ vektörünün $i$. bileşenidir. ∎ Yöntemin sırası hep aynıdır: sembolleri yaz → döngüsel kaydırmayla ortak indisi başa al → e–δ özdeşliğini uygula → δ'ları indis değiştirmeyle yok et.
8. Türevler: virgül notasyonu, gradyan, diverjans, rotasyonel
Elastisitede bütün büyüklükler konuma bağlı alanlardır ve denklemler kısmi türev içerir. İndis notasyonunda türev, virgülden sonra yazılan indisle gösterilir:
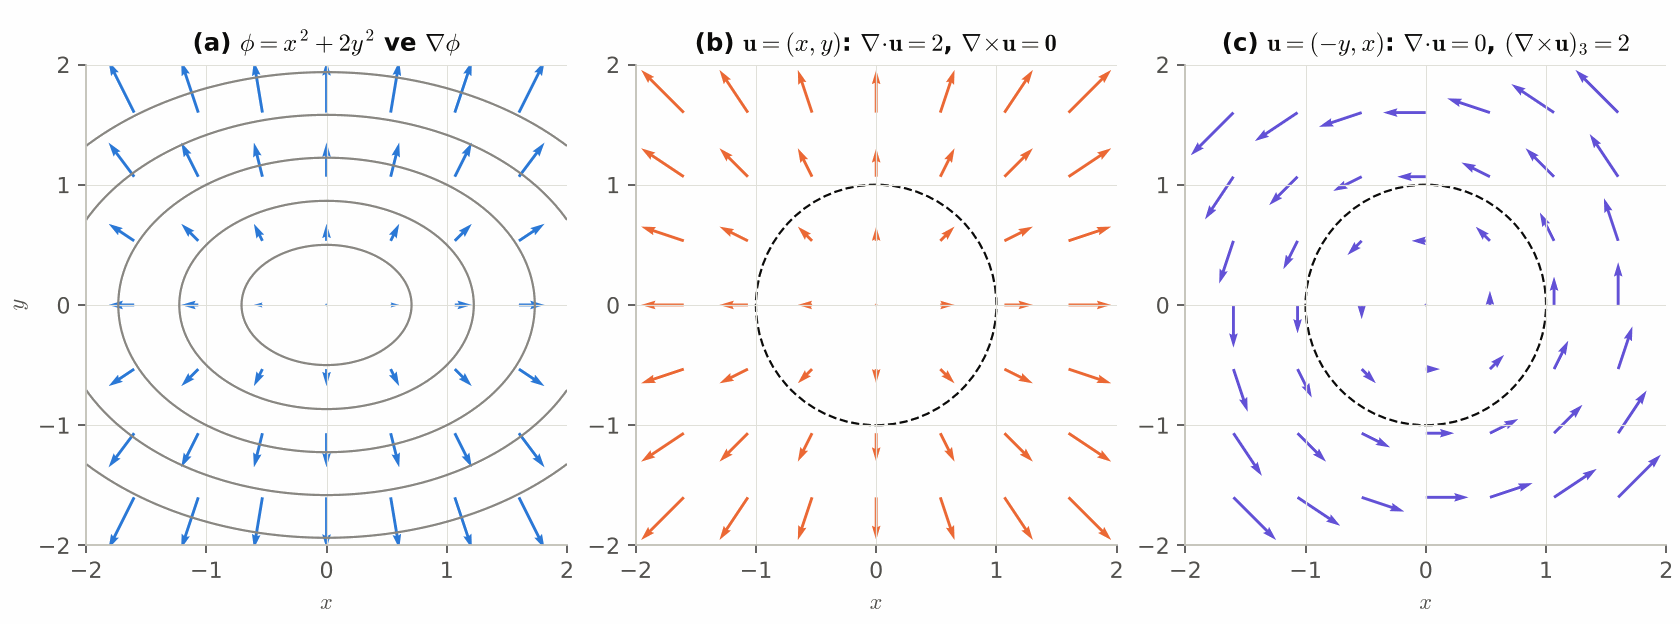
$$ \begin{gathered}\phi_{,i}=\pd{\phi}{x_i},\qquad u_{i,j}=\pd{u_i}{x_j},\\ \sigma_{ij,k}=\pd{\sigma_{ij}}{x_k},\qquad u_{i,jk}=\frac{\partial^2u_i}{\partial x_j\,\partial x_k}.\end{gathered} $$Virgülden sonraki indis de aynı kurallara uyar: tekrarlanırsa toplanır, tek geçerse serbesttir. Vektör analizinin dört temel işlemi böylece kısacık yazılır (Şekil 8):
| İşlem | Vektör gösterimi | İndis | Sonuç |
|---|---|---|---|
| gradyan | $\nabla\phi$ | $\phi_{,i}$ | vektör |
| vektörün gradyanı | $\nabla\vect u$ | $u_{i,j}$ | 2. mertebe |
| diverjans | $\nabla\cdot\vect u$ | $u_{i,i}$ | skaler |
| tansörün diverjansı | $\nabla\cdot\tens\sigma$ | $\sigma_{ji,j}$ | vektör |
| rotasyonel | $\nabla\times\vect u$ | $e_{ijk}u_{k,j}$ | vektör |
| Laplace | $\nabla^2\phi$ | $\phi_{,ii}$ | skaler |
| vektörün Laplace'ı | $\nabla^2\vect u$ | $u_{i,jj}$ | vektör |
Virgüllü bir ifade nasıl okunur?
Yeni başlayanların en çok takıldığı yer, virgüllü ve tekrarlanan indisli bir ifadeyi gözünde canlandırmaktır. Denge denklemindeki $\sigma_{ji,j}$'yi adım adım okuyalım. Önce serbest indisi seçeriz: $i=1$ (birinci denklem). Sonra tekrarlanan $j$'yi $1,2,3$ yapıp üç terim yazar ve toplarız: virgülden önceki $j$ gerilmenin birinci indisine, virgülden sonraki $j$ türevin değişkenine gider. Yani $\sigma_{11,1}+\sigma_{21,2}+\sigma_{31,3}$, açık yazımla $\partial\sigma_{11}/\partial x_1+\partial\sigma_{21}/\partial x_2+\partial\sigma_{31}/\partial x_3$. Fiziksel olarak bu, $x_1$ yönündeki kuvvet bileşenlerinin üç farklı yüzdeki değişim hızlarının toplamıdır; Ders 04'te küçük bir küp üzerinde tam olarak bu toplamı göreceğiz. Bir ifadeyi her okuduğunuzda aynı üç adımı izleyin: serbest indisi sabitleyin, tekrarlananı açın, virgülden sonrakini türev değişkeni olarak yazın.
Sık kullanılan iki türev ve bir kural
Koordinatın türevi. $x_{i,j}=\delta_{ij}$ ve dolayısıyla $x_{i,i}=3$ (konum vektörünün diverjansı).
Uzaklığın türevi. Orijinden uzaklık $r=\sqrt{x_kx_k}$ olsun. $r^2=x_kx_k$ ifadesinin $x_i$'ye göre türevini alırsak $2r\,r_{,i}=2x_k\delta_{ki}=2x_i$, yani
$$ r_{,i}=\frac{x_i}{r}. $$Bu, $\nabla r$'nin konum doğrultusundaki birim vektör olduğunu söyler ($r_{,i}r_{,i}=1$).
Simetrik × antisimetrik = 0. $S_{jk}=S_{kj}$ simetrik ise $e_{ijk}S_{jk}=0$'dır: toplamda $(j,k)$ ve $(k,j)$ terimleri eşit büyüklükte, zıt işaretlidir. Kısmi türevlerin sırası değişebildiği için ($\phi_{,jk}=\phi_{,kj}$) bu kural hemen iki klasik özdeşliği verir:
$$ \begin{gathered}\nabla\times\nabla\phi=e_{ijk}\phi_{,kj}=0,\\ \nabla\cdot(\nabla\times\vect u)=e_{ijk}u_{k,ji}=0.\end{gathered} $$Çarpım kuralı ve yön türevi
Türev alma kuralları indis notasyonunda da aynıdır; yalnız her türevin indisini doğru yere taşımak gerekir. Örneğin
$$ \begin{aligned}(x_ix_j)_{,k}&=x_{i,k}\,x_j+x_i\,x_{j,k}\\ &=\delta_{ik}x_j+x_i\delta_{jk},\\ (A_{ij}x_j)_{,i}&=A_{ij}\delta_{ji}=A_{ii}\end{aligned} $$(ikincisinde $A_{ij}$ sabittir). Birim vektörü $\vect n$ olan bir doğrultu boyunca bir skaler alanın değişim hızı, yön türevi, gradyanın o doğrultudaki izdüşümüdür:
$$ \frac{\dd\phi}{\dd s}=\phi_{,i}\,n_i=\nabla\phi\cdot\vect n. $$Bu ifade, sınır koşullarında “yüzeyin normali doğrultusundaki türev” olarak sık sık karşımıza çıkacak. Şekil 8a'da gradyan oklarının eş değer eğrilerine dik olması da buradan anlaşılır: eş değer eğrisine teğet doğrultuda $\phi$ değişmez, yani $\phi_{,i}t_i=0$; gradyan teğete diktir.
Çözümlü örnek 4Rotasyonelin rotasyoneli
$\nabla\times(\nabla\times\vect u)=\nabla(\nabla\cdot\vect u)-\nabla^2\vect u$ olduğunu gösterin. (Bu özdeşlik Ders 08'de yer değiştirme cinsinden denge denklemlerini — Navier denklemlerini — farklı biçimlerde yazarken kullanılacak.)
Çözüm
$\vect w=\nabla\times\vect u$ dersek $w_k=e_{kmn}u_{n,m}$. Sol tarafın $i$. bileşeni:
$$ \begin{aligned}{[\nabla\times\vect w]_i}&=e_{ijk}\,w_{k,j}\\ &=e_{ijk}\,e_{kmn}\,u_{n,mj}.\end{aligned} $$Döngüsel kaydırma $e_{ijk}=e_{kij}$ ve e–δ özdeşliği:
$$ \begin{aligned} {[\nabla\times\vect w]_i} &=(\delta_{im}\delta_{jn}-\delta_{in}\delta_{jm})\,u_{n,mj}\\ &=u_{j,ij}-u_{i,jj}\\ &=(u_{j,j})_{,i}-u_{i,jj}. \end{aligned} $$$(u_{j,j})_{,i}$ diverjansın gradyanı, $u_{i,jj}$ ise vektörün Laplace'ıdır. ∎ Türevlerin sırası değiştirilebildiği için $u_{j,ij}=u_{j,ji}$ yazdık. Aynı sonucu Python betiğinin 4. bölümü SymPy ile, genel bir $\vect u(x_1,x_2,x_3)$ alanı için sembolik olarak doğrular.
Sınavda “indis notasyonuyla gösteriniz” sorularına strateji
- Vektör ifadesinin $i$. bileşenini yazın; her vektörel çarpımı $e$, her iç çarpımı tekrarlanan indis, her türevi virgül yapın.
- Kukla indisleri birbirinden farklı harflerle seçin ($j,k,m,n,\ldots$).
- İki $e$ çarpılıyorsa döngüsel kaydırmayla ortak indisi başa alın ve e–δ özdeşliğini uygulayın.
- δ'ları indis değiştirme özelliğiyle yok edin, sonucu vektör gösterimine çevirin.
9. Python ile doğrulama
Toplama kuralının bilgisayardaki birebir karşılığı NumPy'deki np.einsum fonksiyonudur. np.einsum("ij,j->i", A, b) çağrısında harfler indislerdir; okun sağında görünmeyen, iki kez geçen harfler (burada $j$) toplanır. Yani bu satır $A_{ij}b_j$'nin kendisidir. Aşağıdaki betik bu derste kullandığımız her kuralı sayısal olarak sınar: e–δ özdeşliğini 81 bileşende, vektörel çarpımı ve determinantı $e_{ijk}$ ile, rotasyonelin rotasyoneli özdeşliğini ve $\nabla^2(1/r)=0$ sonucunu SymPy ile sembolik olarak doğrular ve asılı çubuk örneğinin sayılarını hesaplar.
"""Ders 01 — Elastisite teorisine giriş ve indis notasyonu: Python ile doğrulama.

Ne yapar?
  1. Toplama kuralını numpy.einsum ile birebir yazar (einsum'daki harfler = indisler).
  2. Kronecker deltası ve permütasyon sembolünü kurar; e–δ özdeşliğini 81 bileşenin hepsinde denetler.
  3. Vektörel çarpım, determinant ve karma çarpımı e_ijk ile hesaplar, NumPy sonuçlarıyla karşılaştırır.
  4. SymPy ile iki vektör özdeşliğini sembolik olarak doğrular.
  5. Kendi ağırlığıyla asılı çubuk (bir boyutlu "küçük elastisite problemi") için sayıları hesaplar.

Çalıştır:   python e01_indis_notasyonu.py
Gerekenler: numpy, sympy   (Python 3.10+)
"""
import itertools

import numpy as np
import sympy as sp

np.set_printoptions(precision=4, suppress=True)

# %% 1. Toplama kuralı = einsum
print("=== 1. Toplama kuralı ve einsum ===")
a = np.array([1.0, 2.0, 3.0])
b = np.array([4.0, -1.0, 2.0])
A = np.array([[2.0, 0.0, 1.0],
              [1.0, 3.0, -1.0],
              [0.0, 2.0, 4.0]])
ab = np.einsum("i,i->", a, b)          # a_i b_i   (i tekrarlanıyor → toplam, sonuç skaler)
iz = np.einsum("ii->", A)              # A_ii      (iz)
Ab = np.einsum("ij,j->i", A, b)        # A_ij b_j  (i serbest → vektör)
aAb = np.einsum("i,ij,j->", a, A, b)   # a_i A_ij b_j
print(f"a_i b_i       = {ab:.0f}")
print(f"A_ii          = {iz:.0f}")
print(f"A_ij b_j      = {Ab}")
print(f"a_i A_ij b_j  = {aAb:.0f}")
assert np.isclose(ab, a @ b) and np.isclose(iz, np.trace(A))
assert np.allclose(Ab, A @ b) and np.isclose(aAb, a @ A @ b)

# %% 2. Kronecker deltası ve permütasyon sembolü
print("\n=== 2. delta ve e_ijk ===")
d = np.eye(3)
e = np.zeros((3, 3, 3))
for i, j, k in itertools.permutations(range(3)):
    # (i, j, k) sıralamasının işareti: çift permütasyon +1, tek permütasyon -1
    e[i, j, k] = np.linalg.det(np.eye(3)[[i, j, k]])
print("Sıfırdan farklı bileşen sayısı:", int(np.count_nonzero(e)), "(27 bileşenin)")
print("e_123, e_231, e_312 =", e[0, 1, 2], e[1, 2, 0], e[2, 0, 1])
print("e_132, e_213, e_321 =", e[0, 2, 1], e[1, 0, 2], e[2, 1, 0])
print("delta_ii =", np.einsum("ii->", d), "  delta_ij delta_ij =", np.einsum("ij,ij->", d, d))

sol = np.einsum("ijk,imn->jkmn", e, e)                               # e_ijk e_imn
sag = np.einsum("jm,kn->jkmn", d, d) - np.einsum("jn,km->jkmn", d, d)  # δ_jm δ_kn − δ_jn δ_km
print("e–δ özdeşliği, 81 bileşende en büyük fark:", np.abs(sol - sag).max())
print("e_ijk e_ijn = 2 δ_kn ?", np.allclose(np.einsum("ijk,ijn->kn", e, e), 2 * d))
print("e_ijk e_ijk =", np.einsum("ijk,ijk->", e, e))
assert np.abs(sol - sag).max() == 0

# %% 3. Vektörel çarpım, determinant, karma çarpım
print("\n=== 3. Vektörel çarpım ve determinant ===")
p = np.array([1.0, 0.0, 2.0])
q = np.array([2.0, 1.0, -1.0])
r = np.array([0.0, 3.0, 1.0])
capraz = np.einsum("ijk,j,k->i", e, p, q)            # (p × q)_i = e_ijk p_j q_k
print("p × q (e_ijk ile) =", capraz, "  np.cross:", np.cross(p, q))
karma = np.einsum("ijk,i,j,k->", e, p, q, r)         # e_ijk p_i q_j r_k = p · (q × r)
M = np.vstack([p, q, r])
detM = np.einsum("ijk,i,j,k->", e, M[0], M[1], M[2])  # det M = e_ijk M_1i M_2j M_3k
print(f"karma çarpım e_ijk p_i q_j r_k = {karma:.0f}")
print(f"det[p; q; r] (e_ijk ile) = {detM:.0f},  np.linalg.det = {np.linalg.det(M):.0f}")
assert np.allclose(capraz, np.cross(p, q)) and np.isclose(detM, np.linalg.det(M))

# %% 4. SymPy ile vektör özdeşlikleri
print("\n=== 4. SymPy: sembolik doğrulama ===")
x1, x2, x3 = X = sp.symbols("x1 x2 x3", real=True)
u = [sp.Function(f"u{i + 1}")(*X) for i in range(3)]
rot = lambda w: [sum(int(e[i, j, k]) * sp.diff(w[k], X[j]) for j in range(3) for k in range(3)) for i in range(3)]
div = lambda w: sum(sp.diff(w[i], X[i]) for i in range(3))
lap = lambda f: sum(sp.diff(f, X[i], 2) for i in range(3))
sol4 = rot(rot(u))
sag4 = [sp.diff(div(u), X[i]) - lap(u[i]) for i in range(3)]
print("rot(rot u) − [grad(div u) − lap u] =", [sp.simplify(sol4[i] - sag4[i]) for i in range(3)])
rr = sp.sqrt(x1**2 + x2**2 + x3**2)
print("lap(1/r) =", sp.simplify(lap(1 / rr)), "  (r ≠ 0)")
print("r_,i =", [sp.simplify(sp.diff(rr, xi) - xi / rr) == 0 for xi in X], "→ r_,i = x_i / r")

# %% 5. Kendi ağırlığıyla asılı çubuk (1B elastisite)
print("\n=== 5. Asılı çubuk: denge + kinematik + bünye + sınır koşulları ===")
rho, g, E, L = 7850.0, 9.81, 210e9, 100.0      # çelik, 100 m
sig_max = rho * g * L                            # σ(0) = ρ g L       [Pa]
uc = rho * g * L**2 / (2 * E)                    # u(L) = ρ g L² / (2E) [m]
print(f"Çelik, L = {L:.0f} m: σ_max = {sig_max / 1e6:.2f} MPa, ε_max = {sig_max / E:.3e}, uç yer değiştirmesi = {uc * 1e3:.3f} mm")
# Alıştırma 8: alüminyum çubuk, kendi ağırlığı + uçta P
rho2, E2, L2, A2, P2 = 2700.0, 70e9, 20.0, 200e-6, 5000.0
s2 = rho2 * g * L2 + P2 / A2
u_ag = rho2 * g * L2**2 / (2 * E2)
u_P = P2 * L2 / (E2 * A2)
print(f"Alüminyum, L = {L2:.0f} m, A = 200 mm², P = 5 kN: σ_max = {s2 / 1e6:.2f} MPa "
      f"(ağırlıktan {rho2 * g * L2 / 1e6:.3f} MPa)")
print(f" uzama: ağırlıktan {u_ag * 1e3:.4f} mm + P'den {u_P * 1e3:.3f} mm = {(u_ag + u_P) * 1e3:.3f} mm")=== 1. Toplama kuralı ve einsum ===
a_i b_i = 8
A_ii = 9
A_ij b_j = [10. -1. 6.]
a_i A_ij b_j = 26
=== 2. delta ve e_ijk ===
Sıfırdan farklı bileşen sayısı: 6 (27 bileşenin)
e_123, e_231, e_312 = 1.0 1.0 1.0
e_132, e_213, e_321 = -1.0 -1.0 -1.0
delta_ii = 3.0 delta_ij delta_ij = 3.0
e–δ özdeşliği, 81 bileşende en büyük fark: 0.0
e_ijk e_ijn = 2 δ_kn ? True
e_ijk e_ijk = 6.0
=== 3. Vektörel çarpım ve determinant ===
p × q (e_ijk ile) = [-2. 5. 1.] np.cross: [-2. 5. 1.]
karma çarpım e_ijk p_i q_j r_k = 16
det[p; q; r] (e_ijk ile) = 16, np.linalg.det = 16
=== 4. SymPy: sembolik doğrulama ===
rot(rot u) − [grad(div u) − lap u] = [0, 0, 0]
lap(1/r) = 0 (r ≠ 0)
r_,i = [True, True, True] → r_,i = x_i / r
=== 5. Asılı çubuk: denge + kinematik + bünye + sınır koşulları ===
Çelik, L = 100 m: σ_max = 7.70 MPa, ε_max = 3.667e-05, uç yer değiştirmesi = 1.834 mm
Alüminyum, L = 20 m, A = 200 mm², P = 5 kN: σ_max = 25.53 MPa (ağırlıktan 0.530 MPa)
uzama: ağırlıktan 0.0757 mm + P'den 7.143 mm = 7.219 mmÇıktıdaki “en büyük fark: 0.0” satırı, e–δ özdeşliğinin yaklaşık değil, tam olarak sağlandığını gösterir; çünkü iki taraf da yalnız 0, 1 ve −1 değerlerinden oluşur. Kendi ifadelerinizi denemek için einsum dizgelerini değiştirebilirsiniz. Dikkat: einsum toplama kuralının yazım kurallarını denetlemez; aynı harfi üç kez yazarsanız da (np.einsum("i,i,i->", a, b, c)) hata vermeden bir toplam hesaplar. Bu yüzden ifadenin geçerliliğini önce kâğıtta kontrol edin.
10. Sık yapılan hatalar
- Bir indisi üç kez kullanmak. $(a_ib_i)(c_id_i)$ yanlıştır; ikinci çarpanın kukla indisini değiştirin: $(a_ib_i)(c_jd_j)$.
- Serbest indisleri uyuşturmamak. $\sigma_{ji}n_j=T_k$ anlamsızdır; iki tarafta da aynı serbest indis olmalıdır: $\sigma_{ji}n_j=T_i$.
- $\delta_{ii}=1$ sanmak. Tekrarlanan indis toplamdır: $\delta_{ii}=3$.
- $e_{ijk}$'nin işaretini karıştırmak. $e_{213}=-1$, $e_{312}=+1$. Döngüyü (Şekil 7) kullanın.
- Matris sırasını karıştırmak. $A_{ji}b_j$, $[A]\{b\}$ değil $[A]^T\{b\}$'dir. İndis notasyonunda sıra indislerle taşınır; matrise çevirirken dikkat edin.
- Türev indisini unutmak ya da yerini değiştirmek. $u_{i,j}$ ile $u_{j,i}$ farklıdır; birincisi $\partial u_i/\partial x_j$, ikincisi $\partial u_j/\partial x_i$'dir.
- Kukla indisi serbest indisle aynı harf yapmak. $b_i=A_{ij}x_j$ ifadesinde kukla $j$'yi $i$ yaparsanız ($A_{ii}x_i$) anlam tamamen değişir.
11. Alıştırmalar
Alıştırma 1KolayGeçerli mi?
Aşağıdaki ifadelerin hangileri geçerlidir? Geçerli olanların kaç denklem ve her denklemde kaç terim içerdiğini söyleyin.
(a) $a_ib_ic_i$ (b) $A_{ij}x_j=b_i$ (c) $a_i=B_{ij}c_k$ (d) $u_i=T_{ijj}$ (e) $a_i+b_j=c_i$ (f) $C_{ij}=A_{ik}B_{kj}$
Çözümü göster
(a) Geçersiz: $i$ bir terimde üç kez geçiyor. (b) Geçerli: $i$ serbest → 3 denklem; $j$ kukla → her denklemin sol tarafı 3 terimli. (c) Geçersiz: sağ tarafta $j$ ve $k$ tek geçiyor, yani serbest; sol tarafta yalnız $i$ var. (d) Geçerli: $j$ kukla, $i$ serbest; 3 denklem, sağ taraf $T_{i11}+T_{i22}+T_{i33}$ (daraltma). (e) Geçersiz: ikinci terimde $j$ serbest, diğerlerinde $i$. (f) Geçerli: $i,j$ serbest → 9 denklem, her biri 3 terimli toplam; matris çarpımı $[C]=[A][B]$.
Alıştırma 2KolayKronecker deltasıyla hesap
Şunları hesaplayın: (a) $\delta_{ij}\delta_{ij}$, (b) $\delta_{ij}\delta_{jk}\delta_{ki}$, (c) $\delta_{ii}\delta_{jj}$, (d) $\delta_{ij}a_ib_j$.
Çözümü göster
(a) İndis değiştirme: $\delta_{ij}\delta_{ij}=\delta_{ii}=3$. (b) $\delta_{ij}\delta_{jk}=\delta_{ik}$, sonra $\delta_{ik}\delta_{ki}=\delta_{ii}=3$. (c) İki ayrı toplam: $3\cdot3=9$. (d) $\delta_{ij}a_i=a_j$, dolayısıyla $a_jb_j=\vect a\cdot\vect b$.
Alıştırma 3KolayKaresel biçim ve simetrik kısım
İki boyutta ($i,j=1,2$) $A_{11}=3$, $A_{12}=4$, $A_{21}=-2$, $A_{22}=5$ veriliyor. $A_{ij}x_ix_j$ ifadesini açık yazın. Sonucun yalnız $A$'nın simetrik kısmına, $\tfrac12(A_{ij}+A_{ji})$'ye bağlı olduğunu gösterin.
Çözümü göster
Simetrik kısım $\begin{bmatrix}3&1\\1&5\end{bmatrix}$ aynı ifadeyi verir. Antisimetrik kısım $W_{ij}=\tfrac12(A_{ij}-A_{ji})$ ise $W_{ij}x_ix_j=0$ verir: $x_ix_j$ simetrik, $W_{ij}$ antisimetriktir ve böyle bir çarpımın toplamı her zaman sıfırdır (bölüm 5'teki ipucu kutusu: $W_{ij}S_{ij}=0$).
Alıştırma 4OrtaKarma çarpım ve hacim
$\vect p=(1,0,2)$, $\vect q=(2,1,-1)$, $\vect r=(0,3,1)$ veriliyor. $e_{ijk}p_iq_jr_k$'yi hesaplayın ve bu üç vektörün oluşturduğu paralelyüzün hacmini bulun. $\vect p\times\vect q$'yu da $e_{ijk}$ ile hesaplayın.
Çözümü göster
$(\vect p\times\vect q)_i=e_{ijk}p_jq_k$: birinci bileşen $p_2q_3-p_3q_2=0\cdot(-1)-2\cdot1=-2$; ikinci $p_3q_1-p_1q_3=2\cdot2-1\cdot(-1)=5$; üçüncü $p_1q_2-p_2q_1=1\cdot1-0\cdot2=1$. Yani $\vect p\times\vect q=(-2,5,1)$. Karma çarpım $e_{ijk}p_iq_jr_k=(\vect p\times\vect q)\cdot\vect r$ $=0+15+1=16$; bu, satırları $\vect p,\vect q,\vect r$ olan matrisin determinantıdır. Paralelyüzün hacmi $|16|=16$ birim³. (Betiğin 3. bölümü.)
Alıştırma 5OrtaLagrange özdeşliği
İndis notasyonuyla şu özdeşliği gösterin:
$$ \begin{aligned}&(\vect a\times\vect b)\cdot(\vect c\times\vect d)\\ &\quad=(\vect a\cdot\vect c)(\vect b\cdot\vect d)-(\vect a\cdot\vect d)(\vect b\cdot\vect c).\end{aligned} $$Çözümü göster
Sol taraf $e_{ijk}a_jb_k\,e_{imn}c_md_n$'dir. Ortak indis zaten başta; e–δ özdeşliği:
$$ \begin{aligned}&(\delta_{jm}\delta_{kn}-\delta_{jn}\delta_{km})\,a_jb_kc_md_n\\ &\quad=a_jc_j\,b_kd_k-a_jd_j\,b_kc_k.\end{aligned} $$Bu, $(\vect a\cdot\vect c)(\vect b\cdot\vect d)-(\vect a\cdot\vect d)(\vect b\cdot\vect c)$'dir. ∎ Özel olarak $\vect c=\vect a$, $\vect d=\vect b$ alınırsa $|\vect a\times\vect b|^2=|\vect a|^2|\vect b|^2-(\vect a\cdot\vect b)^2$ elde edilir.
Alıştırma 6Orta1/r'nin Laplace'ı
$r=\sqrt{x_kx_k}\neq0$ için $\nabla^2(1/r)=0$ olduğunu indis notasyonuyla gösterin. (Bu fonksiyon üç boyutlu tekil çözümlerin — ör. noktasal kuvvet altındaki sonsuz ortam — temel yapı taşıdır.)
Çözümü göster
$r_{,i}=x_i/r$ kullanalım. Birinci türev: $(r^{-1})_{,i}=-r^{-2}r_{,i}=-x_ir^{-3}$. İkinci türev ve $i$ üzerinden toplam:
$$ \begin{aligned}(-x_ir^{-3})_{,i}&=-x_{i,i}\,r^{-3}+3x_i\,r^{-4}r_{,i}\\ &=-\frac{3}{r^3}+\frac{3x_ix_i}{r^5}\\ &=-\frac{3}{r^3}+\frac{3}{r^3}=0.\end{aligned} $$Burada $x_{i,i}=\delta_{ii}=3$ ve $x_ix_i=r^2$ kullanıldı. ∎ (Betiğin 4. bölümü aynı sonucu SymPy ile verir.)
Alıştırma 7ZorVektörel çarpımın diverjansı
$\nabla\cdot(\vect a\times\vect b)$ $=\vect b\cdot(\nabla\times\vect a)-\vect a\cdot(\nabla\times\vect b)$ olduğunu gösterin.
Çözümü göster
Çarpımın türevi kuralıyla:
$$ \begin{aligned}\nabla\cdot(\vect a\times\vect b)&=(e_{ijk}a_jb_k)_{,i}\\ &=e_{ijk}a_{j,i}b_k+e_{ijk}a_jb_{k,i}.\end{aligned} $$Birinci terim: $(\nabla\times\vect a)_k=e_{kij}a_{j,i}$ ve $e_{ijk}=e_{kij}$ olduğundan $e_{ijk}a_{j,i}b_k=b_k(\nabla\times\vect a)_k$.
İkinci terim: $(\nabla\times\vect b)_j=e_{jik}b_{k,i}$ ve $e_{ijk}=-e_{jik}$ olduğundan $e_{ijk}a_jb_{k,i}=-a_j(\nabla\times\vect b)_j$.
Toplam $\vect b\cdot(\nabla\times\vect a)-\vect a\cdot(\nabla\times\vect b)$'dir. ∎
Alıştırma 8ZorAsılı çubuk + uç yükü
Alüminyum bir çubuk ($\rho=2700$ kg/m³, $E=70$ GPa) üst ucundan asılmıştır; uzunluğu $L=20$ m, kesit alanı $A=200$ mm²'dir ve alt ucuna $P=5$ kN'luk bir yük asılmıştır. Çözümlü örnek 1'deki dört adımı izleyerek $\sigma(x)$ ve $u(x)$'i bulun; en büyük gerilmeyi ve toplam uzamayı hesaplayın. Kendi ağırlığın etkisi yüzde kaçtır?
Çözümü göster
Denge ve kinematik aynıdır; değişen yalnız alt uçtaki sınır koşuludur: alt yüzeye $P$ kuvveti etkidiği için $\sigma(L)=P/A$. Dengeyi integre edersek
$$ \sigma(x)=\rho g\,(L-x)+\frac{P}{A}. $$$\dd u/\dd x=\sigma/E$ ve $u(0)=0$:
$$ \begin{gathered}u(x)=\frac{\rho g}{E}\left(Lx-\frac{x^2}{2}\right)+\frac{Px}{EA},\\ u(L)=\frac{\rho gL^2}{2E}+\frac{PL}{EA}.\end{gathered} $$Sayılar: $\sigma_{\max}=\sigma(0)=0{,}530+25{,}00=25{,}53$ MPa; uzama $0{,}0757+7{,}143=7{,}219$ mm. Kendi ağırlığın gerilmeye katkısı yaklaşık %2, uzamaya katkısı yaklaşık %1'dir. Süperpozisyon geçerlidir: iki yükün etkileri ayrı ayrı hesaplanıp toplanabilir, çünkü bütün denklemler doğrusaldır. (Betiğin 5. bölümü.)
12. Özet
- Elastisite teorisi gerilme, birim şekil değiştirme ve yer değiştirme alanlarını, gerilme dağılımını önceden varsaymadan hesaplar; delikli levhadaki $3S$ gibi sonuçları ancak bu teori verir.
- Lineer elastisite; süreklilik, homojenlik, (çoğunlukla) izotropi, doğrusal elastiklik, çok küçük şekil değiştirme ve statik yükleme kabullerine dayanır.
- Üç boyutta 15 bilinmeyen (3 yer değiştirme, 6 şekil değiştirme, 6 gerilme) ve 15 denklem (3 denge, 6 kinematik, 6 bünye) vardır; sınır koşulları problemi tamamlar. Tek boyutlu asılı çubuk aynı iskeletin küçük bir örneğidir.
- Toplama kuralı: bir terimde iki kez geçen indis toplanır; tek geçen indis serbesttir ve denklem sayısını belirler. Bir indis bir terimde en fazla iki kez geçer.
- $\delta_{ij}$ birim matristir ve indis değiştirme özelliği vardır; $\delta_{ii}=3$. $e_{ijk}$ vektörel çarpım ve determinant için kullanılır; e–δ özdeşliği $e_{ijk}e_{imn}=\delta_{jm}\delta_{kn}-\delta_{jn}\delta_{km}$ ispatların anahtarıdır.
- Türevler virgülle yazılır: $\phi_{,i}$ gradyan, $u_{i,i}$ diverjans, $e_{ijk}u_{k,j}$ rotasyonel, $\phi_{,ii}$ Laplace.
Bir sonraki derste eksen takımını döndürdüğümüzde bileşenlerin nasıl değiştiğini inceleyip “tansör” kavramını dönüşüm kuralıyla kesin olarak tanımlayacağız.
13. Kaynaklar ve ileri okuma
- M. H. Sadd, Elasticity: Theory, Applications, and Numerics, Elsevier (2005), Bölüm 1 (1.1–1.3 ve 1.8: indis notasyonu, Kronecker deltası, permütasyon sembolü, tansör analizi); konunun tarihsel gelişimi için Önsöz.
- J. R. Barber, Elasticity, 4. baskı, Springer (2022), Bölüm 1.1.2–1.1.3 (indis notasyonu, toplama kuralı ve vektör işlemleri).
- P. L. Gould, Introduction to Linear Elasticity, 3. baskı, Springer (2013), Bölüm 1 (1.3 skaler ve vektör alanları, 1.4 indis notasyonu, 1.8 Kronecker deltası ve permütasyon tansörü).
- S. Tameroğlu, Elastisite Teorisi, İTÜ (1991): önsözdeki çözüm yöntemleri sınıflandırması (ters, yarı ters ve doğrudan yöntem) ve Bölüm III (temel yasalar ve alan denklemleri).
- A. E. H. Love, A Treatise on the Mathematical Theory of Elasticity, 4. baskı, Cambridge University Press (1927): tarihsel giriş bölümü.
- Bütün künyeler için: Ek C — Kaynakça.