Bu derste öğrenecekleriniz
- Merkezleme, kovaryans matrisi ve varyans en büyükleme problemini Lagrange çarpanıyla özdeğer problemine indirgemek
- PCA'yı
eighve SVD ile sıfırdan yazmak; $\lambda = \sigma^2/(n-1)$ bağıntısını ve scikit-learn ile eşdeğerliği göstermek - Bileşen sayısını özdeğer grafiği, gürültü tabanı ve açıklanan varyansla seçmek; ölçeklemenin etkisini açıklamak
- Temel bileşenleri MAC ile fiziksel mod şekilleriyle karşılaştırmak ve çakışma koşullarını tartışmak
- Az bileşenle yeniden kurma hatasını (Eckart–Young) ve gürültü azaltmayı ölçmek
1. Problem: titreşim kaydından mod şekilleri
Bir köprü kirişinin üzerine 40 yer değiştirme sensörü yerleştirdiğimizi ve kirişi 10 saniye boyunca saniyede 200 kez ölçtüğümüzü düşünelim. Ortaya 2000 × 40 boyutlu bir matris çıkar: her satır, kirişin o andaki sehim biçiminin bir anlık görüntüsüdür (snapshot). Toplam 80.000 sayı. Ama kirişin hareketi bu kadar serbest değildir. Titreşim, birkaç mod şeklinin zamanla değişen katsayılarla toplanmasından oluşur. Yani 40 boyutlu ölçümler aslında birkaç boyutlu bir alt uzayın çevresinde toplanır.
Temel bileşenler analizi (PCA), fizikten hiç haberi olmadan bu alt uzayı veriden bulur. Bu derste PCA'yı iki yoldan, kovaryans matrisinin özdeğerleriyle ve tekil değer ayrışımıyla (SVD) türetip sıfırdan yazacağız. Sonra sorulması gereken soruyu soracağız: PCA'nın bulduğu yönler kirişin gerçek mod şekilleri mi? Cevap “çoğu zaman evet, ama her zaman değil” ve hangi koşullarda “değil” olduğunu tek tek göstereceğiz.
Veri sentetiktir. 8 m açıklıklı, basit mesnetli bir kirişin ilk üç modu titreşiyor. Sehim, mod şekillerinin $q_n(t)$ modal koordinatlarıyla ağırlıklı toplamı ve ölçüm gürültüsüdür:
$$ w(x,t) = \sum_{n=1}^{3} q_n(t)\,\sin\frac{n\pi x}{L} + \varepsilon $$ $$ q_n(t) = A_n\cos(\omega_n t + \varphi_n) $$Basit mesnetli Euler–Bernoulli kirişinde doğal frekanslar $n^2$ ile artar (MKC 527 — Euler–Bernoulli kiriş titreşimi). Biz $f_1$ = 2,5 Hz seçtik; böylece $f_2$ = 10 Hz, $f_3$ = 22,5 Hz oldu. Bu, gerçek bir 8 m'lik kiriş için düşük bir değerdir; ama frekanslar birbirinden farklı olduğu sürece değerleri PCA'yı etkilemediği için basit bir değer seçtik. Mod genlikleri birbirinden farklı: 10, 4 ve 1,5 mm. Fazlar rastgele, ölçüm gürültüsü $\varepsilon$ ise standart sapması 0,3 mm olan normal dağılımlı. 40 sensör, mesnetler hariç eşit aralıklarla yerleştirildi ($x_j = jL/41$). Orta açıklık civarında en büyük sehim 11,98 mm.
Yapı sağlığı izlemede PCA
Kalıcı izleme sistemleri sürekli veri üretir ve bu verinin büyük kısmı birkaç baskın hareket biçiminin tekrarıdır. PCA bu biçimleri ayırmak, veriyi sıkıştırmak ve gürültüyü azaltmak için yaygın bir ilk adımdır. Ama PCA bir modal tanılama yöntemi değildir; doğal frekansları ve sönümü vermez. Asıl modal analiz için çıktıya dayalı (operasyonel) modal analiz yöntemleri kullanılır. Bu dersteki veri eğitim amaçlı ve sentetiktir.
2. Varyansı en büyük yön
$n$ gözlem ve $p$ değişkenden oluşan bir $X$ matrisi düşünelim; bizde $n$ = 2000 zaman örneği, $p$ = 40 sensör. İlk adım merkezlemektir: her sütundan kendi ortalaması çıkarılır. Merkezlenmiş matrise $\tilde X$ diyelim. Değişkenler arasındaki ilişkiyi örnek kovaryans matrisi özetler:
$$ C = \frac{1}{n-1}\,\tilde X^\top \tilde X $$$C$, $p \times p$ boyutlu ve simetriktir. Köşegeni her sensörün varyansını, köşegen dışı terimleri sensör çiftlerinin kovaryansını verir. Şimdi bir birim vektör $\vect v$ seçip her anlık görüntüyü bu yöne izdüşürelim: $\vect z = \tilde X\vect v$. Bu izdüşümlerin varyansı $\vect v^\top C\,\vect v$'dir. PCA'nın sorusu şudur: izdüşüm varyansını en büyük yapan yön hangisidir?
Lagrange çarpanıyla özdeğer problemine
$\vect v^\top C\vect v$'yi $\vect v^\top\vect v = 1$ kısıtı altında en büyük yapmak istiyoruz. Kısıt olmasa $\vect v$'yi büyüterek varyansı sonsuza götürebilirdik. Lagrange fonksiyonu:
$$ \mathcal L(\vect v, \lambda) = \vect v^\top C\,\vect v - \lambda\,(\vect v^\top\vect v - 1) $$$\vect v$'ye göre türevi sıfıra eşitleyelim ($C$ simetrik olduğu için $\nabla_{\vect v}\,\vect v^\top C\vect v = 2C\vect v$):
$$ 2C\vect v - 2\lambda\vect v = \vect 0 \quad\Longrightarrow\quad C\vect v = \lambda\vect v $$Yani aranan yön $C$'nin bir özvektörüdür. Soldan $\vect v^\top$ ile çarpınca $\vect v^\top C\vect v = \lambda$ çıkar: izdüşüm varyansı, özdeğerin kendisidir. En büyük varyans için en büyük özdeğerin özvektörü seçilir. İkinci bileşen, birinciye dik olma kısıtı eklenerek aynı yoldan bulunur ve ikinci büyük özdeğerin özvektörü çıkar; diğerleri de böyle devam eder.
$C$ simetrik ve pozitif yarı tanımlı olduğu için özdeğerleri gerçel ve sıfırdan büyük ya da eşittir; özvektörleri birbirine dik seçilebilir. Özvektörlere temel bileşen yönleri ya da yükler (loadings), izdüşümlere $\vect z_k = \tilde X\vect v_k$ skorlar denir. Özdeğerlerin toplamı $C$'nin izine, yani toplam varyansa eşittir. Bu yüzden $\lambda_k / \sum_j \lambda_j$ oranı, $k$'inci bileşenin açıkladığı varyans oranıdır.
3. SVD ile PCA
Kovaryans matrisini hiç kurmadan da PCA yapılabilir. Merkezlenmiş matrisin tekil değer ayrışımı (SVD) şöyledir:
$$ \tilde X = U\,\Sigma\,V^\top $$$U$'nun ($n \times p$) ve $V$'nin ($p \times p$) sütunları birim ve birbirine diktir. $\Sigma$ ise tekil değerleri $\sigma_1 \ge \sigma_2 \ge \dots \ge 0$ taşıyan köşegen matristir. Bunu kovaryans formülüne koyalım:
$$ \begin{aligned} C &= \frac{1}{n-1}\,V\Sigma U^\top U\Sigma V^\top \\ &= V\,\frac{\Sigma^2}{n-1}\,V^\top \end{aligned} $$Bu, $C$'nin özdeğer ayrışımıdır: özvektörler $V$'nin sütunları, özdeğerler $\lambda_k = \sigma_k^2/(n-1)$. Skorlar da hazır gelir: $\tilde X V = U\Sigma$. SVD sayısal olarak daha güvenilirdir, çünkü $\tilde X^\top\tilde X$'i kurmak koşul sayısının karesini alır (Ders 02'deki lstsq uyarısının aynısı). scikit-learn'deki PCA, svd_solver="full" ile tam SVD kullanır. Varsayılan "auto" ise bu boyutlardaki bir veri için kovaryans matrisinin eigh çözümünü, yani yukarıdaki kovaryans yolunu seçer; kodda bu yüzden "full" yazıyoruz.
def pca_eigh(X):
    """Merkezle, kovaryansı kur, simetrik özdeğer problemini çöz (büyükten küçüğe)."""
    Xm = X - X.mean(axis=0)
    C = Xm.T @ Xm / (len(X) - 1)                 # örnek kovaryans matrisi (p × p)
    lam, V = np.linalg.eigh(C)                   # eigh: artan sırada döner
    return lam[::-1], V[:, ::-1]


def pca_svd(X):
    """Merkezlenmiş veri matrisinin SVD'si: X = U Σ Vᵀ, λ = σ² / (n − 1)."""
    Xm = X - X.mean(axis=0)
    U, s, Vt = np.linalg.svd(Xm, full_matrices=False)
    return s**2 / (len(X) - 1), Vt.T, U * s      # özdeğerler, yükler (sütunlar), skorlar
Bir özvektör ancak işaretine kadar tanımlıdır: $\vect v$ özvektörse $-\vect v$ de özvektördür. Farklı yöntemlerin ve kütüphanelerin sonuçlarını karşılaştırırken işaret farkını hesaba katmak gerekir; kod bunu iç çarpımın mutlak değerine bakarak yapıyor.
En iyi düşük ranklı yaklaşım
SVD'nin bir de yaklaşım anlamı vardır. İlk $r$ bileşeni tutup gerisini atmak, merkezlenmiş veriyi $\tilde X_r = \tilde X V_r V_r^\top$ ile değiştirmek demektir. Eckart–Young teoremine göre bu, Frobenius normunda rankı $r$ olan en iyi yaklaşımdır ve hatası atılan tekil değerlerin karelerinin toplamıdır:
$$ \big\lVert \tilde X - \tilde X_r \big\rVert_F^2 = \sum_{k>r} \sigma_k^2 $$Kod, bu eşitliği her $r$ için bir assert ile denetliyor.
4. Kaç bileşen ve hangi ölçek?
Bileşen sayısını seçmenin tek bir doğru yolu yoktur; birkaç ölçüt birlikte okunur:
- Birikimli açıklanan varyans: %95 ya da %99 gibi bir eşik. Basittir ama eşik keyfidir ve gürültülü veride yanıltır (Alıştırma 1).
- Özdeğer grafiği (scree plot): özdeğerler logaritmik ölçekte çizilir ve eğrinin düzleştiği yer aranır.
- Gürültü tabanı: her sensöre bağımsız, varyansı $\sigma^2$ olan bir gürültü ekleniyorsa, sinyal taşımayan bileşenlerin özdeğerleri $\sigma^2$ civarında toplanır. Bu tabanın belirgin biçimde üstünde kalan bileşenler sinyaldir.
- Problem bilgisi: beklenen mod sayısı ya da ayrı tutulan verideki yeniden kurma hatası.
Ölçek seçimi de bir karardır. PCA varyansı en büyükleyen yönleri aradığı için birimi büyük ya da değişkenliği fazla olan değişkenler bileşenlere hâkim olur. Değişkenler farklı birimdeyse (örneğin sıcaklık, şekil değiştirme ve ivme) her sütun standartlaştırılır. Bu, kovaryans yerine korelasyon matrisinin PCA'sıdır. Bizim örneğimizde bütün sensörler aynı birimde (mm) ölçüyor ve varyans farkları anlamlı: mesnetlere yakın sensörler az hareket eder. Standartlaştırma, az hareket eden bu sensörleri orta açıklıktakilerle eşit ağırlığa yükseltir; yani sensör vektörleri arasındaki iç çarpımı değiştirir. Bunun bedelini Bölüm 8'de göreceğiz.
5. PCA = POD: mod şekilleri ne zaman çıkar?
Akışkanlar mekaniğinde aynı yöntem, Lumley'nin türbülans çalışmalarından beri uygun dik ayrışım (proper orthogonal decomposition, POD) adıyla bilinir; olasılık kuramında Karhunen–Loève açılımı olarak geçer. Yapı dinamiğinde PCA yönlerine uygun dik modlar denir. Bu modların fiziksel mod şekilleriyle ilişkisi, verinin yapısından kolayca çıkar.
Bu örnekte PCA neden tam olarak sinüsleri bulur?
Gürültüsüz veriyi matris olarak yazalım: $X = Q\,\Phi^\top$. $Q$'nun sütunları modal koordinatlar $q_n(t) = A_n\cos(\omega_n t + \varphi_n)$, $\Phi$'nin sütunları ise sensörlerdeki mod şekilleri $\phi_n(x_j) = \sin(n\pi x_j/L)$'dir. Kayıt süresi bütün periyotları tam sayıda içerdiği için (2,5 Hz'de 25 periyot) modal koordinatların ortalaması sıfır, birbirleriyle örnek kovaryansları da sıfırdır. Her birinin varyansı ise yaklaşık $A_n^2/2$'dir. Eşit aralıklı sensörlerde ayrık sinüsler de birbirine diktir: $\vect\phi_m^\top\vect\phi_n = 0$ ve $\lVert\vect\phi_n\rVert^2 = (p+1)/2$. Bu iki diklik bir araya gelince kovaryans matrisi şu biçimi alır:
$$ C \approx \sum_{n=1}^{3} \frac{A_n^2}{2}\,\frac{p+1}{2}\;\hat{\vect\phi}_n\hat{\vect\phi}_n^\top + \sigma^2 I $$Burada $\hat{\vect\phi}_n = \vect\phi_n/\lVert\vect\phi_n\rVert$'dir. Bu ifade zaten bir özdeğer ayrışımıdır: özvektörler normalleştirilmiş mod şekilleri, özdeğerler $A_n^2(p+1)/4 + \sigma^2$. Birinci mod için $100 \cdot 41/4 = 1025$ mm² çıkar; kalan 37 özdeğer ise yaklaşık gürültü varyansı $\sigma^2$'dir (sonlu sayıda örnekte $\sigma^2$'nin çevresine yayılırlar; Bölüm 7).
Türetme, PCA modlarının fiziksel modlarla çakışması için gereken üç koşulu da gösteriyor:
- Modal koordinatlar ilişkisiz olmalı. Frekansları farklı modlar, yeterince uzun bir kayıtta bu koşulu sağlar. Bütün modlar aynı frekansta zorlanıyorsa (örneğin dönen bir makinenin etkisi) koordinatlar ilişkilidir ve PCA mod yerine çalışma biçim şeklini bulur (Alıştırma 3).
- Modların varyans katkıları farklı olmalı. Bir modun varyans katkısı POD dilinde onun “enerjisi” diye anılır ve $A_n^2$ ile orantılıdır; bunu mekanik mod enerjisiyle ($\propto\omega_n^2A_n^2$) karıştırmayın. İki modun özdeğeri eşitse onların gerdiği düzlemdeki her yön bir özvektördür. PCA bu düzlemi doğru bulur ama düzlem içindeki yönü gürültü belirler.
- Mod şekilleri sensör iç çarpımında dik olmalı. Fiziksel modlar genel olarak kütle matrisine göre diktir: $\vect\phi_m^\top M\vect\phi_n = 0$ (MKC 527 — modal analiz ve ortogonallik). Kütle düzgün dağılıyor ve sensörler eşit aralıklıysa bu, sıradan diklikle aynı şeydir. Değilse PCA, kütle ağırlıklı yapılmalıdır: $X M^{1/2}$'nin PCA'sı alınır ve bulunan yönler $M^{-1/2}$ ile asıl koordinatlara döndürülür (Feeny ve Kappagantu, 1998). Bu derste her sensörün etki uzunluğunu kütle payı olarak kullanıyoruz.
İki şekli karşılaştırmak için modal testte yaygın olan modal güvence ölçütünü (MAC) kullanacağız:
$$ \text{MAC}(\vect\phi, \vect\psi) = \frac{(\vect\phi^\top\vect\psi)^2}{(\vect\phi^\top\vect\phi)(\vect\psi^\top\vect\psi)} $$MAC, iki vektör arasındaki açının kosinüsünün karesidir. 1, şekillerin ölçek ve işaret dışında aynı olduğunu; 0, birbirine dik olduklarını gösterir. İşarete ve ölçeğe duyarsız olduğu için özvektörleri karşılaştırmak için uygundur.
6. Çalıştırılabilir kod
Kod yedi bölümden oluşur: veri, iki yoldan PCA ve scikit-learn karşılaştırması, açıklanan varyans, MAC, çakışmanın bozulduğu durumlar, yeniden kurma ve grafikler. Betik birkaç saniyede çalışır.
"""Ders 10 — Temel bileşenler analizi (PCA) ve SVD.

Basit mesnetli bir kirişin titreşim ölçümlerinden (40 sensör × 2000 zaman örneği) temel
bileşenleri çıkarıyoruz:
  * PCA'yı kovaryans matrisinin özdeğer ayrışımıyla (eigh) ve SVD ile sıfırdan yazıp
    scikit-learn ile karşılaştırıyoruz,
  * açıklanan varyansı ve gürültü tabanını inceliyoruz,
  * temel bileşenleri analitik mod şekilleri sin(nπx/L) ile MAC ölçütüyle karşılaştırıyoruz,
  * PCA modlarının fiziksel modlarla ne zaman çakışıp ne zaman çakışmadığını gösteriyoruz
    (düzgün olmayan sensör aralığı ve ağırlıklı PCA, varyans katkıları eşit modlar, korelasyon matrisi),
  * az sayıda bileşenle yeniden kurma hatasını ve gürültü azaltmayı ölçüyoruz.

Veri sentetiktir: w(x, t) = Σ A_n sin(nπx/L) cos(ω_n t + φ_n) + ölçüm gürültüsü, n = 1, 2, 3;
f_n = n² · 2,5 Hz (basit mesnetli Euler–Bernoulli kirişi), genlikler 10, 4 ve 1,5 mm, gürültü 0,3 mm.
f_1 gerçek bir 8 m'lik kiriş için düşüktür; frekanslar birbirinden farklı olduğu sürece değerleri PCA'yı
etkilemediği için basit bir değer seçildi. Gerçek bir ölçüm kaydı değildir.

Çalıştır:  python d10_pca.py
Gerekenler: numpy, scikit-learn, matplotlib  (Python 3.12+)
Çıktılar:  terminale sayılar, aynı klasöre üç PNG grafiği
"""
from pathlib import Path

import numpy as np
import matplotlib
matplotlib.use("Agg")  # pencere açmadan dosyaya çiz
import matplotlib.pyplot as plt
from matplotlib.ticker import NullFormatter
from sklearn.decomposition import PCA

# --- Grafik stili (kurs genelinde aynı) ---
RENK = ["#2a78d6", "#eb6834", "#1baf7a", "#eda100", "#e87ba4", "#008300", "#6250d6", "#e34948"]
MUREKKEP, IKINCIL, SOLUK = "#0b0b0b", "#52514e", "#898781"
plt.rcParams.update({
    "figure.facecolor": "white", "axes.facecolor": "white", "savefig.facecolor": "white",
    "axes.edgecolor": "#c3c2b7", "axes.labelcolor": IKINCIL, "axes.titlecolor": MUREKKEP,
    "axes.titlesize": 11, "axes.titleweight": "bold", "axes.labelsize": 10,
    "xtick.color": IKINCIL, "ytick.color": IKINCIL, "font.size": 10,
    "axes.grid": True, "grid.color": "#e1e0d9", "grid.linewidth": 0.6,
    "axes.spines.top": False, "axes.spines.right": False,
    "axes.prop_cycle": plt.cycler(color=RENK), "lines.linewidth": 2, "legend.frameon": False,
})
KLASOR = Path(__file__).resolve().parent

# %% 1. Veri: kiriş titreşimi, anlık görüntü (snapshot) matrisi
rng = np.random.default_rng(42)
L, P, FS, N = 8.0, 40, 200.0, 2000       # kiriş boyu (m), sensör sayısı p, örnekleme (Hz), örnek sayısı n
t = np.arange(N) / FS                     # 10 s
MODLAR = np.arange(1, 4)
f = 2.5 * MODLAR**2                       # f_n = n² f_1 (Hz): 2.5, 10, 22.5
A = np.array([10.0, 4.0, 1.5])            # mod genlikleri (mm)
faz = rng.uniform(0, 2 * np.pi, MODLAR.size)
SIGMA = 0.3                               # ölçüm gürültüsünün standart sapması (mm)


def mod_sekli(x):
    """Basit mesnetli kirişin analitik mod şekilleri sin(nπx/L), sütun sütun (p × 3)."""
    return np.sin(np.outer(x, MODLAR) * np.pi / L)


def olcum(x, genlik, rng):
    """Anlık görüntü matrisi X (zaman × sensör, mm) ve gürültüsüz gerçeği döndürür."""
    Q = genlik * np.cos(2 * np.pi * np.outer(t, f) + faz)   # modal koordinatlar q_n(t), N × 3
    X_gercek = Q @ mod_sekli(x).T                            # w(x_j, t_i) = Σ q_n(t_i) φ_n(x_j)
    return X_gercek + SIGMA * rng.normal(size=X_gercek.shape), X_gercek


x = np.arange(1, P + 1) * L / (P + 1)     # düzgün aralıklı sensörler (mesnetler hariç)
X, X_gercek = olcum(x, A, rng)
Phi = mod_sekli(x)
print("=== 1. Veri: kiriş titreşimi ===")
print(f"Anlık görüntü matrisi X: {X.shape[0]} zaman örneği × {X.shape[1]} sensör "
      f"(L = {L:.0f} m, {FS:.0f} Hz, {N / FS:.0f} s)")
print(f"Modlar: f = {', '.join(f'{v:g}' for v in f)} Hz, genlik = {', '.join(f'{v:g}' for v in A)} mm, "
      f"gürültü σ = {SIGMA} mm")
print(f"Orta açıklıkta en büyük sehim: |w| = {np.abs(X[:, P // 2]).max():.2f} mm")


# %% 2. PCA sıfırdan: kovaryansın özdeğerleri ve SVD
def pca_eigh(X):
    """Merkezle, kovaryansı kur, simetrik özdeğer problemini çöz (büyükten küçüğe)."""
    Xm = X - X.mean(axis=0)
    C = Xm.T @ Xm / (len(X) - 1)                 # örnek kovaryans matrisi (p × p)
    lam, V = np.linalg.eigh(C)                   # eigh: artan sırada döner
    return lam[::-1], V[:, ::-1]


def pca_svd(X):
    """Merkezlenmiş veri matrisinin SVD'si: X = U Σ Vᵀ, λ = σ² / (n − 1)."""
    Xm = X - X.mean(axis=0)
    U, s, Vt = np.linalg.svd(Xm, full_matrices=False)
    return s**2 / (len(X) - 1), Vt.T, U * s      # özdeğerler, yükler (sütunlar), skorlar


lam, V = pca_eigh(X)
lam_s, V_s, skor = pca_svd(X)
skl = PCA(svd_solver="full").fit(X)
isaret_farki = lambda V1, V2: np.abs(1 - np.abs(np.sum(V1 * V2, axis=0))).max()   # en büyük |1 − |vᵀw||, işaretten bağımsız
print("\n=== 2. PCA: eigh, SVD ve scikit-learn ===")
print("İlk 5 özdeğer (mm²): " + ", ".join(f"{v:.3f}" for v in lam[:5]))
print(f"eigh ile SVD arasındaki en büyük özdeğer farkı: {np.abs(lam - lam_s).max():.1e}; "
      f"scikit-learn ile: {np.abs(lam - skl.explained_variance_).max():.1e}")
print(f"İlk 3 bileşende en büyük |1 − |vᵀw||: SVD {isaret_farki(V[:, :3], V_s[:, :3]):.1e}, "
      f"scikit-learn {isaret_farki(V[:, :3], skl.components_[:3].T):.1e}")
assert np.allclose(lam, lam_s) and np.allclose(lam, skl.explained_variance_)
assert isaret_farki(V[:, :3], skl.components_[:3].T) < 1e-8

# %% 3. Açıklanan varyans ve bileşen sayısı
oran = lam / lam.sum()
print("\n=== 3. Açıklanan varyans ===")
print("Bileşen başına (%): " + ", ".join(f"{100 * v:.3f}" for v in oran[:5]))
print("Birikimli (%):      " + ", ".join(f"{100 * v:.3f}" for v in np.cumsum(oran)[:5]))
print(f"4–40. özdeğerlerin ortalaması {lam[3:].mean():.4f} mm² (gürültü varyansı σ² = {SIGMA**2:.4f} mm²)")
mp = SIGMA**2 * (1 + np.array([-1, 1]) * np.sqrt(P / N)) ** 2    # Marchenko–Pastur sınırları
print(f"Gürültü özdeğerleri {lam[-1]:.3f}–{lam[3]:.3f} mm²; beklenen aralık σ²(1 ∓ √(p/n))² = "
      f"{mp[0]:.3f}–{mp[1]:.3f} mm²")


# %% 4. Mod şekilleri: MAC ölçütü
def mac(a, b):
    """Modal güvence ölçütü: MAC = |aᵀb|² / ((aᵀa)(bᵀb)), 0 ile 1 arasında, işaretten bağımsız."""
    return (a @ b) ** 2 / ((a @ a) * (b @ b))


def mac_listesi(Vk, Phik):
    return np.array([mac(Vk[:, k], Phik[:, k]) for k in range(Phik.shape[1])])


mac_duzgun = mac_listesi(V, Phi)
print("\n=== 4. PCA modları ve analitik mod şekilleri ===")
print("MAC (düzgün sensörler): " + ", ".join(f"{v:.5f}" for v in mac_duzgun))
print("Farklı modlar arası MAC (PCA 1 – analitik 2): " + f"{mac(V[:, 0], Phi[:, 1]):.1e}")
assert np.all(mac_duzgun > 0.999)

# %% 5. PCA modları fiziksel modlarla ne zaman çakışmaz?
print("\n=== 5. Ne zaman çakışmaz? ===")
x_sik = L * (np.arange(1, P + 1) / (P + 1)) ** 1.8      # sol mesnede doğru sıklaşan sensörler
X_sik, _ = olcum(x_sik, A, rng)
Phi_sik = mod_sekli(x_sik)
_, V_sik = pca_eigh(X_sik)
kenar = np.concatenate([[0.0], (x_sik[1:] + x_sik[:-1]) / 2, [L]])
w = np.diff(kenar)                                      # her sensörün etki uzunluğu (m) ≈ kütle payı
_, V_w = pca_eigh(X_sik * np.sqrt(w))                   # ağırlıklı PCA: X W^{1/2}
V_w = V_w / np.sqrt(w)[:, None]                         # mod şekline geri dön: ψ = W^{-1/2} ψ̃
mac_sik, mac_w = mac_listesi(V_sik, Phi_sik), mac_listesi(V_w, Phi_sik)
aralik = np.diff(x_sik)
print(f"Sıklaşan sensörler (aralık {aralik.min()*100:.1f}–{aralik.max()*100:.1f} cm, "
      f"etki uzunluğu {w.min()*100:.1f}–{w.max()*100:.1f} cm): MAC "
      + ", ".join(f"{v:.4f}" for v in mac_sik))
print("  aynı veri, etki uzunluğuyla ağırlıklı PCA: MAC " + ", ".join(f"{v:.5f}" for v in mac_w))
olc = X.std(axis=0, ddof=1)
_, V_kor = pca_eigh(X / olc)                            # korelasyon matrisiyle PCA
Psi_kor = V_kor * olc[:, None]                          # yükleri mm birimine geri ölçekle
mac_kor = mac_listesi(Psi_kor, Phi)
print("Korelasyon matrisiyle PCA (her sensör standartlaştırılmış): MAC "
      + ", ".join(f"{v:.4f}" for v in mac_kor))
# Standartlaştırma = sensörlere 1/s² ağırlığı veren ağırlıklı PCA. Bu iç çarpımda simetrik 1. ve 3. mod dik değil.
W_kor = 1 / olc**2
ic = lambda a, b: a @ (W_kor * b)
kos13 = ic(Phi[:, 0], Phi[:, 2]) / np.sqrt(ic(Phi[:, 0], Phi[:, 0]) * ic(Phi[:, 2], Phi[:, 2]))
print(f"  1/s² ağırlığı: uçtaki sensör / ortadaki = {W_kor[0] / W_kor[P // 2]:.0f}; "
      f"uçtaki sensörün varyansında gürültü payı %{100 * SIGMA**2 / olc[0]**2:.0f}")
print(f"  1/s² iç çarpımında mod 1 ile mod 3 arasındaki kosinüs {kos13:.2f}; "
      f"3. bileşenin mod 1 ile MAC'i {mac(Psi_kor[:, 2], Phi[:, 0]):.2f}")
Q1, Q2 = np.linalg.qr(Psi_kor[:, :3])[0], np.linalg.qr(Phi)[0]
asal = np.linalg.svd(Q1.T @ Q2, compute_uv=False)      # iki alt uzay arasındaki asal açıların kosinüsleri
print("  ilk üç bileşenin alt uzayı ile modların alt uzayı: asal kosinüsler "
      + ", ".join(f"{v:.5f}" for v in asal))
olc0 = X_gercek.std(axis=0, ddof=1)
_, V_kor0 = pca_eigh(X_gercek / olc0)
print("  gürültüsüz veride korelasyon matrisiyle PCA: MAC "
      + ", ".join(f"{v:.4f}" for v in mac_listesi(V_kor0 * olc0[:, None], Phi)))
A_esit = np.array([6.0, 6.0, 1.5])
lam_e, _ = pca_eigh(olcum(x, A_esit, np.random.default_rng(0))[0])
mac_esit = np.array([mac_listesi(pca_eigh(olcum(x, A_esit, np.random.default_rng(s))[0])[1], Phi)[:2]
                     for s in range(20)])
print(f"Eşit genlik (A1 = A2 = 6 mm): λ1 = {lam_e[0]:.1f}, λ2 = {lam_e[1]:.1f} mm²; 20 gürültü örneğinde "
      f"1. mod MAC {mac_esit[:, 0].min():.3f}–{mac_esit[:, 0].max():.3f}")
assert np.all(mac_w > 0.999) and mac_sik[2] < 0.99

# %% 6. Az sayıda bileşenle yeniden kurma
print("\n=== 6. Yeniden kurma ===")
ort = X.mean(axis=0)
Xm = X - ort
R_LISTE = list(range(1, 11))
hata_olcum, hata_gercek = [], []
for r in R_LISTE:
    X_r = ort + Xm @ V[:, :r] @ V[:, :r].T              # r bileşenli izdüşüm
    hata_olcum.append(np.linalg.norm(X - X_r) / np.linalg.norm(Xm))
    hata_gercek.append(np.linalg.norm(X_gercek - X_r) / np.linalg.norm(X_gercek))
    # Eckart–Young: atılan özdeğerlerin toplamı, yeniden kurma hatasının karesine eşittir
    assert np.isclose(hata_olcum[-1] ** 2, lam[r:].sum() / lam.sum())
gurultu_bagil = np.linalg.norm(X - X_gercek) / np.linalg.norm(X_gercek)
print("r                 " + "".join(f"{r:8d}" for r in R_LISTE[:6]))
print("ölçüme göre hata  " + "".join(f"{v:8.4f}" for v in hata_olcum[:6]))
print("gerçeğe göre hata " + "".join(f"{v:8.4f}" for v in hata_gercek[:6]))
print(f"Ölçümün kendisinin gerçeğe göre bağıl hatası (gürültü): {gurultu_bagil:.4f}")
print(f"r = 3: veri {P} yerine 3 sayıyla (skorlarla) temsil ediliyor; sıkıştırma oranı "
      f"{X.size / (N * 3 + P * 3 + P):.1f}")

# %% 7. Grafikler
# Şekil 1: anlık görüntü matrisi ve açıklanan varyans
fig, ax = plt.subplots(1, 2, figsize=(10, 4.2), layout="constrained")
ilk = t <= 1.0
sinir = np.abs(X[ilk]).max()
im = ax[0].pcolormesh(x, t[ilk], X[ilk], cmap="RdBu_r", vmin=-sinir, vmax=sinir, shading="nearest")
fig.colorbar(im, ax=ax[0], label="Sehim w (mm)")
ax[0].invert_yaxis()
ax[0].grid(False)
ax[0].set(xlabel="Sensör konumu x (m)", ylabel="Zaman t (s)", title="Anlık görüntü matrisi X (ilk 1 s)")
k = np.arange(1, 16)
ax[1].semilogy(k, 100 * oran[:15], "o-", color=RENK[0], ms=5, label="Bileşen başına")
ax[1].axhline(100 * SIGMA**2 / lam.sum(), color=MUREKKEP, ls=":", lw=1.2, label="Gürültü tabanı σ² / toplam")
for j in range(3):
    ax[1].annotate(f"birikimli %{100 * np.cumsum(oran)[j]:.2f}", (k[j], 100 * oran[j]), xytext=(10, 4),
                   textcoords="offset points", fontsize=9, color=IKINCIL)
ax[1].set(xlabel="Bileşen numarası", ylabel="Açıklanan varyans (%, log ölçek)", title="Açıklanan varyans")
ax[1].set_yticks([0.01, 0.1, 1, 10, 100], ["0.01", "0.1", "1", "10", "100"])
ax[1].yaxis.set_minor_formatter(NullFormatter())
ax[1].legend(loc="center right")
fig.savefig(KLASOR / "d10_pca_1.png", dpi=160)
plt.close(fig)

# Şekil 2: mod şekilleri ve MAC karşılaştırması
fig, ax = plt.subplots(2, 2, figsize=(10, 7.5), layout="constrained")
ax = ax.ravel()
xx = np.linspace(0, L, 200)
for kk in range(3):
    v = V[:, kk] * np.sign(V[:, kk] @ Phi[:, kk])          # işareti analitik şekle göre seç
    v = v / np.abs(v).max()
    ax[kk].plot(xx, np.sin((kk + 1) * np.pi * xx / L), color=MUREKKEP, ls="--", lw=1.4,
                label=f"Analitik sin({kk + 1}πx/L)")
    ax[kk].plot(x, v, "o", color=RENK[0], ms=5, label="Temel bileşen (PCA)")
    ax[kk].axhline(0, color=SOLUK, lw=0.8)
    ax[kk].set(xlabel="x (m)", ylabel="Normalleştirilmiş şekil", ylim=(-1.35, 1.35),
               title=f"Mod {kk + 1}: f = {f[kk]:g} Hz, MAC = {mac_duzgun[kk]:.5f}")
    ax[kk].legend(loc="lower left", fontsize=9)
senaryo = [("Düzgün sensörler", mac_duzgun), ("Sıklaşan sensörler", mac_sik),
           ("Sıklaşan, ağırlıklı PCA", mac_w), ("Korelasyon matrisi", mac_kor)]
gen = 0.2
for j, (ad, m_) in enumerate(senaryo):
    ax[3].bar(MODLAR + (j - 1.5) * gen, m_, width=gen, color=RENK[j], label=ad)
ax[3].set(xlabel="Mod numarası", ylabel="MAC", ylim=(0.6, 1.12), xticks=MODLAR,
          title="PCA modu ile analitik mod uyumu")
ax[3].set_yticks([0.6, 0.7, 0.8, 0.9, 1.0])
ax[3].legend(loc="upper center", ncol=2, fontsize=8.5)
fig.savefig(KLASOR / "d10_pca_2.png", dpi=160)
plt.close(fig)

# Şekil 3: yeniden kurma hatası ve gürültü azaltma
fig, ax = plt.subplots(1, 2, figsize=(10, 4.2), layout="constrained")
ax[0].semilogy(R_LISTE, hata_olcum, "o-", color=RENK[0], ms=5, label="Ölçüme göre (Eckart–Young)")
ax[0].semilogy(R_LISTE, hata_gercek, "s-", color=RENK[1], ms=5, label="Gürültüsüz gerçeğe göre")
ax[0].axhline(gurultu_bagil, color=MUREKKEP, ls=":", lw=1.2, label="Ölçümdeki gürültü")
ax[0].set(xlabel="Kullanılan bileşen sayısı r", ylabel=r"Bağıl hata $\|\cdot\|_F\,/\,\|X\|_F$",
          title="Yeniden kurma hatası", xticks=R_LISTE)
ax[0].set_yticks([0.01, 0.02, 0.05, 0.1, 0.2, 0.5], ["0.01", "0.02", "0.05", "0.1", "0.2", "0.5"])
ax[0].yaxis.set_minor_formatter(NullFormatter())
ax[0].legend(loc="upper right")
j = 9                                                     # x ≈ 1.95 m (çeyrek açıklığa yakın)
pencere = t <= 0.5
X_1 = ort + Xm @ V[:, :1] @ V[:, :1].T
X_3 = ort + Xm @ V[:, :3] @ V[:, :3].T
ax[1].plot(t[pencere], X[pencere, j], "o", ms=3, color=SOLUK, label="Ölçüm")
ax[1].plot(t[pencere], X_gercek[pencere, j], color=MUREKKEP, ls="--", lw=1.4, label="Gürültüsüz gerçek")
ax[1].plot(t[pencere], X_1[pencere, j], color=RENK[1], lw=1.5, label="r = 1")
ax[1].plot(t[pencere], X_3[pencere, j], color=RENK[0], lw=1.5, label="r = 3")
ax[1].set(xlabel="Zaman t (s)", ylabel="Sehim w (mm)", title=f"x = {x[j]:.2f} m sensörü, ilk 0.5 s",
          ylim=(-14, 18))
ax[1].legend(loc="upper center", ncol=4, fontsize=9)
fig.savefig(KLASOR / "d10_pca_3.png", dpi=160)
plt.close(fig)
print("\nGrafikler kaydedildi: d10_pca_1.png, _2.png, _3.png")=== 1. Veri: kiriş titreşimi ===
Anlık görüntü matrisi X: 2000 zaman örneği × 40 sensör (L = 8 m, 200 Hz, 10 s)
Modlar: f = 2.5, 10, 22.5 Hz, genlik = 10, 4, 1.5 mm, gürültü σ = 0.3 mm
Orta açıklıkta en büyük sehim: |w| = 11.98 mm
=== 2. PCA: eigh, SVD ve scikit-learn ===
İlk 5 özdeğer (mm²): 1026.001, 164.297, 23.158, 0.116, 0.112
eigh ile SVD arasındaki en büyük özdeğer farkı: 4.5e-13; scikit-learn ile: 6.8e-13
İlk 3 bileşende en büyük |1 − |vᵀw||: SVD 4.4e-16, scikit-learn 1.3e-15
=== 3. Açıklanan varyans ===
Bileşen başına (%): 84.320, 13.502, 1.903, 0.010, 0.009
Birikimli (%): 84.320, 97.822, 99.725, 99.735, 99.744
4–40. özdeğerlerin ortalaması 0.0904 mm² (gürültü varyansı σ² = 0.0900 mm²)
Gürültü özdeğerleri 0.067–0.116 mm²; beklenen aralık σ²(1 ∓ √(p/n))² = 0.066–0.117 mm²
=== 4. PCA modları ve analitik mod şekilleri ===
MAC (düzgün sensörler): 1.00000, 0.99999, 0.99993
Farklı modlar arası MAC (PCA 1 – analitik 2): 2.6e-07
=== 5. Ne zaman çakışmaz? ===
Sıklaşan sensörler (aralık 2.5–34.1 cm, etki uzunluğu 2.2–51.8 cm): MAC 0.9985, 0.9479, 0.9302
aynı veri, etki uzunluğuyla ağırlıklı PCA: MAC 1.00000, 0.99999, 0.99991
Korelasyon matrisiyle PCA (her sensör standartlaştırılmış): MAC 0.9998, 1.0000, 0.6767
1/s² ağırlığı: uçtaki sensör / ortadaki = 84; uçtaki sensörün varyansında gürültü payı %15
1/s² iç çarpımında mod 1 ile mod 3 arasındaki kosinüs 0.43; 3. bileşenin mod 1 ile MAC'i 0.32
ilk üç bileşenin alt uzayı ile modların alt uzayı: asal kosinüsler 1.00000, 0.99999, 0.99992
gürültüsüz veride korelasyon matrisiyle PCA: MAC 0.9998, 1.0000, 0.6740
Eşit genlik (A1 = A2 = 6 mm): λ1 = 369.1, λ2 = 368.6 mm²; 20 gürültü örneğinde 1. mod MAC 0.000–0.974
=== 6. Yeniden kurma ===
r 1 2 3 4 5 6
ölçüme göre hata 0.3960 0.1476 0.0524 0.0515 0.0506 0.0497
gerçeğe göre hata 0.3930 0.1385 0.0151 0.0180 0.0204 0.0225
Ölçümün kendisinin gerçeğe göre bağıl hatası (gürültü): 0.0547
r = 3: veri 40 yerine 3 sayıyla (skorlarla) temsil ediliyor; sıkıştırma oranı 13.0
Grafikler kaydedildi: d10_pca_1.png, _2.png, _3.png7. Sonuçlar: özdeğerler ve mod şekilleri
Üç yol aynı sonucu veriyor. Kovaryansın özdeğer ayrışımı ile SVD arasındaki en büyük özdeğer farkı 4,5×10⁻¹³, scikit-learn ile 6,8×10⁻¹³. İlk üç yön de işaret dışında makine hassasiyetinde aynı: iki yöntemin birim yönleri $\vect v$ ve $\vect w$ için $|\vect v^\top\vect w|$, 1'den en çok 4,4×10⁻¹⁶ ve 1,3×10⁻¹⁵ sapıyor.
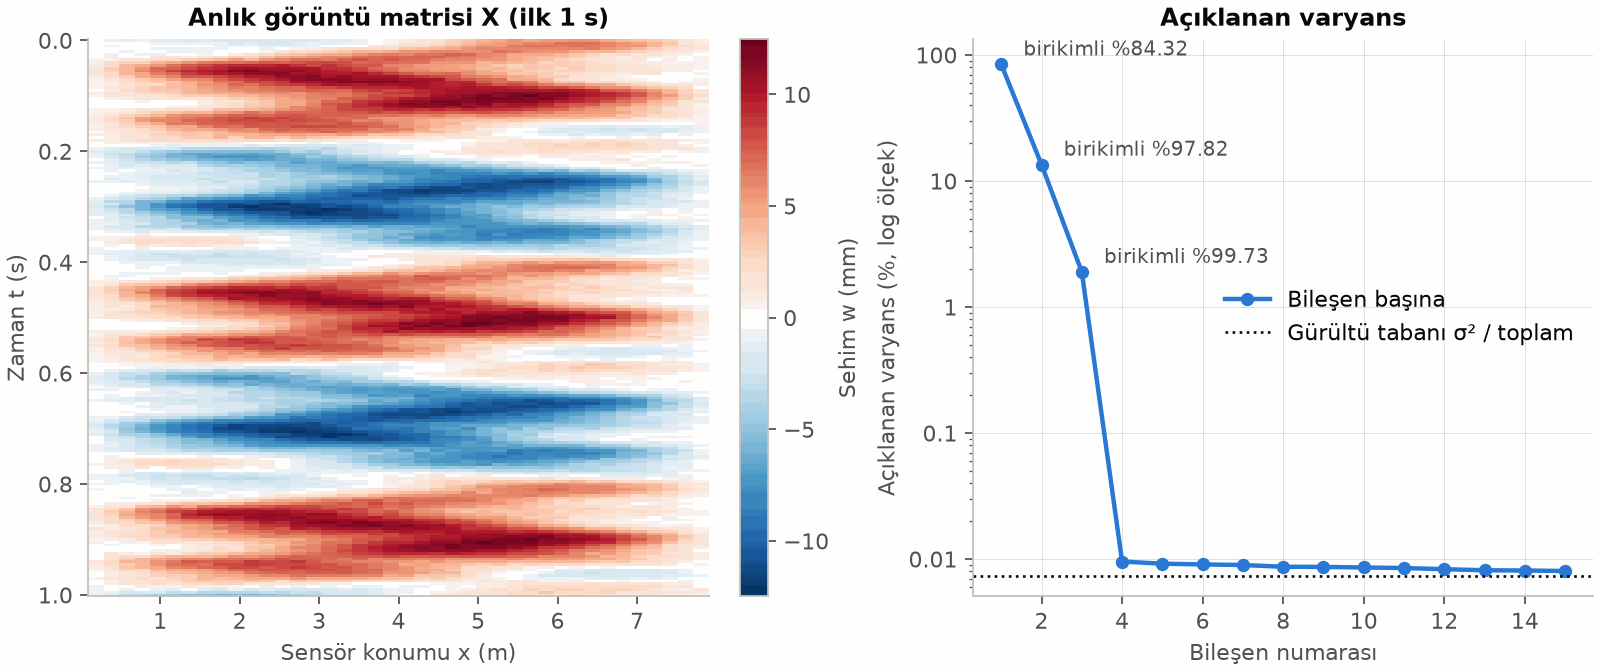
İlk beş özdeğer 1026,001, 164,297, 23,158, 0,116 ve 0,112 mm². Türetmedeki tahmin, birinci mod için 1025 + $\sigma^2$ idi; ölçülen değer buna çok yakın. İlk üç bileşen varyansın %84,320'sini, %13,502'sini ve %1,903'ünü açıklıyor; birlikte %99,725. Dördüncü bileşenden itibaren her biri yalnızca %0,01 civarında. 4.–40. özdeğerlerin ortalaması 0,0904 mm² ve bu, gürültü varyansı $\sigma^2$ = 0,0900 mm²'yle neredeyse aynı. Tek tek bakınca gürültü özdeğerleri 0,067 ile 0,116 mm² arasına yayılıyor: sonlu sayıda örnekten hesaplanan kovaryans matrisinde saf gürültünün özdeğerleri bile eşit çıkmaz. Marchenko–Pastur sonucuna göre beklenen aralık yaklaşık $\sigma^2(1-\sqrt{p/n})^2$ ile $\sigma^2(1+\sqrt{p/n})^2$ arası, burada 0,066–0,117 mm². Grafikteki keskin kırılma, “üç bileşen sinyal, gerisi gürültü” diyor.
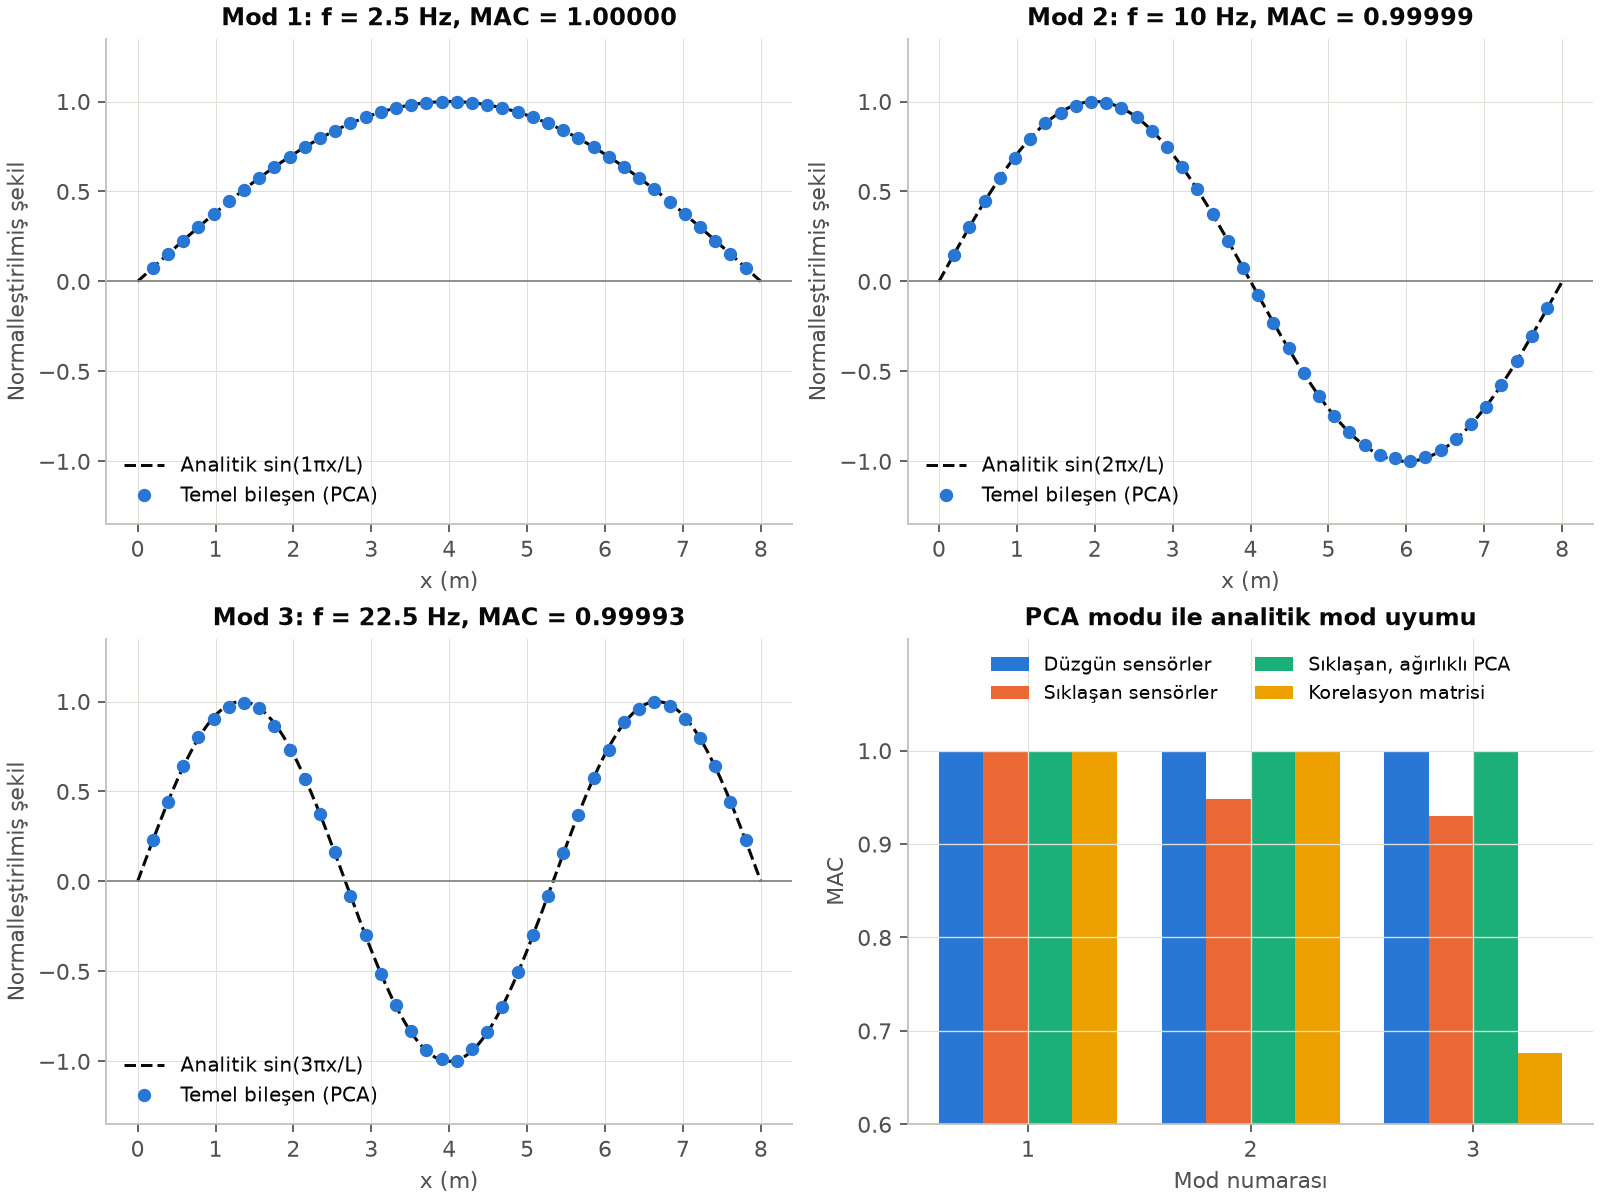
Düzgün aralıklı sensörlerde MAC değerleri 1,00000, 0,99999 ve 0,99993. PCA, kirişin fiziğini hiç bilmeden üç mod şeklini veriden geri kazanıyor. Farklı modlar arasındaki MAC ise (PCA'nın birinci yönü ile analitik ikinci mod) 2,6×10⁻⁷; bileşenler birbirine karışmamış.
8. Ne zaman çakışmaz?
Düzgün olmayan sensör aralığı. Aynı kirişte sensörleri sol mesnede doğru sıklaştırdık: sensörler arası uzaklık 2,5 cm ile 34,1 cm, her sensörün etki uzunluğu ise 2,2 cm ile 51,8 cm arasında değişiyor. MAC değerleri 0,9985, 0,9479 ve 0,9302'ye düşüyor. Mod şekilleri değişmedi; değişen, sensör vektörlerinin iç çarpımı. Sıklaşan bölgedeki sensörler, sıradan iç çarpımda o bölgeye fazla ağırlık veriyor ve sinüsler artık birbirine dik değil. Her sensörü etki uzunluğuyla ağırlıklandırınca, yani $X W^{1/2}$'nin PCA'sını alıp sonucu $W^{-1/2}$ ile geri çevirince, MAC değerleri 1,00000, 0,99999 ve 0,99991'e dönüyor. Etki uzunlukları düzgün bir kirişte kütle payıyla orantılıdır; bu, kütle ağırlıklı PCA'nın ta kendisidir (Alıştırma 5).
Korelasyon matrisi. Her sensörü standartlaştırıp PCA'yı korelasyon matrisiyle yaptık ve yükleri karşılaştırmak için tekrar mm birimine çevirdik. Birinci ve ikinci modda MAC 0,9998 ve 1,0000, ama üçüncü modda 0,6767. Nedeni gürültü değil, iç çarpımın değişmesi; uçtaki sensörde bile varyansın yalnızca yaklaşık %15'i gürültü. Standartlaştırma, her sensöre $1/s_j^2$ ağırlığı veren bir ağırlıklı PCA'dır ($s_j$, sensörün standart sapması). Bu veride mesnet yanındaki sensörün ağırlığı, açıklık ortasındakinin 84 katı. Bu iç çarpımda birinci ve üçüncü mod artık dik değil: aralarındaki kosinüs 0,43. Üçüncü bileşen, birinci bileşene bu iç çarpımda dik olmak zorunda olduğu için iki modun karışımı oluyor; birinci modla MAC'i 0,32. Ağırlıklar açıklık ortasına göre simetrik olduğundan ters simetrik 2. mod diğer ikisine dik kalıyor ve bozulmuyor. Gürültüsüz veride de sonuç aynı (üçüncü modda MAC 0,6740). Üç bileşenin gerdiği alt uzay ise hâlâ doğru: modların alt uzayıyla asal kosinüsler 1,00000, 0,99999 ve 0,99992. Bozulan, alt uzayın içindeki yönler. Bu, Bölüm 5'teki üçüncü koşulun ihlalidir. Birimleri aynı ve varyans farkları anlamlı olan verilerde kovaryans matrisi doğru seçimdir.
Varyans katkıları eşit modlar. İlk iki modun genliğini 6 mm'ye eşitledik. Özdeğerler 369,1 ve 368,6 mm²: neredeyse aynı. (Mekanik enerjileri ise eşit değil: frekans oranı 4 olduğu için ikinci modunki 16 kat büyük.) 20 farklı gürültü örneğinde birinci PCA yönünün birinci modla MAC'i 0,000 ile 0,974 arasında değişiyor. Yani bazen birinci modu, bazen ikinci modu, çoğu zaman ikisinin bir karışımını buluyor. PCA iki modun gerdiği düzlemi doğru buluyor, ama düzlemin içinde hangi yöne bakacağını gürültü belirliyor. Fiziksel olarak iki farklı mod, PCA için “ayırt edilemez”.
Temel bileşen, mod şekli demek değildir
PCA istatistiksel bir ayrışımdır: verinin varyansını en çok açıklayan dik yönleri bulur. Bu yönlerin fiziksel mod şekilleri olması, yukarıdaki üç koşula bağlıdır. Zorlanmış titreşimde, varyans katkıları eşit modlarda ya da kütlenin ve sensörlerin düzensiz dağıldığı yapılarda temel bileşenleri “mod” diye raporlamak yanlıştır. Doğal frekans ve sönüm gerekiyorsa modal tanılama yöntemleri kullanılmalıdır.
9. Yeniden kurma ve gürültü azaltma
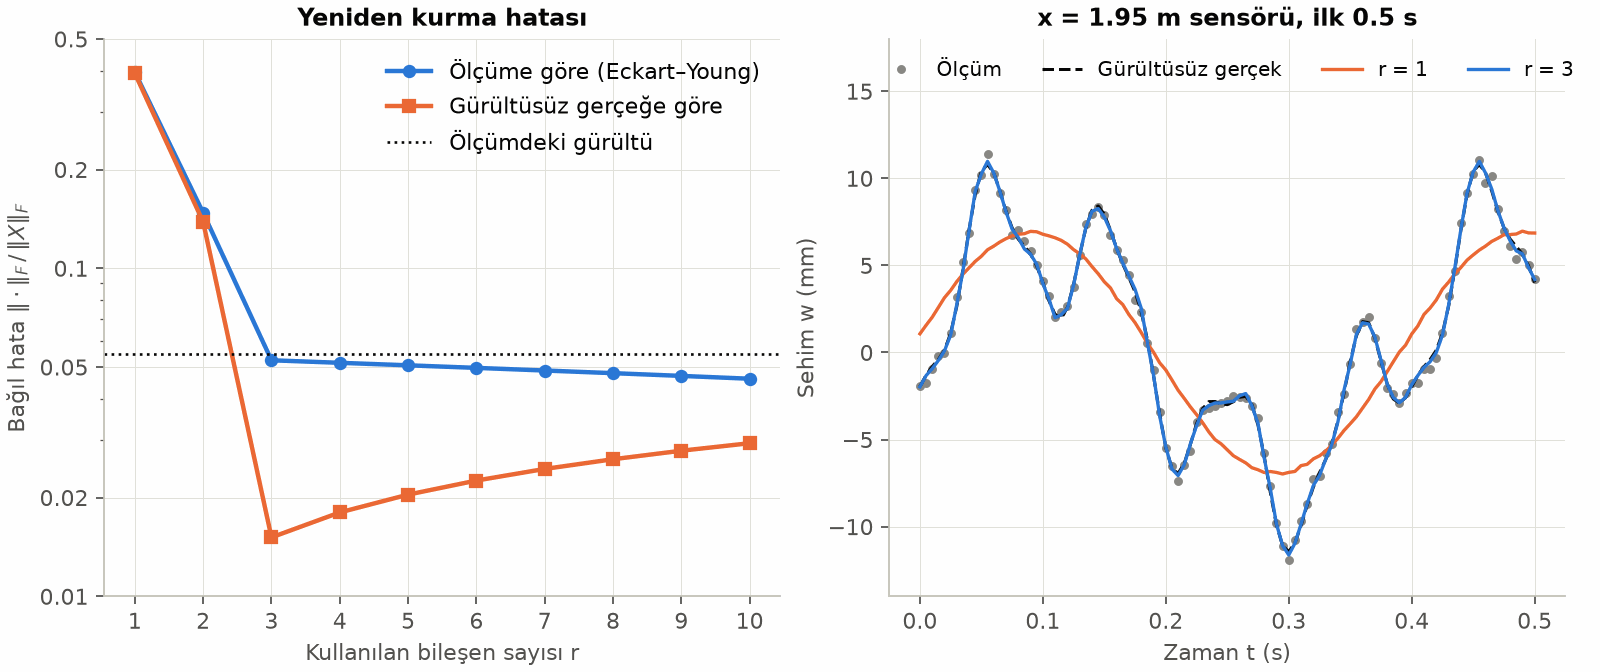
Merkezlenmiş veriyi ilk $r$ bileşenle yeniden kurup iki ayrı hata ölçtük. Ölçüme göre bağıl hata $r$ = 1, 2, 3 için 0,3960, 0,1476 ve 0,0524. Sonrasında çok yavaş azalıyor: $r$ = 6'da 0,0497. Bu eğri, Eckart–Young teoreminin öngördüğü gibi atılan özdeğerlerin toplamının kareköküdür.
İkinci eğri daha ilginç. Sentetik veride gürültüsüz gerçeği bildiğimiz için yeniden kurmanın gerçeğe ne kadar yakın olduğunu da ölçebiliyoruz. Ölçümün kendisinin gerçeğe göre bağıl hatası, yani gürültü düzeyi, 0,0547. Üç bileşenli yeniden kurmanın hatası ise 0,0151. Yeniden kurulan sinyal, ölçümden yaklaşık 3,6 kat daha temiz. Nedeni şu: gürültü 40 boyuta eşit yayılıyor, sinyal ise 3 boyutlu bir alt uzayda. Bu alt uzaya izdüşürmek sinyali korur ve gürültünün yalnız 3/40'lık kısmını tutar. Daha fazla bileşen eklemek, gerçeğe göre hatayı yeniden artırır ($r$ = 4'te 0,0180, $r$ = 6'da 0,0225), çünkü eklenen yönler yalnız gürültü taşır. Gerçeğe göre en iyi $r$, özdeğer grafiğinin kırıldığı yerle aynı.
Sıkıştırma açısından da kazanç büyük. Üç bileşenli temsilde her anlık görüntü 40 sayı yerine 3 skorla saklanıyor. Skorlar, üç yük vektörü ve ortalama vektörü birlikte, ham verinin yaklaşık 13'te biri kadar yer tutuyor. Kalıcı izleme sistemlerinde veriyi saklamanın ve iletmenin yaygın bir yolu budur.
10. Doğrusal olmayan yöntemlere kısa bir bakış
PCA doğrusal bir yöntemdir: veriyi bir alt uzaya izdüşürür. Veri eğri bir yüzeyin, örneğin bir halkanın ya da kıvrık bir şeridin üzerinde duruyorsa, doğrusal bir alt uzay onu verimli temsil edemez. Bu durumda başvurulan yöntemler:
- Çekirdek PCA (kernel PCA): PCA'yı, Ders 06'daki çekirdek hilesiyle örtük ve yüksek boyutlu bir özellik uzayında yapar.
- t-SNE ve UMAP: yüksek boyutlu veriyi iki ya da üç boyuta, yakın komşulukları koruyarak yerleştirir. En çok görselleştirme için kullanılırlar. Haritadaki küme büyüklükleri ve kümeler arası uzaklıklar güvenilir biçimde yorumlanamaz ve sonuç parametrelere duyarlıdır. scikit-learn'ün
TSNE'sinde yeni bir veriyi var olan haritaya yerleştiren birtransformyöntemi yoktur. UMAP'in kütüphanesinde vardır ve UMAP genel amaçlı boyut indirgeme için de kullanılır; ama bir modelin girdisi olarak kullanılacaksa, PCA'da olduğu gibi yalnız eğitim verisine uydurulmalıdır. - Otokodlayıcılar (autoencoder): girdiyi dar bir katmana sıkıştırıp yeniden kurmayı öğrenen sinir ağlarıdır. Doğrusal aktivasyonlu ve kare hatalı bir otokodlayıcı, PCA'nın gerdiği alt uzayın aynısını öğrenir. Doğrusal olmayan aktivasyonlarla eğri yüzeyleri temsil edebilir. Sinir ağlarını Ders 11'de kuracağız.
Çoğu mühendislik verisinde PCA yine de ilk denenecek yöntemdir: hızlıdır, kapalı biçimli bir çözümü vardır, sonucu yorumlanabilir ve yeni veriye tek bir matris çarpımıyla uygulanır.
11. Sık yapılan hatalar
- Merkezlemeyi unutmak. Merkezlenmemiş veride birinci “bileşen” çoğu zaman ortalama vektörüne yönelir ve varyans yorumu bozulur.
np.linalg.svd'yi doğrudan ham veriye uygulamak bu hatayı yapar; scikit-learn'ünPCA'sı merkezlemeyi kendisi yapar. - Her durumda standartlaştırmak. Standartlaştırma, her değişkene $1/s^2$ ağırlığı veren bir ağırlıklı PCA'dır ve iç çarpımı değiştirir. Birimleri aynı ve varyans farkları anlamlı olan verilerde bu, yönleri birbirine karıştırabilir. Bu derste üçüncü modun MAC'i 0,6767'ye düştü; gürültüsüz veride de 0,6740.
- Temel bileşeni fiziksel mod saymak. Sensör aralığı, varyans katkılarının ayrılığı ve modal koordinatların ilişkisizliği kontrol edilmeden yapılan yorum yanıltır.
- Bileşen sayısını sabit bir varyans eşiğiyle seçmek. Gürültülü veride %99,9 eşiği gürültü bileşenlerini de içeri alır (Alıştırma 1). Gürültü tabanına ve probleme bakın.
- PCA'yı bütün veriye uydurup sonra veriyi bölmek. PCA bir önişleme adımı olarak kullanılıyorsa ortalama ve yükler yalnız eğitim verisinden hesaplanmalıdır; aksi hâlde test bilgisi modele sızar (Ders 01).
- İşaretleri karşılaştırmadan bileşenleri eşleştirmek. Bir özvektörün işareti keyfidir; iki çözümü işaret ve sırayı hizalamadan karşılaştırmayın.
12. Alıştırmalar
Alıştırma 1KolayVaryans eşiği
Birikimli açıklanan varyansın %99, %99,9 ve %99,99'u geçmesi için kaç bileşen gerekir? Bu sayılar sinyalin boyutu hakkında ne söyler?
Çözümü göster
np.argmax(np.cumsum(oran) >= esik) + 1 ile: %99 için 3, %99,9 için 25, %99,99 için 39 bileşen. Sinyal üç boyutludur; %99'un ötesindeki her şey gürültüdür. Gürültü 37 boyuta eşit yayıldığı için %99,9'a ulaşmak 22 gürültü bileşenini daha eklemeyi gerektirir. Varyans eşiği, sinyalin değil sinyal-gürültü oranının bir ölçüsüdür. Gürültü tabanını ya da özdeğer grafiğinin kırılmasını izlemek daha güvenilirdir.
Alıştırma 2OrtaGürültü artınca ne olur?
Gürültünün standart sapmasını 0,3; 1; 3 ve 6 mm yapın (gürültü için np.random.default_rng(1) kullanın). Her durumda üçüncü ve dördüncü özdeğeri, ilk üç bileşenin birikimli varyans oranını ve üçüncü modun MAC'ini bulun.
Çözümü göster
| σ (mm) | λ₃ (mm²) | λ₄ (mm²) | İlk üç bileşen (%) | MAC, mod 3 |
|---|---|---|---|---|
| 0,3 | 23,09 | 0,11 | 99,73 | 0,9999 |
| 1 | 23,80 | 1,27 | 97,05 | 0,9993 |
| 3 | 31,11 | 11,39 | 78,82 | 0,9911 |
| 6 | 57,61 | 45,36 | 49,71 | 0,9075 |
σ = 6 mm, üçüncü modun 1,5 mm'lik genliğinin dört katı. Tek bir sensörün kaydında üçüncü mod gürültünün içinde görünmez. Yine de PCA onu MAC = 0,9075 ile buluyor: sinyal 40 sensöre yayılmış tek bir yönde toplanıyor, gürültü ise 40 boyuta dağılıyor. Bu, birçok sensörü birlikte değerlendirmenin gücüdür. Öte yandan ilk üç bileşenin açıkladığı varyans %49,71'e düşüyor. Varyans oranı küçük diye bileşenler değersiz değildir: üç bileşen hâlâ bütün sinyali taşıyor.
Alıştırma 3OrtaZorlanmış titreşim: ilişkili modal koordinatlar
Üç modun da aynı frekansta ve aynı fazda yanıt verdiğini varsayın: $q_n(t) = A_n\cos(2\pi\cdot 3\,t)$, genlikler yine 10, 4 ve 1,5 mm, gürültü 0,3 mm (np.random.default_rng(2)). Birinci bileşen varyansın ne kadarını açıklar? Birinci yönün üç modla ve $\sum_n A_n\vect\phi_n$ biçimiyle MAC'i nedir?
Çözümü göster
Birinci bileşen varyansın %99,713'ünü açıklıyor; sonrakilerin her biri %0,009, yani gürültü. Veri artık tek boyutludur, çünkü bütün modlar aynı zaman fonksiyonuyla çarpılıyor. Birinci yönün modlarla MAC'i 0,8456 (mod 1), 0,1353 (mod 2) ve 0,0191 (mod 3). Hiçbiri tek başına bir mod değil. $\sum_n A_n\vect\phi_n$ biçimiyle MAC ise 0,999999: PCA, kirişin bu zorlama altındaki çalışma biçim şeklini (operating deflection shape) buluyor. İkinci ve üçüncü mod hakkında bilgi yok; ikinci yönün ikinci modla MAC'i 0,002. Modal koordinatlar ilişkiliyse PCA mod ayıramaz.
Alıştırma 4OrtaNe kadar genlik farkı yeter?
$A_1$ = 6 mm'de tutup $A_2$'yi 6; 5,8; 5,5; 5 ve 4 mm yapın. Her durumda 20 gürültü örneğinde (np.random.default_rng(s), $s$ = 0…19) birinci yönün birinci modla MAC'inin en küçük değerini bulun.
Çözümü göster
En küçük MAC değerleri sırasıyla 0,0001; 0,9997; 0,9999; 1,0000 ve 1,0000. Eşit genlikte ortalama MAC 0,3423'tür ve sonuç tamamen gürültüye bağlıdır. Ama genliklerin %3 farklı olması (5,8 mm), yani varyans katkılarının yaklaşık %7 farklı olması bile bu gürültü düzeyinde karışmayı ortadan kaldırıyor. Gereken fark, gürültüye bağlıdır. Ölçüt kabaca şudur: iki özdeğer arasındaki fark, gürültünün o iki yöndeki etkisinden belirgin biçimde büyük olmalıdır. Gürültü büyüdükçe varyans katkıları birbirine yakın modları ayırmak zorlaşır.
Alıştırma 5ZorKütle ağırlıklı PCA'yı türetin
Ağırlık matrisi $W$ (köşegen, pozitif) olsun. İç çarpımı $\langle\vect a, \vect b\rangle_W = \vect a^\top W\vect b$ olarak tanımlayın. $\vect\psi^\top W\vect\psi = 1$ kısıtı altında $s = \vect\psi^\top W\tilde{\vect x}$ izdüşümlerinin varyansını en büyük yapan $\vect\psi$'yi bulun. Sonucun $XW^{1/2}$'nin sıradan PCA'sına denk olduğunu gösterin ve sıklaşan sensör verisinde scipy.linalg.eigh ile sayısal olarak doğrulayın.
Çözümü göster
İzdüşüm varyansı $\vect\psi^\top WCW\vect\psi$'dir. Lagrange fonksiyonu $\vect\psi^\top WCW\vect\psi - \lambda(\vect\psi^\top W\vect\psi - 1)$, türevi sıfıra eşitlenince genelleştirilmiş simetrik özdeğer problemi çıkar:
$$ WCW\,\vect\psi = \lambda\,W\vect\psi $$$\vect\psi = W^{-1/2}\tilde{\vect\psi}$ koyup soldan $W^{-1/2}$ ile çarpınca $W^{1/2}CW^{1/2}\,\tilde{\vect\psi} = \lambda\tilde{\vect\psi}$ olur. Bu, $XW^{1/2}$'nin kovaryans matrisinin özdeğer problemidir. Çözümler $W$'ye göre diktir: $\vect\psi_m^\top W\vect\psi_n = \delta_{mn}$, tıpkı kütle matrisine göre dik fiziksel modlar gibi.
import scipy.linalg as sla
W = np.diag(w)
Xc = X_sik - X_sik.mean(axis=0)
C = Xc.T @ Xc / (N - 1)
lam_g, V_g = sla.eigh(W @ C @ W, W)          # genelleştirilmiş: W C W ψ = λ W ψ
lam_g, V_g = lam_g[::-1], V_g[:, ::-1]
İlk üç özdeğer 200,284, 32,09 ve 4,564 mm²·m çıkıyor ve $XW^{1/2}$ yolundakilerle aynı. Özvektörler iki yolda MAC = 1,0 ile çakışıyor, $V_g^\top W V_g$ birim matris. Analitik mod şekilleriyle MAC 1,00000, 0,99999 ve 0,99991: sıradan PCA'daki 0,9479 ve 0,9302 düşüşü tamamen kayboluyor. $W$'yi gerçek bir yapının topaklanmış kütle matrisi olarak seçmek, serbest titreşimde uygun dik modları normal modlarla çakıştırmanın genel yoludur.
Özet
- PCA, merkezlenmiş verinin kovaryans matrisinin özvektörlerini bulur. Varyansı en büyükleme problemi Lagrange çarpanıyla $C\vect v = \lambda\vect v$'ye iner; izdüşüm varyansı özdeğerin kendisidir.
- SVD aynı sonucu kovaryansı kurmadan ve daha kararlı biçimde verir: $\lambda_k = \sigma_k^2/(n-1)$. İlk $r$ bileşen, Eckart–Young anlamında en iyi rank-$r$ yaklaşımdır.
- Bileşen sayısını özdeğer grafiği ve gürültü tabanı belirler; sabit varyans eşikleri gürültülü veride yanıltır. Ölçek bir karardır: aynı birimli verilerde kovaryans matrisi kullanılmalıdır.
- Titreşim verisinde PCA (POD) modları, modal koordinatlar ilişkisiz, varyans katkıları farklı ve iç çarpım kütleye uygun olduğunda mod şekilleriyle çakışır. Düzgün olmayan sensörlerde ağırlıklı PCA gerekir.
- Az bileşenle yeniden kurma gürültüyü azaltır: üç bileşenli kurulum gerçeğe ölçümden 3,6 kat daha yakın çıktı.
PCA'yı ileride bir mühendislik problemine uygulayacağız. Proje 4'te doğal frekanslardan hasar ararken sıcaklığın frekanslar üzerindeki baskın etkisini PCA ile ayıklayacağız.
Kaynaklar
- I. T. Jolliffe — Principal Component Analysis, 2. baskı, Springer, 2002.
- J. Shlens (2014), “A Tutorial on Principal Component Analysis”, arXiv:1404.1100.
- G. Kerschen, J.-C. Golinval, A. F. Vakakis, L. A. Bergman (2005), “The method of proper orthogonal decomposition for dynamical characterization and order reduction of mechanical systems: an overview”, Nonlinear Dynamics 41, 147–169.
- B. F. Feeny, R. Kappagantu (1998), “On the physical interpretation of proper orthogonal modes in vibrations”, Journal of Sound and Vibration 211(4), 607–616.
- scikit-learn — PCA ve numpy.linalg.svd belgeleri.